KAVAN Smart PRO SBEC – Bedienungsanleitung
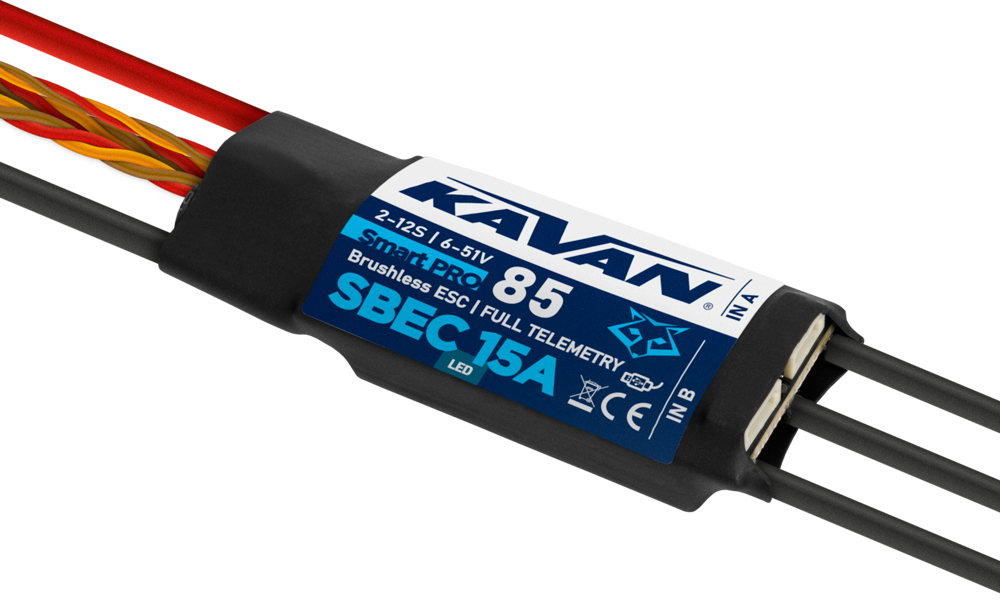
KAVAN Smart PRO SBEC Reihe
Einleitung
Die KAVAN Smart PRO Produktreihe umfasst fortschrittliche Brushless-Regler ausschließlich für RC-Flugmodelle. Integrierte Telemetrie und vielfältige Einstellmöglichkeiten ermöglichen hohen Wirkungsgrad, geringes Gewicht und präzise Motorsteuerung. Das leistungsstarke integrierte BEC liefert bis zu 15 A Dauerstrom für anspruchsvolle Anwendungen. Die BEC-Leistung steht im gesamten Betriebsspannungsbereich des jeweiligen Modells zur Verfügung; beachten Sie dessen Grenzwerte in der Tabelle.
Modelle und Katalogverweise
| Modell | SKU | Produkt |
|---|---|---|
| 45LV | KAV32.31059 | 65HV |
| 65HV | KAV32.31060 | 65HV |
| 85HV | KAV32.31067 | 85HV |
| 115HV | KAV32.31068 | 115HV |
| 115HV ACRO | KAV32.31069 | 115HV ACRO |
| 145HV | KAV32.31070 | 145HV |
| 145HV Plus | KAV32.31070P | 145HV |
| 155 | KAV32.31071 | 155 |
Funktionen
- Geringe Größe kombiniert mit hoher Leistung für die Motorsteuerung.
- Das leistungsstarke BEC bietet einen Dauerstrom von bis zu 15 A (max. 30 A). Überstrom- und Überhitzungsschutz sind integriert.
- BEC-Spannungseinstellung in 0,1-V-Schritten.
- Über- und Unterspannungsschutz, Überhitzungsschutz, Motorblockierschutz.
- Konfigurierbare Strombegrenzung.
- Schneller und präziser Heli/Governor-Modus mit vielen Einstellmöglichkeiten.
- Sicherheitsabschaltung des Motors bei Verlust des Gasimpulses.
- Konfigurierbare Beschleunigung, Timing, elektromagnetische Bremse, Motorumkehr usw.
- Geringe Geräuschentwicklung durch Hochfrequenzschaltung.
- Die Telemetrieunterstützung hängt von der installierten Firmware ab: FrSky/KAVAN FPort mit Lua-Konfiguration, Duplex EX, Hott, MSB, PowerBox P²Bus, S.Bus2 und Spektrum SRXL2. Wählen Sie die Firmware passend zu Ihrem RC-System.
- Telemetrie (abhängig von der RC-Anlage): Spannung, Strom, Leistung, Kapazität, Temperatur, Drehzahl, Energie.
- Minimal- und Maximalwerte der Telemetrie werden aufgezeichnet.
- Konfiguration über den Sender, PC-Software MAV Manager oder externes Terminal (JETIBOX/SMART-BOX).
- Firmware-Updates mit USB-Interface.
- Sprachen: CZ/DE/EN/FR/IT.
| 45LV | 55HV | 65HV | 85HV | 115HV | 115HV ACRO | 145HV | 155 | |
|---|---|---|---|---|---|---|---|---|
| Abmessungen (mm) | 62×27×10 | 75×29,5×10 | 75×29,5×12 | 80×30×13,5 | 88×32×14 | 88×32×20 | 74×53×31 | 88×32×14 |
| Gewicht mit Kabeln (g) | 50 | 63 | 68 | 81 | 100 | 125 | 190 | 100 |
| Dauerstrom (A) | 40* | 50* | 60* | 80* | 110* | 110* | 140* | 150* |
| Spitzenstrom (A/2 s) | 90* | 80* | 100* | 120* | 170* | 170* | 200* | 200* |
| Versorgungsspannung (V) | 6–26 | 6–51 | 6–51 | 6–51 | 6–51 | 6–51 | 10–51 | 6–27 |
| LiPo-Zellen | 2–6 | 2–12 | 2–12 | 2–12 | 2–12 | 2–12 | 4–12 | 2–6 |
| LiFe-Zellen | 3–7 | 3–14 | 3–14 | 3–14 | 3–14 | 3–14 | 4–14 | 3–7 |
| Akku-/Motorkabel (mm²) | 2,5 / 2,5 | 2,5 / 2,5 | 2,5 / 2,5 | 4 / 2,5 | 4 / 4 | 4 / 4 | 6 / 4 | 6 / 4 |
| Antispark-Schaltung | Nein | |||||||
| Empfohlene Stecker | XT60 (60 A) | XT60 (60 A) | XT60 (60 A) | G4 (75 A), XT90 (90 A) | G5.5, XT90 (90 A) | G5.5, XT90 (90 A) | G5.5 (150 A) | G5.5 (150 A) |
| Temperaturbereich (°C) | −10–110 | |||||||
| PWM-Frequenz (kHz) | 20 | |||||||
| Betriebsstrom (mA) | 60 | |||||||
| Ruhestrom (mA) | 4 | |||||||
| Luftschraubenpositionierung | Nein | Mit zusätzlichem Hall-Sensor | ||||||
| Telemetrie | FrSky FPort, JETI Duplex EX, Multiplex MSB, Futaba S.Bus2, Graupner Hott, PowerBox P²Bus, Spektrum SRXL2™ | |||||||
| Status-LED | Ja | |||||||
| Aktive Bremse (Freewheeling) | Ja | |||||||
| BEC-Dauerausgangsstrom (A) | 10* | 12* | 12* | 15* | 15* | 15* | 15* | 15* |
| BEC-Spitzenstrom (A/2 s) | 20* | 25* | 25* | 30* | 30* | 30* | 30* | 30* |
| BEC-Spannungseinstellung (V) | 5,5–8,4 (0,1V-Schritte) | |||||||
| Optische Trennung | Nein | |||||||
| Maximale Drehzahl (eRPM) | > 300 000 (zweipoliger Motor) | |||||||
| Spannung für externen Schalter (V) | Nein | ≈ 10 | ≈ 10 | ≈ 10 | ≈ 10 | ≈ 10 | ≈ 10 | ≈ 10 |
| Strom für externen Schalter (mA) | Nein | 30 (max.) | 30 (max.) | 30 (max.) | 30 (max.) | 30 (max.) | 30 (max.) | 30 (max.) |
*) Die angegebenen Werte gelten bei ausreichender, kontinuierlicher Kühlluftströmung.
Hauptteil
=== Installation ===
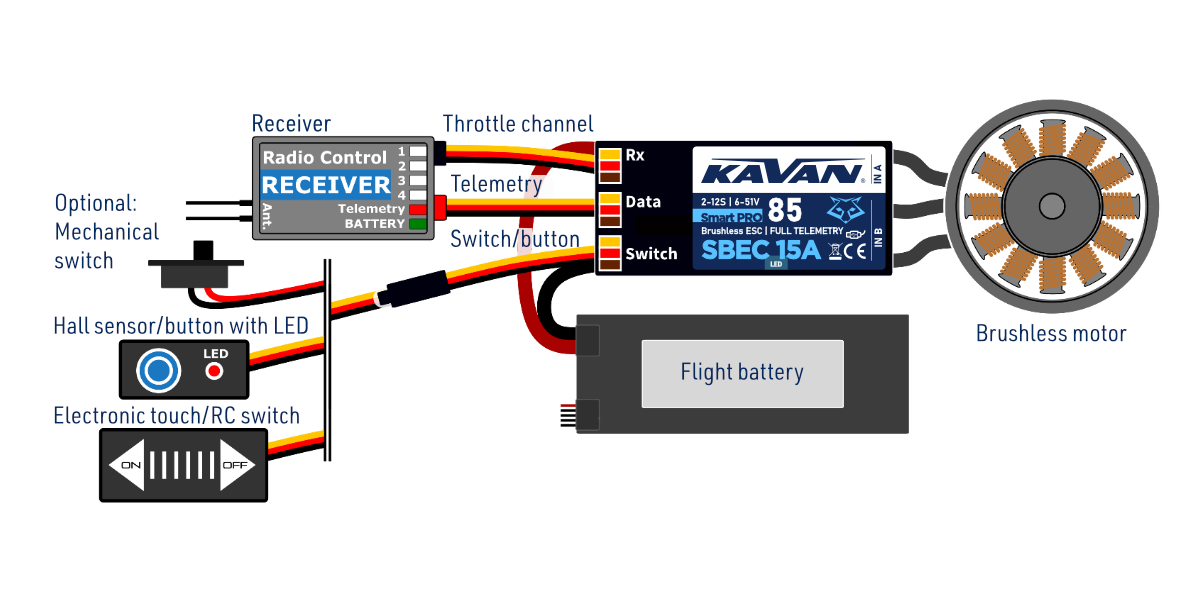
Befestigen Sie den Regler mit Klettband oder doppelseitigem Klebeband im Modell. Schließen Sie Motor und Empfänger (Abb. 1) an. Die Reihenfolge der Motorleitungen ist beliebig; zum Ändern der Drehrichtung vertauschen Sie zwei beliebige Leitungen oder ändern „Direction“. Schalten Sie den Sender ein. Schließen Sie dann den Antriebsakku an und schalten Sie den Regler mit angeschlossenem Empfänger ein.
Die rote LED am Regler leuchtet zwei Sekunden lang auf, um die korrekte Initialisierung anzuzeigen. Wenn der richtige Impuls des zurückgezogenen Gashebels erkannt wird (d.h. „Aus“-Position), spielt der Regler eine vordefinierte Melodie. Er ist nun bereit für den Flug. Der Regler geht in den Standby-Modus über, je nach Stellung des Schalters oder wenn die Aus-Taste gedrückt wird. Die Art des verwendeten Schalters wird in der Konfiguration des Reglers festgelegt. Wenn kein Schaltelement angeschlossen ist (lassen Sie die Option „Mechanischer Schalter“ in der Einstellung), ist der Regler immer eingeschaltet.
Verwenden Sie immer ganz neue, hochwertige Stecker und achten Sie darauf, dass die Kabel perfekt verlötet sind. Jede Möglichkeit einer Kontaktunterbrechung bei laufendem Motor bedeutet das Risiko einer Beschädigung der Elektronik.
Wenn Sie den Regler zum ersten Mal in Betrieb nehmen oder wesentliche Änderungen in den Einstellungen vornehmen, stellen Sie sicher, dass die Luftschraube von der Motorwelle entfernt ist.
Trennen Sie die Batterien nach dem Flug immer. Auch wenn der Regler mit dem Schalter ausgeschaltet ist, zieht er immer einen kleinen Strom. Dies kann dazu führen, dass die Batterie innerhalb weniger Tage oder Wochen vollständig entladen ist.
Wenn die Spannung der Flugbatterie höher als 25 V (6S LiPo) ist, empfehlen wir die Verwendung von Steckern mit integriertem Anti-Funken-Mechanismus. Zum Beispiel können XT90-Stecker mit integrierter Antispark Schaltung verwendet werden.
Reglermodus
Es ist möglich, zwischen einigen grundlegenden Reglermodi zu wählen:
- Normal (mit Beschleunigung) – beim Beschleunigen wird immer die voreingestellte Beschleunigungskurve verwendet. Dies ist der Standardmodus für den normalen Gebrauch.
- Schnellmodus – die gewählte Beschleunigungszeit gilt nur beim Anlaufen aus dem Stillstand. Danach gilt die kürzestmögliche Verzögerung (0,2 s von null auf Vollgas).
- Normal mit Reverse – verhält sich ähnlich wie der Normalmodus. Zusätzlich können Sie einen Gasumkehrkanal wählen, der die Motordrehrichtung während des Fluges steuert.
- Heli/Governor – schnelle und präzise Steuerung der konstanten Drehzahl mit vielen einstellbaren Parametern.
Gaseingangssignal
Der Regler erwartet positive Impulse vom Empfänger mit einer maximalen Aktualisierungsrate von bis zu 400 Hz. In der Standardeinstellung, wenn die Endpunkte automatisch eingestellt werden, arbeitet der Regler mit der überwiegenden Mehrheit der RC-Systeme. In diesem Fall wird nach dem Start ein minimaler Gassignalimpuls abgerufen. Die maximale Leistung wird dann dynamisch angepasst, wenn Sie das erste Mal Vollgas geben.
Wenn Sie die genauen Positionen des Senderhebels benötigen, wo der Motor startet und wo das Vollgas ist, können Sie auch die Verwendung von manuell eingegebenen Endpunkten konfigurieren.
Der Regler wartet auf das Zurückziehen des Gashebels nach dem Einschalten und auch jedes Mal, wenn der Motor aufgrund eines Fehlers stoppt. Befindet sich der Gashebel nach dem Einschalten nicht in der richtigen Position, gibt der Regler einen Warnton aus.
Motoreinstellungen
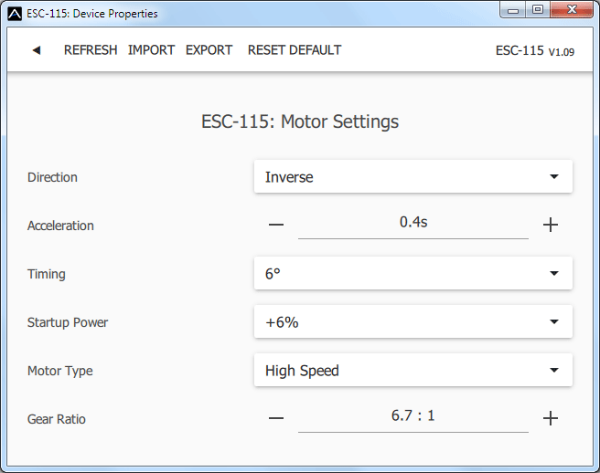
Viele Motorparameter können konfiguriert werden, wie z. B. Beschleunigung, Timing, Übersetzungsverhältnis oder Anzahl der Pole. Das Übersetzungsverhältnis und die Polenzahl sind wichtig für die Telemetrie und die korrekte Anzeige der Motordrehzahl.
Beschleunigung beeinflusst die Reaktion des Motors auf den Gaskanal. Eine Verkürzung der Beschleunigungszeit beschleunigt die Reaktion des Motors und gibt dem Piloten ein Gefühl der sofortigen Kontrolle beim Kunstflug. Allerdings verbraucht der Motor mehr Strom und der Regler erzeugt mehr Wärme. Für die meisten Modelltypen, einschließlich Elektrogleiter, Scales, EDFs usw., empfehlen wir eine Standardbeschleunigung von 1,0 s. Für 3D-Kunstflug können Sie bis auf 0,5 s oder auch weniger heruntergehen (mit Vorsicht). Sie können auch den „Schnellmodus“ des Reglers im Menü „Allgemeine Einstellungen“ einstellen, um die schnellstmögliche Motorreaktion zu erhalten.
- Timing hängt vom Motortyp ab und wird in der Regel vom Hersteller empfohlen. Timing beeinflusst auch die Leistung und den Stromverbrauch. Ein höherer Wert für Timing kann die Motorleistung erhöhen, doch muss darauf geachtet werden, dass das System nicht überlastet wird.
- Automatisches Timing: Timing wird kontinuierlich durch einen internen Algorithmus angepasst. Es handelt sich um eine universelle Lösung, die mit den meisten Motortypen kompatibel ist.
- Timing 0–10°: Empfohlen für In-Runner, d.h. Motoren mit internen Magneten.
- Timing 15–20°: Empfohlen für die meisten Outrunner (Außenläufer-Motoren). Bietet eine gute Kombination aus Leistung und Effizienz.
- Timing 25–30°: Motoren mit hohem Drehmoment und vielen Polen erfordern das höchste Timing.
- Der Motortyp sollte nur in bestimmten Fällen geändert werden, wenn die Anwendung dies erfordert. Es gibt drei Möglichkeiten:
- „Standard“-Motortyp – empfohlen für die meisten Typen und Anwendungen (Standard).
- „Hohes Drehmoment“ – wenn Sie Probleme mit der Motorsynchronisation bei schneller Beschleunigung haben, verwenden Sie diesen Modus. Voraussetzungen: großer Outrunner-Motor mit mehr als 20 Polen, schwere Luftschraube, große Stromspitzen. Wir empfehlen außerdem, das Timing auf mehr als 20° zu erhöhen.
- „Hohe Geschwindigkeit“ – verwenden Sie diesen Modus, wenn Ihre Antriebseinheit 250 000 eRPM (Umdrehungen pro Minute, berechnet für einen 2-poligen Motor) überschreitet.
- Startleistung beeinflusst die ersten Motordrehzahlen. Wenn Sie mit dem automatischen Modus nicht zufrieden sind, können Sie den Motoranlauf so einstellen, dass der Motor aggressiver (positive Werte) oder so sanft wie möglich (negative Werte) läuft.
Bremskonfiguration
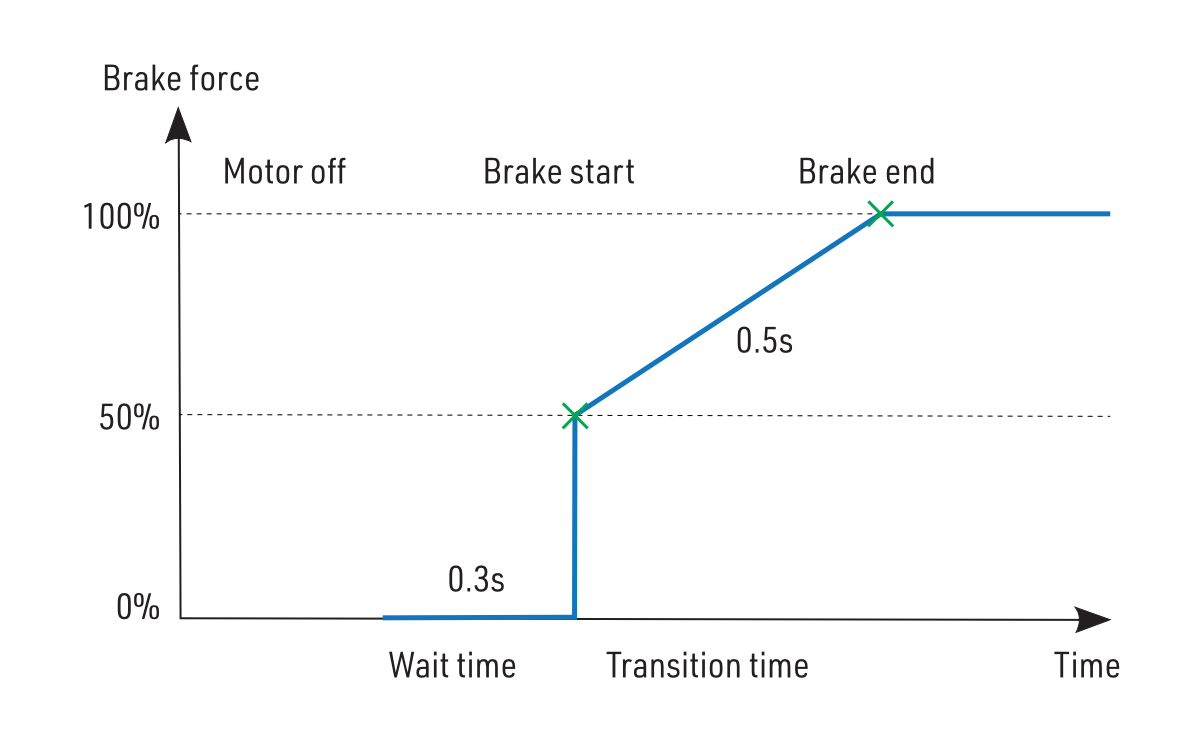
Die elektromagnetische Bremse ist eine Standardausrüstung aller Regler, die in elektrischen Gleitermodellen verwendet werden. KAVAN Smart PRO Regler bieten mehrere zusätzliche Parameter zur Feineinstellung der Bremsfunktion. Sie können eine der vorkonfigurierten Einstellungen verwenden oder alle Bremsparameter frei einstellen.
Einstellmöglichkeiten
- Aus: Die Luftschraube dreht sich frei und wird nicht gebremst.
- Weich: Übergang von Null auf volle Bremskraft in 1,0 s.
- Mittel: Übergang zur vollen Bremskraft in 0,7 s.
- Hart: Übergang von 50 % auf 100 % Bremskraft in 0,5 s.
- Manuell: Alle Bremsparameter können Sie manuell eingeben:
- Anfangskraft (Beginn der Bremse) – die Bremskraft, die ab dem Zeitpunkt der Bremsaktivierung wirkt.
- Endkraft (Ende der Bremse) – die nach Ablauf der Bremsanlaufzeit aufgebrachte Bremskraft (normalerweise die volle Bremskraft, die den Motor ganz stoppt).
- Bremsanlaufzeit – die Zeit zwischen dem Beginn und dem Ende der Bremse. Während dieser Zeit ändert sich die Bremskraft ständig von der Anfangs- zur Endleistung.
- Wartezeit – die Zeit zwischen dem Abschalten des Motors und der Bremsaktivierung. Während dieser Zeit dreht sich der Motor frei ohne Stromversorgung.
Beispiel: Die Motorbremse mit folgenden Parametern: Bremsbeginn = 50 %, Bremsende = 100 %, Anlauf = 0,5 s, Wartezeit = 0,3 s.
BEC und seine Einstellung
Im Menü „Allgemeine Einstellungen“ können Sie die Spannung der BEC-Schaltung in 0,1-V-Schritten präzise einstellen. Der Regler enthält ein sehr leistungsstarkes BEC, das einen Dauerstrom von bis zu 15 A liefern kann. Wenn jedoch eine hohe Leistung erforderlich ist, muss für einen ausreichenden Kühlluftstrom gesorgt werden. Es wird empfohlen, sowohl das Gas- als auch das Telemetriekabel an den Empfänger anzuschließen, um eine hohe Strombelastung zu gewährleisten.
Stellen Sie die BEC-Spannung immer entsprechend der Nennspannung der angeschlossenen Elektronik, einschließlich Empfänger, Sensoren und Servos ein. Überschreiten Sie niemals die Spannungsgrenzen.
Backup-Batterie
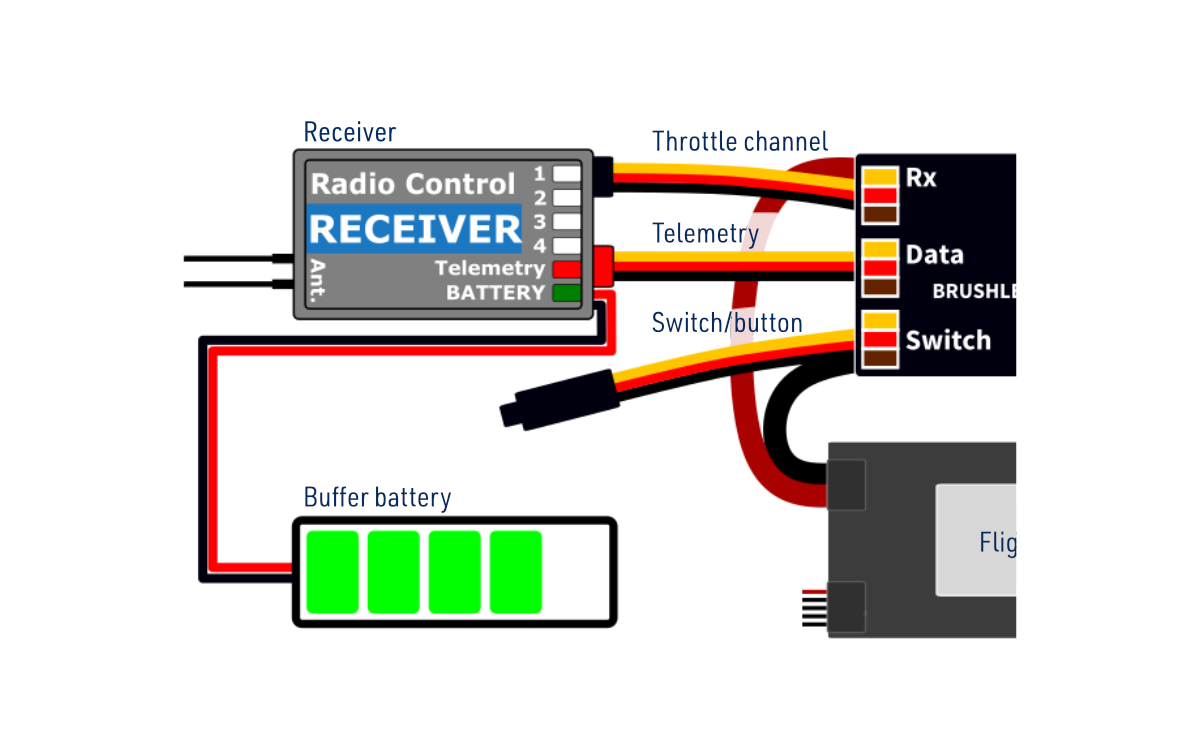
Falls Sie eine kleine Backup-Batterie verwenden möchten, um Spannungsspitzen der angeschlossenen Servos abzudecken, können Sie diese im Menü Allgemeine Einstellungen – Backup-Batterie festlegen. Nachdem Sie den Batterietyp eingestellt haben, müssen Sie alle Stromversorgungen vom Regler trennen und dann wieder anschließen. Es gibt folgende Möglichkeiten:
- „Nein“ (Standard) – es ist keine Backup-Batterie vorhanden und die BEC-Spannung ist auf den in der Konfiguration angegebenen Wert eingestellt. Auf der Empfängerseite darf keine externe Stromversorgung angeschlossen sein, sonst schaltet sich das BEC nicht ein.
- „2S LiPo 8,4 V“ – es wird eine externe Stromversorgung auf der Empfängerseite mit einer maximalen Spannung von 8,4 V vorausgesetzt (Abb. 3). Der Regler wird nicht initialisiert, wenn die Spannung der Backup-Batterie außerhalb der Betriebsgrenzen liegt (oder wenn sie nicht angeschlossen ist). Die BEC-Spannung wird automatisch an die Spannung der Backup-Batterie angepasst, so dass keine Gefahr von unkontrollierten Strömen besteht.
- „2S LiFe 7,2 V“ – auf der Empfängerseite wird eine externe Stromversorgung mit einer maximalen Spannung von 7,2 V vorausgesetzt. Das Verhalten ist ähnlich wie beim 2S LiPo.
Externer Schalter
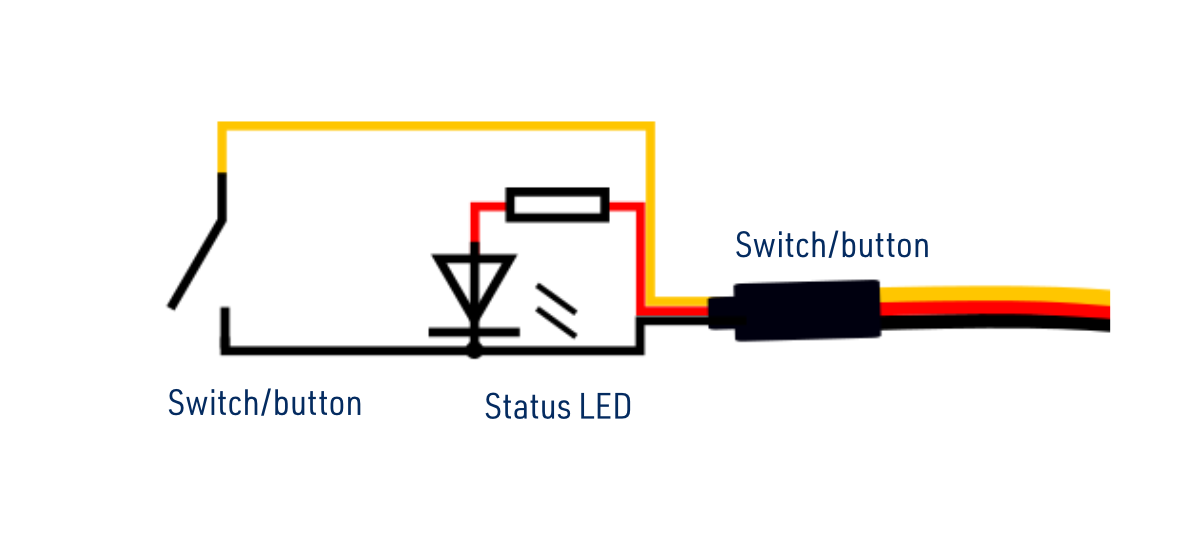
Der KAVAN Smart PRO Regler erlaubt es, bei Bedarf einen externen Schalter zu installieren. Der werksseitige Schalter ist jedoch nicht vorhanden, so dass sich der Regler/das BEC sofort nach dem Anschluss der Flugbatterie einschaltet.
Sie können den Typ des Schaltelements im Menü Allgemeine Einstellungen – Schaltertyp festlegen:
- Mechanisch (Standard) – der Schalter verbindet den gelben (Signal) und den braunen (Erde) Leiter des Schalter-/Tastenkabels. Es wird eine umgekehrte Schaltlogik verwendet, so dass der Regler eingeschaltet bleibt, wenn der Schalter geöffnet ist.
- Taste/Hall – erster langer Druck schaltet den Regler ein, zweiter langer Druck schaltet ihn aus. Die LED zeigt den Ein/Aus-Zustand an. Wenn ein Magnet (bzw. ein Tastendruck) erkannt wird, blinkt die LED. Der Hall-Sensor kann als Zubehör für KAVAN Smart PRO Regler erworben werden.
- Elektronisch – Diese Option ermöglicht den Anschluss eines externen elektronischen Schalters (Touch Switch, RC Switch, usw.). In diesem Fall wird das Schaltgerät immer mit Strom versorgt und der Logikpegel des Signalleiters bestimmt den Ein/Aus-Zustand des Reglers.
Bevor Sie einen externen Schalter anschließen, sollten Sie dessen Parameter beachten. Der Signalleiter verwendet 3,3 V Logik mit einem schwachen Pull-Up. Die Versorgung vom Regler ist auf ca. 10 V mit einem maximalen Strom von 30 mA eingestellt.
Der 45LV besitzt keinen Anschluss für einen externen Schalter. Propellerpositionierung ist bei 45LV und 55HV nicht verfügbar. Verwenden Sie nur die an Ihrem Regler vorhandenen Erweiterungsanschlüsse.
Luftschraubenpositionierung
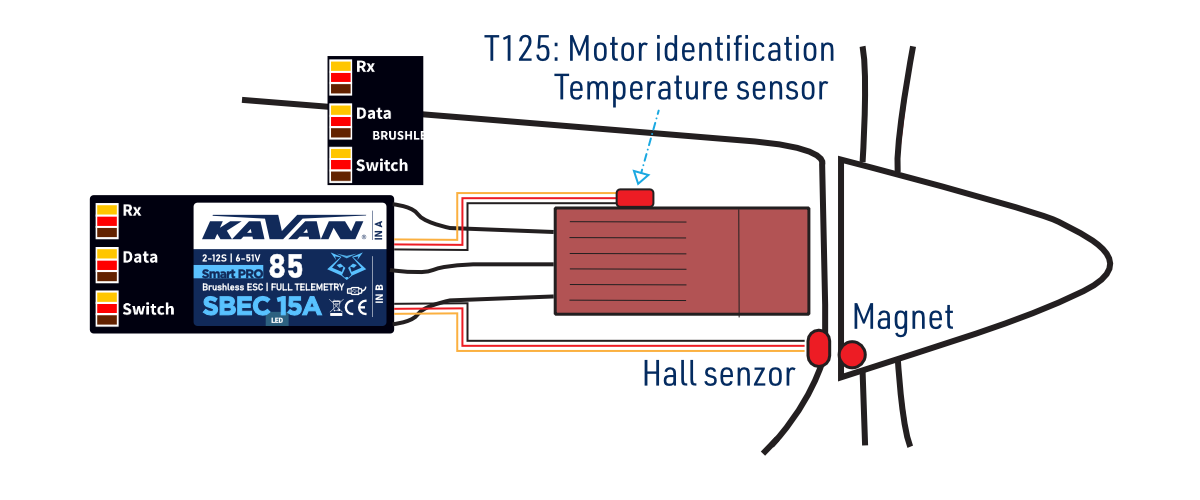
Die Positionierung bewegt Motor und Propeller in die für eine sichere Landung oder den weiteren Betrieb gewünschte Lage. Mit einem Hall-Sensor und einem kleinen Magneten lässt sich so eine Beschädigung des Propellers bei der Landung vermeiden. Befestigen Sie den Magneten sicher am rotierenden Teil (Motor oder Propeller) und den Hall-Sensor so im Rumpf, dass beide in der gewünschten Propellerstellung aufeinander ausgerichtet sind. Aktivieren Sie Prop Position = Hall Sensor und stellen Sie Positioning PWM so ein, dass der Motor langsam und gleichmäßig dreht. Position Hold Time bestimmt, wie lange die erreichte Position aktiv gehalten wird. Dies verhindert beispielsweise ein Verdrehen des Propellers beim Einfahren eines Klapptriebwerks.
Um die Luftschraubenpositionierung zu aktivieren, schließen Sie den Hall-Sensor an den IN-B Port des Reglers an.
Verwenden Sie einen hochwertigen Sekunden- oder Epoxidkleber, um den Magneten im rotierenden Teil zu befestigen. Sie können auch eine kleine Aussparung in den Träger bohren und den Magneten darin versenken.
Verwenden Sie keine höhere PWM als nötig, da der Motor sonst überhitzen kann. Verwenden Sie beim Positionieren im Allgemeinen die niedrigste PWM, bei der der Motor seine Position zuverlässig hält. Überprüfen Sie die Stromaufnahme mit Hilfe der Telemetrie.
Motoridentifikation
Einige Motoren besitzen einen integrierten Temperatursensor, der mit dem KAVAN Smart PRO kompatibel ist. Dieser Sensor (T125-ID) kann eigenständig mit Duplex/Hott/S.Bus2/FPort-Telemetrie oder direkt am Eingang „A“ des Reglers verwendet werden (Abb. 5). Der Regler kennt dann die Motortemperatur und Grundparameter wie minimale Beschleunigungszeit, empfohlenes Timing, Getriebeübersetzung und Polzahl. Einige Parameter (Übersetzung, Polzahl) werden automatisch eingestellt, weitere erst nach dem Zurücksetzen auf Werkseinstellungen. Schließen Sie den Motoridentifikationssensor am Anschluss IN-A an.
Die Anschlüsse IN-A/IN-B arbeiten mit 3,3V-Logik. Legen Sie keine externe Versorgungsspannung an diese Anschlüsse an. Prüfen Sie vor dem Anschließen von Zubehör die Steckerausrichtung.
Synchrones Schalten
„Synchrones Schalten“, bzw. „Aktives Bremsen“ ist eine Funktion des Drehzahlreglers, die die Wärmeentwicklung des Reglers im Teillastbetrieb reduziert. Dieser Modus ist nützlich für Kunstflugpiloten, die nicht nur schnell beschleunigen, sondern auch schnell abbremsen wollen. Der Motor folgt der Gashebelbewegung sofort in beide Richtungen und der Pilot kann die Kontrolle perfekt übernehmen.
Strombegrenzer
Der Strombegrenzer ist eine der Sicherheitsfunktionen des Reglers. Er stoppt den Motor nicht beim Überstrom, sondern überwacht ständig die momentane Stromaufnahme und passt die Motorleistung auf dieser Grundlage an. Wenn diese Funktion aktiviert ist, bestimmen Sie den maximal zulässigen Strom und der Regler reduziert sofort die Motorleistung, wenn der Stromgrenzwert überschritten wird. Nachdem der Strom auf ein sicheres Niveau zurückkehrt, wird die Motorleistung wiederhergestellt.
Batterieschutz
Der integrierte Batterieschutz basiert auf der Erkennung einer Unterspannung und der Reduzierung der Motorleistung oder der vollständigen Abschaltung. Sie können die Anzahl der Zellen (oder die automatische Erkennung) und den Wert der Mindestspannung pro Zelle frei einstellen. Die unterstützten Batterietypen sind NiXX (1,2 V), LiFe (max. 3,6 V) und LiIo/LiPo (max. 4,2 V).
Statuscodes
Die Statuscodes werden auf dem Bildschirm (JETIBOX/SMART-BOX) angezeigt, wenn ein Fehlerereignis auftritt. Wenn ein Statuscode aktiviert ist, blinkt die rote LED kontinuierlich.
Verfügbare Statuscodes
- Niedrige Spannung (UL): Die Batteriespannung ist unter den im Menü Batterieschutz festgelegten Schwellenwert gesunken und der Regler hat entweder die maximale Leistung reduziert oder den Motor vollständig abgeschaltet.
- Hohe Spannung (UH): Wenn Sie eine weiche Batterie oder eine Netzstromversorgung verwenden, kann die Spannung während des Bremsens über den ursprünglichen Wert ansteigen. In diesem Fall wird ein Alarm ausgelöst und alle Bremsfunktionen werden deaktiviert.
- Überstrom (IH): Der Strom überschreitet den maximalen Spitzenstrom laut technischen Daten, beispielsweise 120 A beim KAVAN Smart PRO 85HV.
- Hohe Temperatur (T100, T110, T120): Die Temperatur ist über einen sicheren Wert gestiegen. Der numerische Wert gibt die ermittelte Höchsttemperatur und das aktivierte Sicherheitsprotokoll an.
- Kommutationsfehler (COM): Es wurde ein Synchronisationsfehler bei laufendem Motor festgestellt. Dies tritt in der Regel auf, wenn der Motor plötzlich stoppt, oder bei sehr schneller Beschleunigung bei bestimmten Antriebseinheiten. Dieser Fehler kann auf ein schwerwiegendes Problem in der Motor-Regler Installation hinweisen.
Heli/Governor-Modus
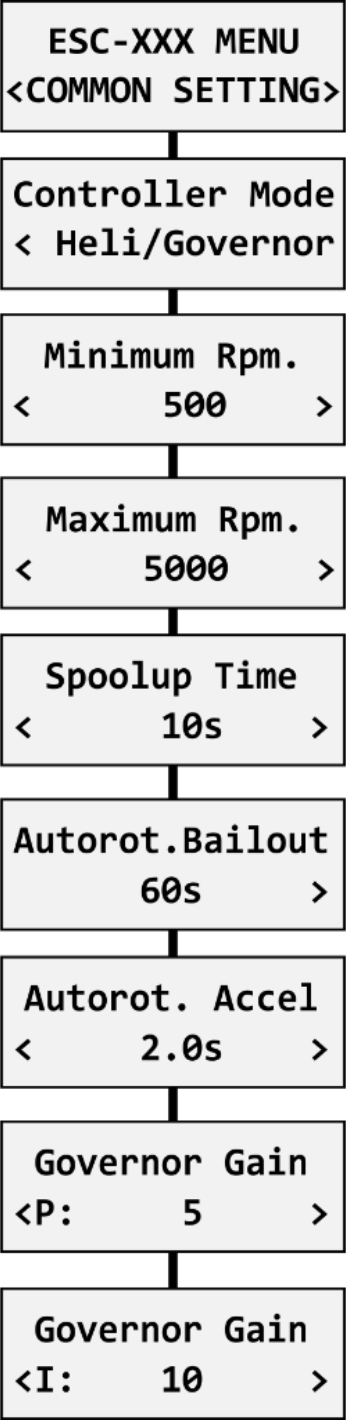
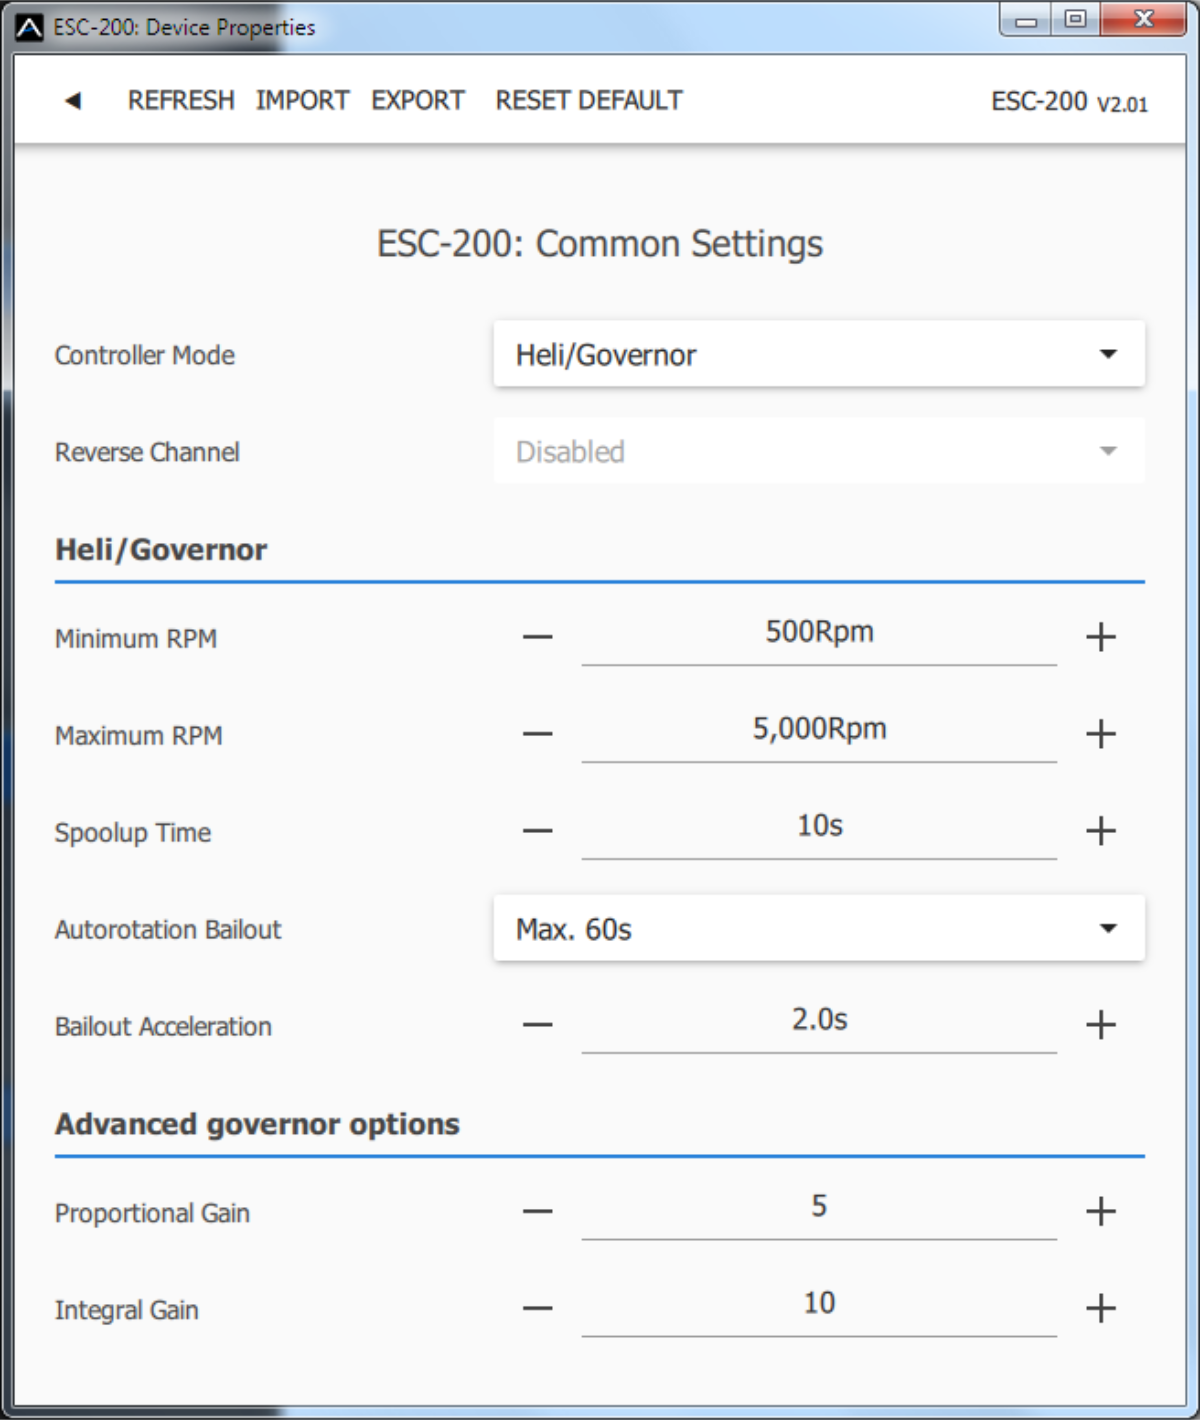
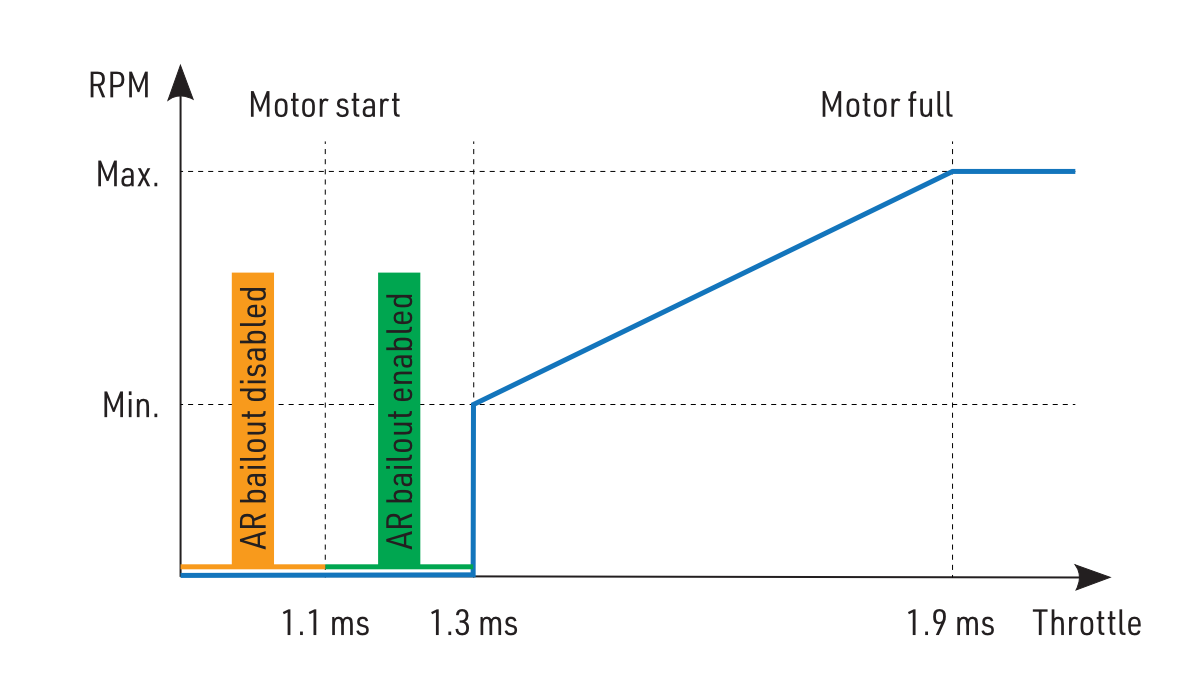
Die Regler bieten eine schnelle und präzise Governor-Funktion mit vielfältigen Einstellmöglichkeiten.
Entfernen Sie vor dem Aktivieren des Governor-Modus die Haupt- und Heckrotorblätter. Stellen Sie unter Common Setting den Controller Mode auf „Heli/Governor“ und führen Sie die folgenden Schritte aus:
- Stellen Sie die gewünschte minimale und maximale Hauptrotordrehzahl ein. Sobald Sie den Gasknüppel aus der Leerlaufstellung bewegen, fährt der Regler den Motor langsam auf die Zieldrehzahl hoch. Diese wird aus dem Gaskanalwert berechnet: niedriger Gaswert entspricht „Minimum RPM“, hoher Gaswert „Maximum RPM“.
- Stellen Sie Spool-up Time für einen möglichst sanften Motoranlauf ein. Bis zu 60 s sind möglich. Diese Hochlaufzeit gilt beim Start aus dem Stillstand oder bei deaktivierter Autorotationsrettung.
- Stellen Sie das Zeitfenster und die Beschleunigung für die Autorotationsrettung ein. Diese Funktion ermöglicht das schnelle Beenden einer Autorotation, um einen Absturz zu vermeiden. Sobald Sie den Gasknüppel aus der Leerlaufstellung bewegen, beschleunigt der Motor mit „Autorotation acceleration“ auf die gewünschte Drehzahl. „Autorotation bailout“ bestimmt das Zeitfenster nach dem Abschalten des Motors, in dem die Rettungsfunktion verfügbar ist. Danach gilt wieder die normale Hochlaufzeit.
- Erweiterte Einstellungen: Governor-Verstärkung – (P)roportional und (I)ntegral. Damit lässt sich die Reaktion auf schnelle Laständerungen bei Flugmanövern abstimmen. Ändern Sie die Werte nur in kleinen Schritten und prüfen Sie das Ergebnis bei einem kurzen Testflug.
- Erhöhen Sie den P-Verstärkung, um kleine Drehzahlschwankungen beim stationären Flug, z. B. beim Schweben, zu eliminieren. Wenn Sie unerwartete Motor-/Getriebegeräusche hören (die auf schnelle Schwingung hinweisen), reduzieren Sie den P-Verstärkung um 20 %.
- Erhöhen Sie den I-Verstärkung, um eine präzise Drehzahl während der Manöver beizubehalten. Wenn die Motordrehzahl merklich zu schwanken beginnt, reduzieren Sie den I-Verstärkung um 20 %.
- Im Governor-Modus werden immer feste Endpunkte des Gaskanals verwendet (standardmäßig 1,1–1,9 ms) und die aktive Bremsung ist ebenfalls aktiviert. Das folgende Diagramm zeigt die Drehzahl in Abhängigkeit von der Gasstellung bei den Standard-Endpunkten 1,1–1,9 ms.
Stellen Sie Übersetzung und Motorpolzahl im Menü Motor Setting korrekt ein. Prüfen Sie außerdem, dass die Bremse deaktiviert ist, und schalten Sie die Propellerpositionierung aus.
Bitte beachten Sie, dass dynamische Änderungen der Motordrehzahl beim Flug durch den Parameter „Beschleunigung“ im Menü Motoreinstellungen begrenzt werden. Achten Sie darauf, dass die Beschleunigung langsam genug ist, damit die Änderung der Drehzahl beim Flug nicht zu plötzlichen Änderungen der Modellorientierung führt.
Reverse der Drehrichtung
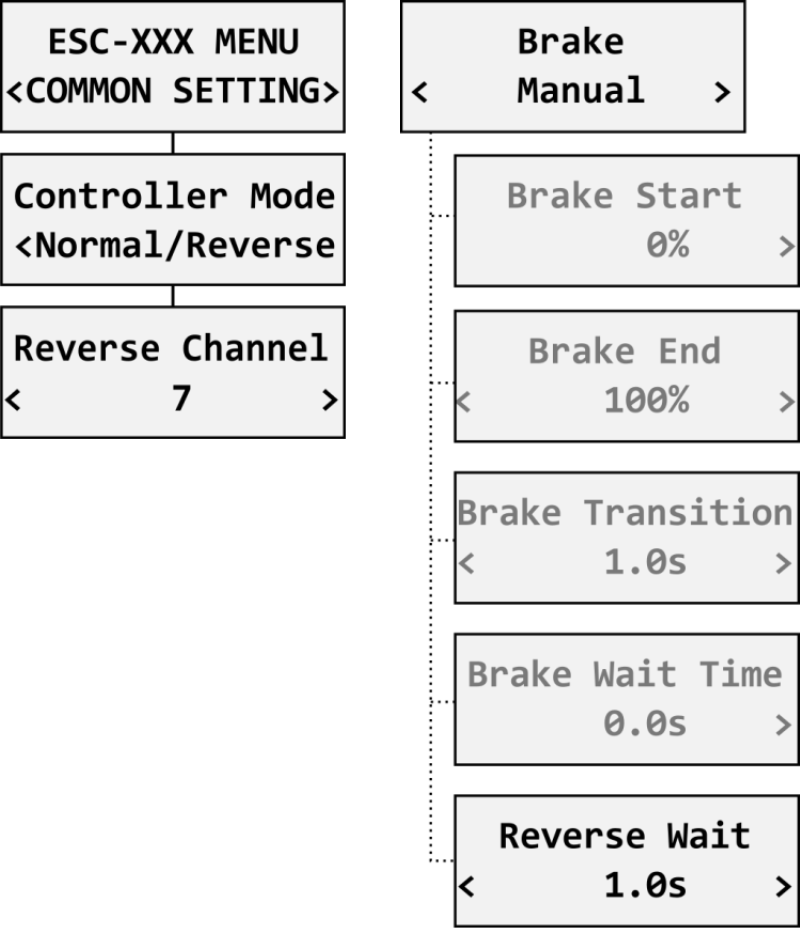
Die Motorumkehr steht bei RC-Systemen mit bidirektionalem Bus zur Verfügung (EX Bus, P²Bus, SRXL2, S.Bus2, FPort). Dafür ist ein zusätzlicher, über den Bus übertragener Kanal erforderlich. Beide Kabel des KAVAN Smart PRO (rot und schwarz) müssen korrekt am Empfänger angeschlossen sein. Legen Sie zunächst im Sender einen zusätzlichen Kanal für die Drehrichtung an und weisen Sie ihm einen Zweistufenschalter zu.
Futaba/Spektrum
Verwenden Sie einen der AUX-Kanäle und merken Sie sich die Kanalnummer. Es ist nicht notwendig, sich auf die an Ihrem Empfänger verfügbaren Kanäle zu beschränken, da RC-Systeme in der Regel mehr Kanäle auf den Bus senden, als die physische Anzahl der Ausgänge des Empfängers beträgt.
Beispiel: Wenn Sie ein Spektrum NX6 und einen 6-Kanal-Empfänger verwenden, können Sie immer noch auch den Kanal Nr. 7 (AUX2) verwenden, um die Reverse-Funktion über den Bus zu steuern.
JETI
Legen Sie im Menü Modell – Funktionszuweisung eine neue Modellfunktion an und weisen Sie ihr einen freien Zweipositionsschalter zu. Weisen Sie dann im Menü Modell – Servozuweisung diese Funktion einem der Empfängerkanäle (1–16) zu. Auch hier können Sie wieder Kanäle verwenden, die nicht direkt an den Empfängerausgängen zur Verfügung stehen (z.B. 13–16), da diese ohne Einschränkung über das EX-Bus-Protokoll übertragen werden.
PowerBox
Im Menü Funktion erstellen Sie eine neue Funktion für das Modell, indem Sie die Taste „+“ drücken, und weisen Sie ihr einen 2-Positionsschalter zu. Wählen Sie einen der verfügbaren Ausgangskanäle (1–16). Die Stellung des Schalters wird über den P²Bus an den Drehzahlregler übertragen.
Wenn Sie die Motor-Reverse-Funktion im Regler aktivieren möchten, stellen Sie den „Reglermodus“ auf „Normal/Reverse“ und stellen Sie den Reverse-Kanal wie im vorherigen Schritt ein. Sie können auch eine Feinabstimmung der Bremseinstellungen und der Wartezeit vor dem Reverse vornehmen, wenn Sie den Bremstyp „Manuell“ verwenden.
Überprüfen Sie die Funktion: Sobald Sie den Richtungsschalter umschalten, aktiviert der Regler die Bremse und nach einer kurzen Pause beginnt sich der Motor in die entgegengesetzte Richtung zu drehen.
Die Bremse ist im Modus „Normal/Reverse“ immer aktiviert. Auch wenn Sie den Bremstyp auf „Aus“ stellen, ist die Softbremse aktiviert.
Telemetrie und Einstellung
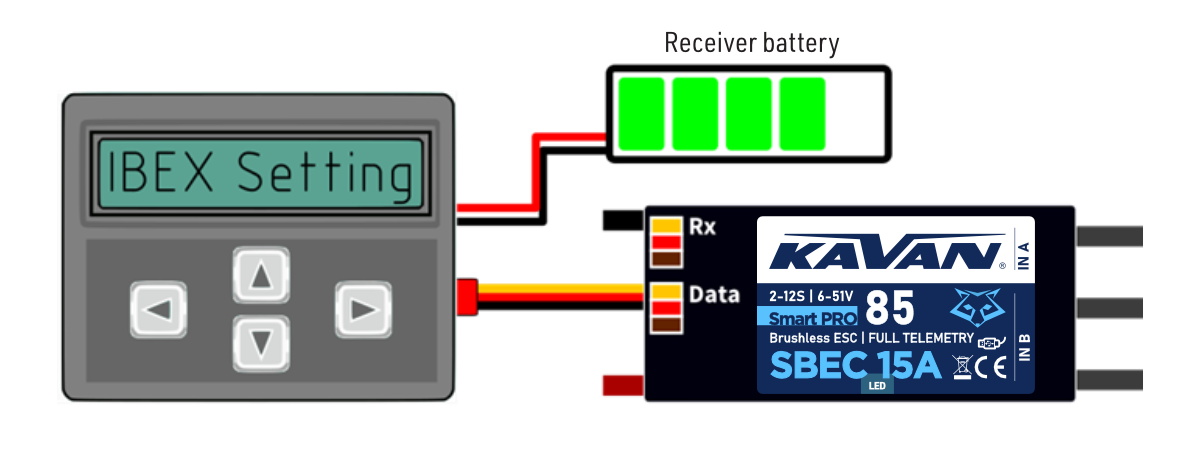
Schließen Sie das rote Datenkabel an den Slot für Sensoren an der JETIBOX / SMART-BOX (oder am entsprechenden Empfänger) an. Versorgen Sie es mit einer 4,5–8,4 V Batterie. Sie können nun den Regler mit Hilfe der Pfeile auf dem Terminal sicher konfigurieren. Wenn Sie einen externen (optionalen) Schalter verwenden, der am Regler angeschlossen ist, stellen Sie sicher, dass der Regler eingeschaltet ist.
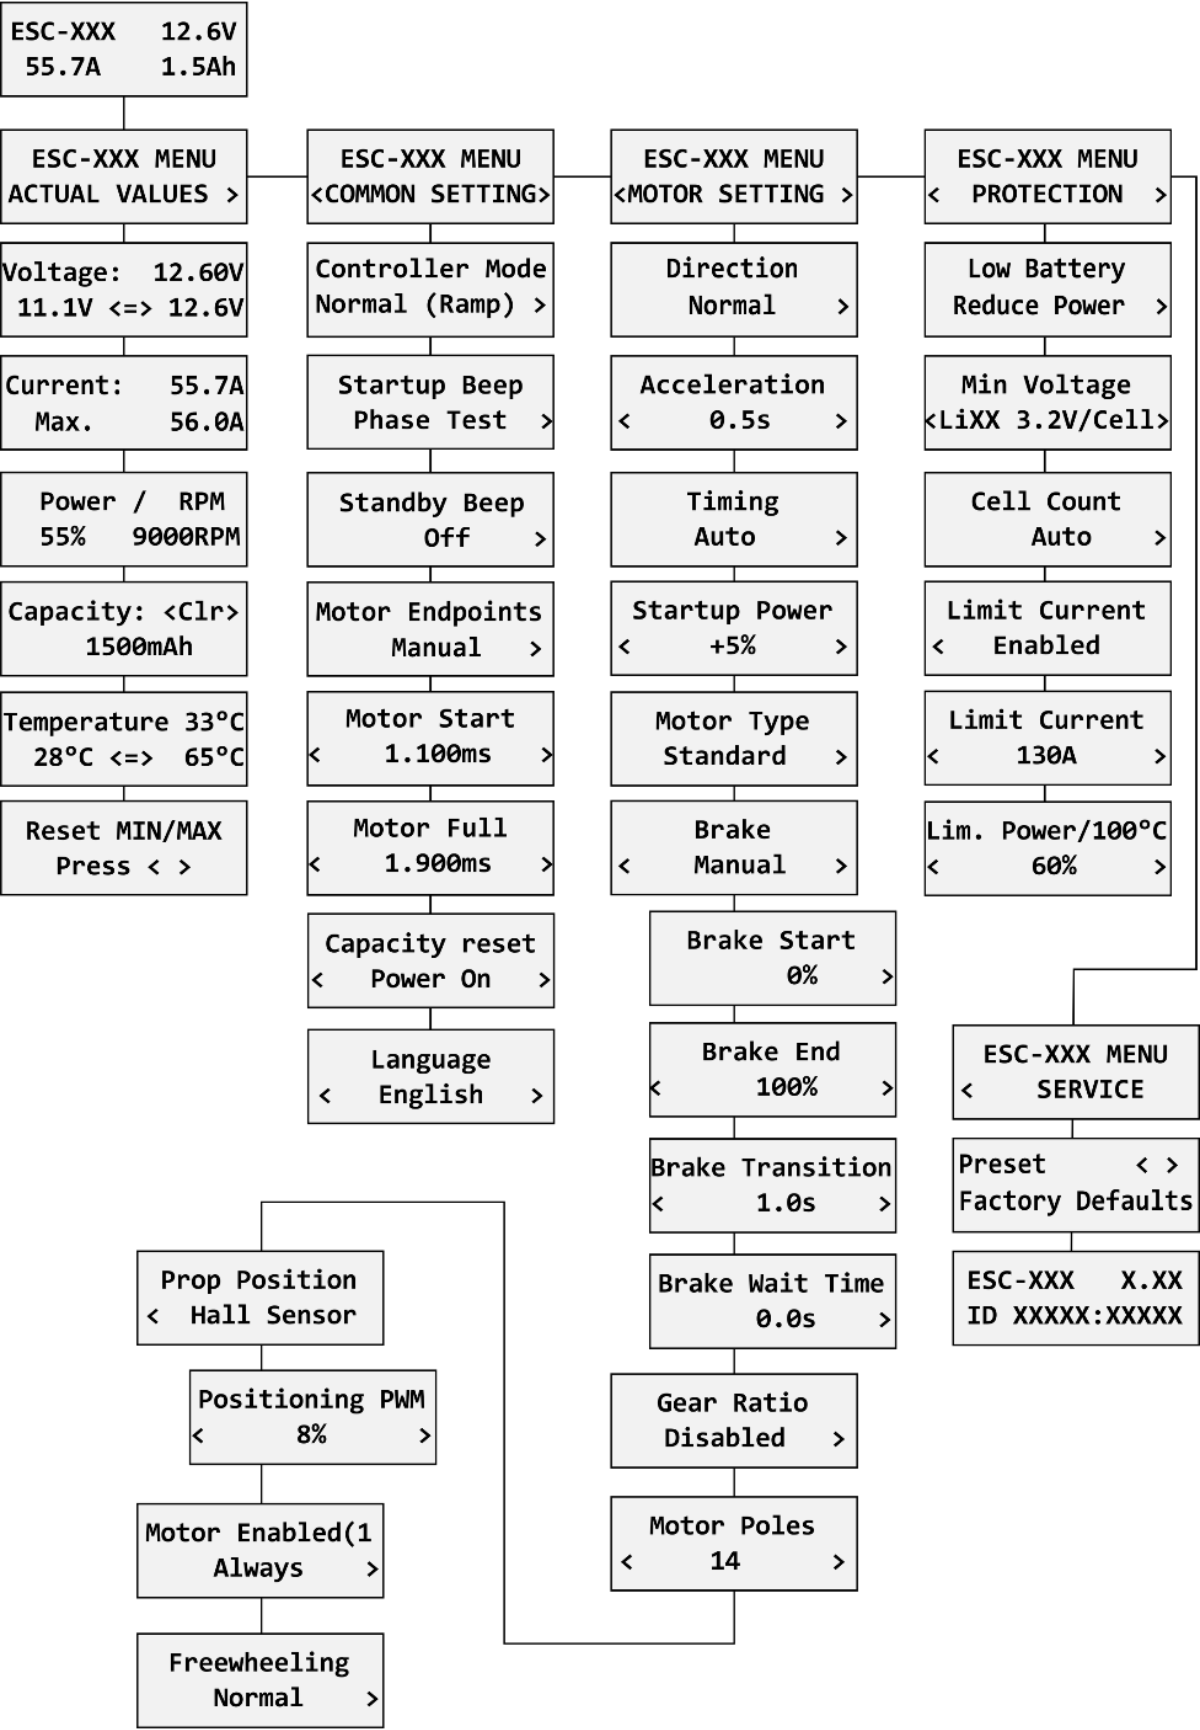
Regler KAVAN Smart PRO sind mit der JETIBOX-Einstellung kompatibel. Das JETIBOX-Menü ist in fünf Bereiche unterteilt:
Aktuelle Werte
Zeigt die aktuellen Telemetriewerte zusammen mit den Minima und Maxima an.
- Verfügbare Telemetrie: Spannung, Strom, Kapazität, Drehzahl, Leistung (in Prozent), Temperatur.
- Wenn der Chip Motor-ID angeschlossen ist, werden auch die Motoridentifikation und die Temperatur angezeigt.
- Reset Min/Max – drücken Sie ← und → gleichzeitig, um alle Minimal- und Maximalwerte zurückzusetzen.
Allgemeine Einstellungen
Grundeinstellungen des Reglers
- Regler-Modus – grundlegender Regler-Modus (normal oder schnell).
- Ton nach Start – wählen Sie die Melodie, die nach der Initialisierung des Reglers abgespielt werden soll.
- Standby-Piepton – Sie können kurze, wiederholte Pieptöne als Hinweis auf einen eingeschalteten Motor aktivieren.
- Motorendpunkte, Motorstart, Motor voll – Einstellungen in Bezug auf die Dekodierung des Gaseingangssignals.
- Kapazitätsreset – Sie können wählen, zu welchem Zeitpunkt die Kapazität und die verbrauchte Energie zurückgesetzt werden:
- Nach dem Einschalten – die Kapazität wird nach der Initialisierung des Reglers zurückgesetzt. Es wird jedoch zunächst die Kapazität des vorherigen Laufs angezeigt, bis Sie den Motor starten.
- Spannungsänderung – die Kapazität wird gelöscht, wenn eine Batterie mit einer ähnlichen (oder höheren) Spannung im Vergleich zur maximalen Batteriespannung des vorherigen Laufs angeschlossen wird. Das bedeutet, dass jedes Mal, wenn Sie eine vollständig geladene Batterie mit derselben Zusammensetzung und Zellenzahl anschließen, wird die Kapazität gelöscht.
- Manuell – Kapazität und Energie werden nie zurückgesetzt, Sie müssen sie manuell zurücksetzen.
- Sprache – Sie können die Sprache des JETIBOX-Bildschirms wählen.
Motoreinstellungen
Einstellungen in Bezug auf die Motorparameter.
- Richtung, Beschleunigung, Timing, Startleistung, Motortyp, Übersetzungsverhältnis, Anzahl der Motorpole – siehe Motoreinstellungen.
- Einstellungen in Bezug auf die Bremse – siehe Bremskonfiguration.
- Luftschraubenpositionierung, PWM-Positionierung, Positionshaltung – siehe Luftschraubenpositionierung.
- Motor aktiviert (0/1) – der logische Zustand des Eingangs „IN B.2“ gibt den Motor frei oder sperrt ihn. Pinnummern: 1 = Hall-Sensor-Eingang, 2 = Motorfreigabe, 3 = 3,3 V, 4 = Masse; prüfen Sie die Ausrichtung anhand der Steckerzeichnung des Herstellers für die verwendete Hardware. Bei „InputPin Log0/1“ muss der Gasknüppel vor dem Start auf Minimum stehen. Bei „Autostart Log0/1“ läuft der Motor sofort an, sobald der Eingang ihn freigibt und das Gas über der Leerlaufstellung liegt.
- Schalten – ermöglicht es Ihnen, das synchrone Schalten (aktive Bremse) zu aktivieren oder den Regler im Standardmodus zu belassen.
Schutz
Einstellung des Regler- und Batterieschutzes.
- Batterieentladung – Verhalten, wenn die Batterie entladen ist. Entweder nimmt die Motorleistung langsam ab oder der Motor schaltet sofort ab. Die sichere Mindestspannung wird aus der Anzahl der Zellen und der Mindestspannung pro Zelle berechnet.
- Strombegrenzung – aktivieren Sie diese Funktion, um hohe Stromspitzen und eine Überlastung des Systems zu verhindern.
- Leistungsbegrenzung bei 100°C – Sie können die maximal zulässige PWM des Reglers einstellen, wenn seine Temperatur 100 °C überschreitet. Das Modell muss betriebsfähig sein, aber die Temperatur darf nicht mehr ansteigen.
Service
In diesem Menü können Sie die Version des Geräts anzeigen und es auf die Werkskonfiguration zurücksetzen.
Menüstruktur der JETIBOX
Verfügbare EX-, P²Bus- und FPort-Telemetrie (je nach Firmware):
- Akkuspannung (V)
- Motorstrom (A)
- Kapazität (mAh)
- Drehzahl (UPM)
- PWM (%)
- Leistung (W)
- Motorlaufzeit (s)
- Energie (Wmin) – nützliche Funktion für Wettbewerbe, bei denen die Gesamtenergie begrenzt ist (F5B, F5D).
- Temperatur (°C)
- Externe Temperatur (°C) – wenn ein Motor-ID-Chip angeschlossen ist, sendet der Regler die Motortemperatur als eigene Telemetrie.
Motorstatus:
- 0 = Initialisierung
- 1 = der Motor läuft
- 2 = Bremsen
- 3 = Positionierung gestartet
- 4 = Position gefunden
- 5 = Positionsfehler (die Luftschraube hat sich bewegt)
- BEC Spannung (V)
- BEC Strom (A) – nur KAVAN Smart PRO 145
Der Regler KAVAN Smart PRO wird standardmäßig als „Air-ESC“ Sensor erkannt.
Graupner HOTT Menüstruktur
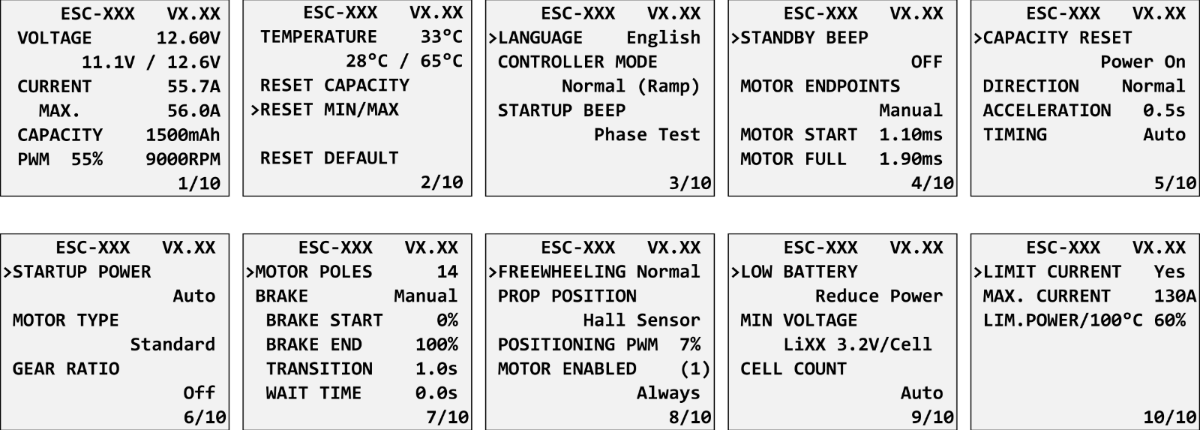
Anschluss an Futaba und Multiplex
Futaba- und Multiplex-Systeme ermöglichen keine drahtlose Gerätekonfiguration. Die Telemetrieübertragung erfolgt über die folgenden festen Sensoradressen:
| Slot Futaba S.Bus2 | Hinweis | Slot Multiplex MSB | |
|---|---|---|---|
| Drehzahl | 2 | Wählen Sie den UpM-Sensor am Slot 2. | 6 |
| Strom | 3 | Wählen Sie den Stromsensor SBS01C auf Slot 3. | 3 |
| Spannung | 4 | 2 | |
| Kapazität | 5 | 4 | |
| Temperatur | 6 | Wählen Sie den Sensor Temp125 am Slot 6. | 5 |
| PWM (0–100 %) | 7 | Wählen Sie den Sensor Temp125 am Slot 7. | - |
| Hinweis | Manuelle Erkennung im Menü Linkage – Sensor. | Automatisch vom Sender erkannt. | |
PowerBox Telemetrie
Ab Version 1.09 ist der Regler KAVAN Smart PRO in der Lage, das PowerBox P²Bus Telemetrieprotokoll zu erkennen. Schließen Sie das Telemetriekabel (roter Stecker) an den P²Bus-Port des Empfängers an. Der Sender ortet die angeschlossenen Sensoren, sobald der Empfänger eingeschaltet wird. Die Regler-Telemetrie sollte dann innerhalb von 2,5 Sekunden verfügbar sein. Sie können nun beliebigen Widgets und Alarmen auf dem Desktop des Senders Telemetriewerte zuweisen. Die verfügbare Telemetrie ist ähnlich der Duplex EX Telemetrie (siehe oben). Die Konfiguration des Reglers über den PowerBox Sender ist zur Zeit noch nicht verfügbar.
Entfernen Sie vor dem Aufrufen der Senderprogrammierung Propeller oder Rotorblätter. Stellen Sie den Gasknüppel vor dem Verlassen des Programmiermenüs auf Minimum.
Spektrum-Integration
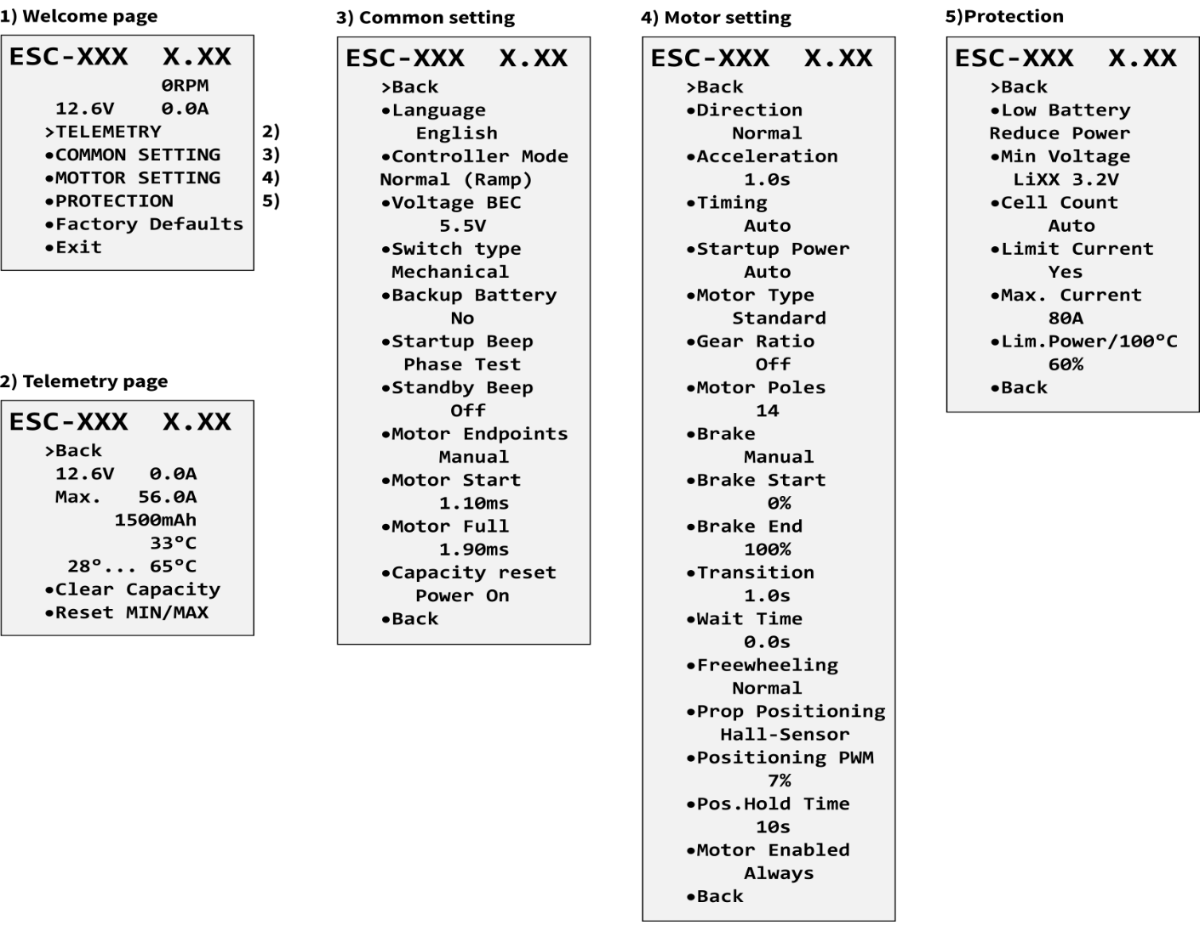
Ab Version 1.06 ist die Spektrum-Telemetrie-Unterstützung in eine spezielle Firmware-Version integriert. Diese alternative Firmware bietet SRXL2 Telemetrie und TextGen Einstellungen. Der Regler KAVAN Smart PRO wird im Sender durch zwei Telemetriegeräte repräsentiert:
- „ESC“ zeigt Akkuspannung, Strom, BEC-Spannung, Reglertemperatur, Drehzahl und Ausgangsleistung an.
- „Flight Pack Capacity“ zeigt die verbrauchte Batteriekapazität an.
Schließen Sie das Gaskabel (schwarzer Stecker) an den Thr-Empfängerport (1) an. Für einen ordnungsgemäße Telemetrie-/Setup-Funktion schließen Sie auch das Telemetriekabel (roter Stecker) an den Prog/SRXL2-Empfängerport an. Der Regler bietet standardmäßig nur numerische Telemetrie. Das Textmenü (TextGen) ist nur nach einer speziellen Startprozedur verfügbar:
- Wir gehen davon aus, dass die Gas- und Telemetriekabel richtig angeschlossen sind und der Sender eingeschaltet ist. Stellen Sie nun die Position Vollgas ein.
- Schalten Sie den Regler ein, entweder durch Anschluss des Antriebsakkus oder durch Einschalten eines externen Schalters.
- Der Motor piept und zeigt damit an, dass ein Vollgasimpuls erkannt wurde. Nach 3 Sekunden kündigt ein weiterer Piepton den Eintritt in das Programmiermenü an.
- Sie können nun den Gashebel vollständig zurückziehen. Scrollen Sie auf dem Hauptbildschirm des Senders nach rechts und suchen Sie das Menü TextGen. Wenn das Textmenü aktiviert ist, wird sich der Motor nie drehen. Wenn Sie wieder einen normalen Motorbetrieb wünschen, müssen Sie das TextGen-Menü verlassen, indem Sie auf der Hauptseite „Exit“ wählen.
- Die Navigation im Menü erfolgt über die Senderhebel – der Höhenruderhebel bewegt den Cursor nach oben/unten und der Querruderhebel ändert den ausgewählten Wert.
- Die Konfigurationsänderungen werden gespeichert, sobald ein Wert geändert wird.
Verwenden Sie die aktuelle Firmware für Sender und Empfänger. Für Spektrum NX ist mindestens Version 3.06 erforderlich. Empfohlene Empfänger: AR8360T, AR8020T, AR6610T, AR631T, AR637T…
Ab Version 2.01 sind die Regler KAVAN Smart PRO mit der kompletten Steuerung über ein Kabel (Spektrum Smart Throttle) kompatibel. Um diese Funktion zu aktivieren, schließen Sie einfach das rote Telemetriekabel an den Kanal Nummer 1 des Empfängers (Thro) an und lassen das andere (schwarze) Kabel ausgesteckt. Sie können dann sowohl den Gashebel des Reglers steuern als auch Telemetriedaten empfangen. Dieser Zugang ist auch mit der Empfängerfamilie AR10400T kompatibel.
Firmware-Updates
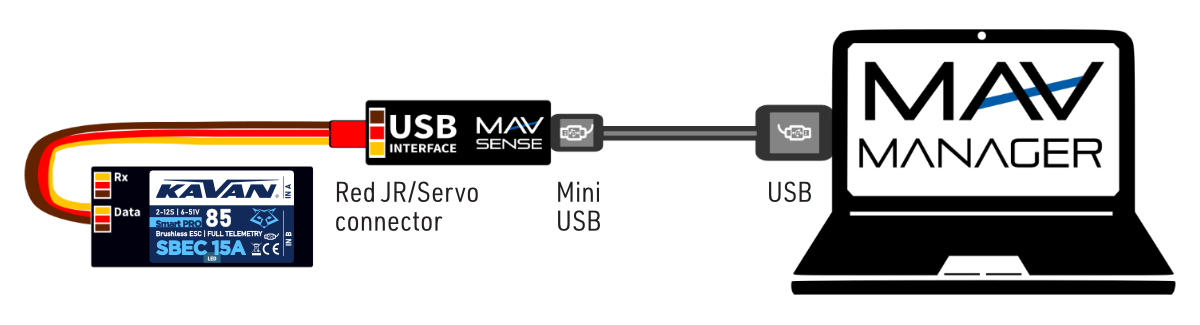
Firmware-Updates für Regler KAVAN Smart PRO werden von einem PC über USB hochgeladen. Die erforderlichen Programme und Dateien sind verfügbar unter www.mavsense.com.
Installieren Sie die MAV Manager Software und Treiber für das USB-Interface in Ihren Computer. Überprüfen Sie die Systemanforderungen.
- Vergewissern Sie sich, dass die Flugbatterie abgeschaltet ist und der Regler KAVAN Smart PRO nicht mit Strom versorgt wird.
- Schließen Sie das USB-Interface an Ihren Computer an, starten Sie den MAV Manager – Updater und wählen Sie den richtigen COM-Port.
- Schließen Sie den KAVAN Smart PRO an (Abb. 14) – verwenden Sie den roten Telemetrieanschluss. Der Regler wird automatisch erkannt.
- Wählen Sie die passende
*.BIN-Datei für Regler und Telemetriesystem und klicken Sie auf Update.
PC-Konfiguration
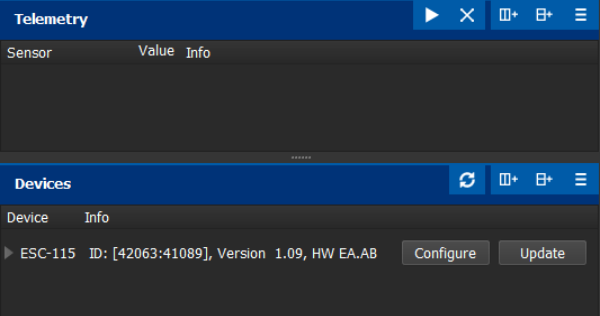
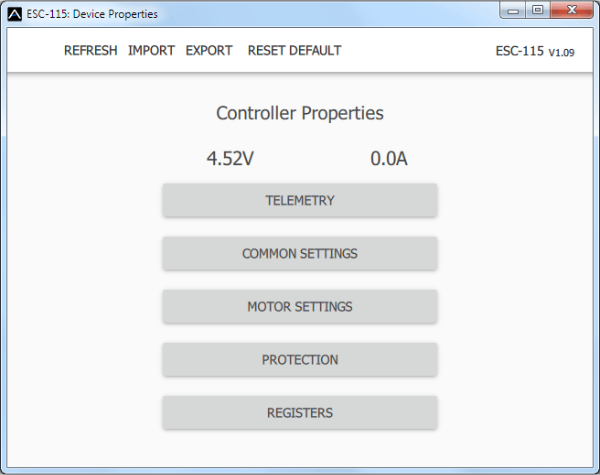
Es ist möglich, die MAV Manager Software (Version 1.4.0 und neuer) zu verwenden, um alle Regler-Parameter bequem zu konfigurieren, Echtzeit-Telemetrie anzuzeigen oder die Konfiguration zu sichern. Das Programmmenü enthält vier Schaltflächen auf der oberen Symbolleiste:
- Neu abrufen – erzwingt das neue Abrufen der Konfiguration aus dem Regler.
- Import – importiert Einstellungen aus einer Datei. Wenn Sie mehrere Regler haben und dieselben Einstellungen für alle haben möchten, importieren Sie einfach dieselbe Einstellungsdatei in jeden Regler.
- Export – exportiert die Einstellungen aus dem Regler in eine Datei. Sie können ganz einfach eine Sicherungskopie der Konfiguration erstellen, die in Ihrem PC gespeichert wird. Nachdem Sie eine Sicherungskopie erstellt haben, können Sie ganz einfach mit den Einstellungen des Reglers experimentieren und später zur ursprünglichen Konfiguration zurückkehren, indem Sie die Schaltfläche „Import“ drücken und die ursprünglich gespeicherte Datei auswählen.
- Standardeinstellungen – setzt den Regler auf die Werkseinstellungen zurück und ruft die gesamte Konfiguration neu ab.
Schließen Sie den Regler über das USB-Interface an einen Computer an. Er wird automatisch vom Programm MAV Manager erkannt.
Die Eigenschaften des Reglers werden durch Drücken der Schaltfläche „Konfigurieren“ aufgerufen.
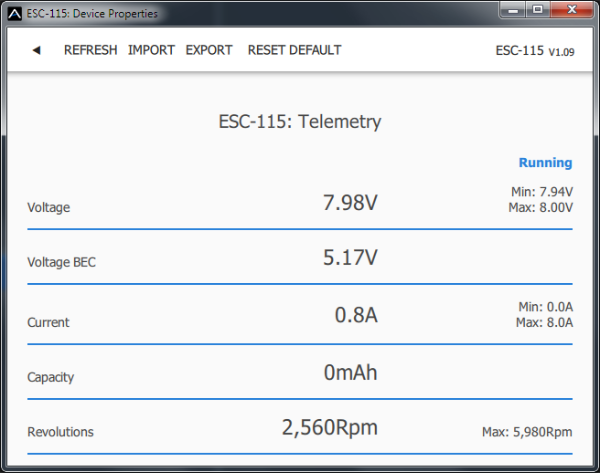
Echtzeit-Telemetrie mit Werten min/max. MAV Manager ist auch in der Lage, eine Protokolldatei aus Echtzeit-Telemetriedaten zu erstellen, die angezeigt, analysiert, importiert und exportiert werden kann.
Bei jeder Änderung der Konfiguration wird der neue Wert sofort in den Regler übertragen und gespeichert. Eine zusätzliche Bestätigung ist nicht erforderlich. Aus Sicherheitsgründen werden einige Parameter erst nach dem Stillstand des Motors übernommen.
Anhang
Hersteller
Alle Regler KAVAN Smart PRO werden in der Tschechischen Republik von der Firma MAV Sense s.r.o. produziert.
E-mail: info@mavsense.com | Web: www.mavsense.com
Sicherheitshinweise
- Verwenden Sie den Regler KAVAN Smart PRO immer in einer trockenen Umgebung und innerhalb der in diesem Handbuch angegebenen Grenzwerte des Geräts. Setzen Sie das Gerät niemals übermäßiger Hitze oder Kälte außerhalb des Betriebsbereichs aus.
- Sorgen Sie für einen ausreichenden Luftstrom, um eine Überhitzung des Reglers zu vermeiden.
- Überschreiten Sie niemals die maximal zulässige Betriebsspannung des Reglers oder des Motors.
- Erhöhen Sie nicht die Kabellänge zwischen dem Regler und dem Motor. Wenn Sie die Kabel zwischen dem Regler und der Batterie auf mehr als 30 cm (insgesamt) verlängern müssen, löten Sie mehrere hochkapazitive Low-ESR-Kondensatoren (220–470 µF) parallel zu den Versorgungskabeln so nah wie möglich am Regler. Für jeden Zentimeter, der über die angegebene Kabellänge hinausgeht, muss für jedes durchfließende Ampere Stromstärke 1 µF Kapazität pro cm Länge hinzugefügt werden. Bei 10 cm über dem Grenzwert für 100 Ampere Stromstärke schließen Sie Kondensatoren mit einer Kapazität von 1000 µF an.
- Verwenden Sie stets qualitativ hochwertige Stecker in gutem Zustand. Bei sichtbaren Verschleißerscheinungen sollten Sie sie ersetzen.
- Entfernen Sie immer die Luftschraube, bevor Sie Änderungen in den Antriebseinstellungen vornehmen.
- Trennen Sie den Regler niemals von der Batterie, wenn der Motor läuft.
- Entfernen Sie die Abdeckung und den Kühlkörper nicht vom Gerät und versuchen Sie nicht, Änderungen oder Modifikationen vorzunehmen. Dies kann zur vollständigen Zerstörung und zur Verweigerung jeglicher Garantieansprüche führen.
- Überprüfen Sie immer die Polarität des Anschlusses. Verwechseln Sie niemals die Polarität – dies kann zur völligen Zerstörung führen.
Garantie- und Nachgarantieservice
Für alle KAVAN Smart PRO Regler gilt eine 2-jährige Garantie auf Herstellungsfehler und Mängel. Legen Sie bei einer Reklamation während der Garantiezeit eine Kopie des Kaufbelegs sowie eine möglichst genaue Beschreibung des Fehlers, der Nutzung und weiterer relevanter Umstände bei. Diese Angaben erleichtern die Prüfung und beschleunigen die Bearbeitung. Wenden Sie sich an Ihren Händler. Ist dies nicht möglich, kontaktieren Sie direktKAVAN Europe s.r.o.:
KAVAN Europe s.r.o. |Doubravice 110, 533 53 Pardubice |Tschechien |+420 466 260 133 |info@kavanrc.com
Garantie und Haftungsbeschränkung
Als Hersteller dieses Produkts haben wir keinen Einfluss darauf, ob Sie diese Anleitung beim Anschließen und Einbauen des Reglers in Ihr Modell beachten. Ebenso können wir Aufbau, Betrieb und Wartung der Teile Ihrer Fernsteueranlage nicht beeinflussen. Deshalb lehnt KAVAN jede Haftung für Verluste, Schäden oder Kosten ab, die durch unsachgemäße Verwendung oder den Betrieb der von uns importierten Produkte entstehen oder damit zusammenhängen.
Soweit gesetzlich nichts anderes bestimmt ist, beschränkt sich die Ersatzpflicht von KAVAN unabhängig vom geltend gemachten Rechtsgrund auf den Kaufpreis der KAVAN-Produkte, die unmittelbar an dem schadensverursachenden Ereignis beteiligt waren. Dies gilt nicht, wenn der Hersteller aufgrund nachgewiesenen Vorsatzes oder grober Fahrlässigkeit gerichtlich zu unbeschränktem Ersatz verpflichtet wurde. Wir gewährleisten, dass unsere Produkte den geltenden gesetzlichen Bestimmungen entsprechen. Die Garantie erstreckt sich nicht auf Fehler und Schäden durch:
- Missbräuchliche oder unsachgemäße Verwendung.
- Verspätete, unsachgemäße oder unterlassene Wartung beziehungsweise Wartung durch einen nicht autorisierten Service.
- Falscher Anschluss.
- Verwendung von Zubehör, das nicht von KAVAN Europe s.r.o. freigegeben oder empfohlen wurde.
- Änderungen oder Reparaturen durch einen nicht von KAVAN Europe s.r.o. autorisierten Service.
- Unbeabsichtigte oder vorsätzliche Beschädigung.
- Normaler Verschleiß.
- Betrieb außerhalb der in den technischen Daten angegebenen Grenzen.
KAVAN Europe s.r.o. gewährleistet, dass dieses Produkt zum Zeitpunkt des Verkaufs frei von Material- und Verarbeitungsfehlern ist, und behält sich das Recht vor, diese Garantie ohne Vorankündigung zu ändern. Das Gerät wird laufend weiterentwickelt; der Hersteller behält sich Konstruktionsänderungen ohne Vorankündigung vor.
Dieser Garantieschein berechtigt Sie innerhalb von 24 Monaten zur kostenlosen Garantiereparatur des von KAVAN Europe s.r.o. gelieferten Produkts. Die Garantie deckt keinen natürlichen Verschleiß durch normalen Gebrauch ab, da die Teile eines Modellbauprodukts wesentlich höher belastet werden als die gewöhnlicher Spielzeuge.
Die Garantie gilt auch nicht für Geräteteile, die falsch eingebaut, grob oder unsachgemäß behandelt, bei einem Unfall beschädigt oder von einer unbefugten Person repariert beziehungsweise verändert wurden. Dazu zählt auch das Auftragen wasserabweisender Sprays oder Beschichtungen durch den Benutzer. Schützen Sie das Gerät wie andere empfindliche Elektronik vor hohen und niedrigen Temperaturen, Feuchtigkeit, Staub sowie starken mechanischen Erschütterungen und Stößen. Setzen Sie es nicht längere Zeit direktem Sonnenlicht aus.
Machen Sie Garantiereparaturen bei dem Geschäft geltend, in dem Sie das Produkt gekauft haben.
Recycling (Europäische Union)
Elektrogeräte mit dem Symbol der durchgestrichenen Mülltonne dürfen nicht im normalen Hausmüll entsorgt werden. Geben Sie sie bei einer spezialisierten Sammel- und Recyclingstelle ab. In den Ländern der EU (Europäische Union) dürfen Elektrogeräte gemäß der WEEE-Richtlinie 2012/19/EU nicht über den Hausmüll entsorgt werden. Nicht mehr benötigte Geräte können Sie bei der nächstgelegenen Sammel- oder Recyclingstelle abgeben, wo sie kostenlos sicher entsorgt oder recycelt werden. Damit leisten Sie einen wichtigen Beitrag zum Umweltschutz.
EU-Konformitätserklärung
KAVAN Europe s.r.o. erklärt hiermit, dass dieBrushless-Regler der KAVAN Smart PRO Reihe die grundlegenden Anforderungen der einschlägigen EU-Richtlinien zur elektromagnetischen Verträglichkeit erfüllen. Der vollständige Wortlaut ist hier verfügbar: EU-Konformitätserklärung.