KAVAN Smart PRO Opto – Notice d’utilisation
Gamme KAVAN Smart PRO Opto
Introduction
La gamme KAVAN Smart PRO comprend des contrôleurs brushless évolués, exclusivement destinés aux modèles réduits d’avions radiocommandés. La télémétrie intégrée et les nombreuses possibilités de configuration assurent un rendement élevé, un faible poids et une commande précise du moteur. Tous les contrôleurs se programment rapidement depuis l’émetteur, un PC ou un terminal externe.
Modèles et références catalogue
| Modèle | SKU | Produit |
|---|---|---|
| 80HV | KAV32.31061 | 80HV |
| 120HV | KAV32.31063 | 120HV |
| 130HV | KAV32.31062 | 130HV |
| 200HV | KAV32.31066 | 200HV |
| 220HV | KAV32.31065 | 220HV |
Caractéristiques
- Petite taille combinée à une haute puissance pour le contrôle du moteur.
- Protection contre les surtensions, sous-tensions, surchauffes et arrêts brusques du moteur.
- Limiteur de courant réglable.
- Mode hélicoptère/régulateur de régime rapide et précis, avec de nombreux réglages.
- Entrée des gaz opto-isolée.
- Arrêt de sécurité du moteur en cas de perte des impulsions de gaz.
- Accélération, timing, frein électromagnétique, inversion du moteur configurables, etc.
- Faible bruit acoustique grâce à la commutation haute fréquence.
- Les protocoles de télémétrie disponibles dépendent du micrologiciel installé : FrSky/KAVAN FPort avec configuration Lua, Duplex EX, Hott, MSB, PowerBox P²Bus, S.Bus2 et Spektrum SRXL2. Choisissez le micrologiciel adapté à votre système radio.
- Télémétrie (selon le système R/C) : tension, courant, puissance, capacité, température, vitesse, énergie.
- Les valeurs minimales et maximales de télémétrie sont enregistrées.
- Configuration via un émetteur, un logiciel PC MAV Manager ou un terminal externe (JETIBOX/SMART-BOX).
- Mise à jour du firmware via interface USB.
- Langues : CZ/DE/EN/FR/IT.
| ESC-80 | ESC-120 | ESC-130 | ESC-200 | ESC-220 | |
|---|---|---|---|---|---|
| Dimensions (mm) | 57×35×28 | 58×53×24 | 58×53×28 | 81×63×35 | 81×63×35 |
| Poids avec câbles (g) | 60 | 110 | 110 | 270 | 270 |
| Courant continu (A) | 80 | 120 | 130 | 200 | 220 |
| Courant de pointe (A/2 s) | 120 | 160 | 180 | 260 | 280 |
| Tension d’alimentation (V) | 8–51 | 10–59 (max. 64 V) | 10–51 | 12–59 (max. 64 V) | 10–51 |
| Nombre d’éléments LiPo | 3–12 | 4–14 | 4–12 | 4–14 | 4–12 |
| Éléments LiFe | 3–14 | 4–16 | 4–14 | 4–16 | 4–14 |
| Câbles accu/moteur (mm²) | 4/2,5 | 4/4 | 4/4 | 6/6 | 6/6 |
| Circuit anti-étincelle | Non | Oui | |||
| Connecteurs recommandés | G4 (75 A) XT90 (90 A) | G5.5 (150 A) | G5.5 (150 A) | G8 (170 A) | G8 (170 A) |
| Plage de température (°C) | −10–110 | ||||
| Fréquence PWM (kHz) | 20 | ||||
| Consommation en fonctionnement (mA) | 50 | 50 | 50 | 60 | 60 |
| Consommation en veille (mA) | 4 | 4 | 4 | 10 | 10 |
| Positionnement de l’hélice | Avec capteur à effet Hall supplémentaire | ||||
| Télémétrie | Duplex EX, Multiplex MSB, Futaba S.Bus2, Graupner Hott, PowerBox P²Bus, Spektrum SRXL2™ | ||||
| LED d’état | Oui | ||||
| Freinage actif (roue libre active) | Oui | ||||
| BEC | Non | ||||
| Isolation optique | Entrée des gaz uniquement | Entrée des gaz uniquement | Entrée des gaz uniquement | Complète | Complète |
| Régime maximal (eRPM) | > 300 000 (moteur à deux pôles) | ||||
Partie principale
Installation
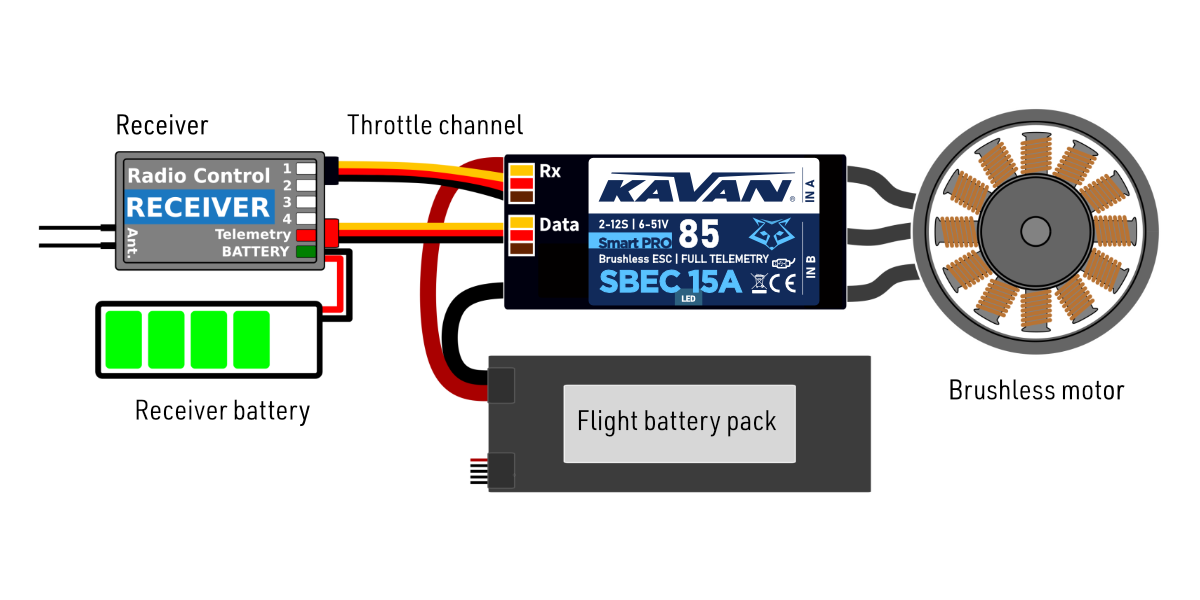
Fixez le contrôleur dans le modèle avec des vis, du ruban auto-agrippant ou de l’adhésif double face. Branchez le moteur et le récepteur. L’ordre des fils du moteur est indifférent ; inversez deux fils quelconques ou modifiez le paramètre « Direction » pour changer le sens de rotation. Allumez l’émetteur. Le récepteur est alimenté par un accu séparé. En règle générale, allumez le récepteur avant de brancher l’accu de propulsion. Pour un Smart PRO 200/220 avec télémétrie Spektrum, allumez toutefois le contrôleur avant le récepteur ; voir Intégration Spektrum.
La LED rouge du contrôleur s’allume pendant deux secondes pour signaler une initialisation correcte. Après détection de l’impulsion de gaz correspondant à l’arrêt, le contrôleur joue une mélodie prédéfinie : il est prêt au vol. Si aucune impulsion de gaz n’est détectée pendant plus de 4 secondes, par exemple après débranchement de l’accu de réception, il passe en veille.
Utilisez toujours des connecteurs neufs de qualité et réalisez des soudures parfaites. Toute interruption de contact pendant le fonctionnement du moteur risque d’endommager l’électronique.
Si vous démarrez le contrôleur pour la première fois ou apportez des modifications importantes à la configuration, assurez-vous que l'hélice est retirée de l'arbre du moteur.
Débranchez toujours les batteries après la fin de la session de vol. Même si le contrôleur de vitesse est éteint par l'interrupteur, il consomme encore un petit courant. Cela pourrait entraîner une décharge complète de la batterie en quelques jours ou semaines.
Mode du contrôleur
Vous pouvez choisir parmi plusieurs modes de fonctionnement :
- Normal (avec rampe) – la courbe d’accélération prédéfinie s’applique à chaque accélération. C’est le mode par défaut pour l’utilisation courante.
- Mode rapide – le temps d’accélération choisi s’applique uniquement au démarrage depuis l’arrêt. Ensuite, le délai minimal possible s’applique (0,2 s de zéro à plein gaz).
- Normal avec inversion – se comporte de manière similaire au mode Normal. De plus, vous pouvez choisir une voie inversée des gaz qui contrôlera le sens de rotation du moteur pendant le vol.
- Heli/Governor – contrôle rapide et précis de la vitesse constante avec de nombreux paramètres ajustables.
Signal d’entrée des gaz
Le contrôleur attend des impulsions positives du récepteur, à une fréquence maximale de 400 Hz. Le réglage automatique des fins de course convient à la plupart des systèmes radio. L’impulsion minimale est mémorisée au démarrage ; la valeur maximale est ensuite ajustée dynamiquement lors du premier passage à plein gaz.
Si vous souhaitez définir précisément les positions du manche correspondant au démarrage et aux pleins gaz, réglez manuellement les fins de course.
Le contrôleur attend la position des gaz en position basse après le démarrage et également chaque fois que le moteur est arrêté en raison d'une condition d'erreur. Si le manche des gaz n'est pas en position correcte pendant le démarrage, l'ESC émet un signal sonore d'avertissement.
Paramètres du moteur
De nombreux paramètres moteur sont configurables, dont l’accélération, le timing, le rapport de réduction et le nombre de pôles. Ces deux derniers sont essentiels à la télémétrie et à l’affichage correct du régime.
- Accélération : ce réglage détermine la réponse du moteur aux gaz. Un temps plus court accélère la réponse et donne une commande plus immédiate en voltige, mais augmente la consommation et l’échauffement du contrôleur. Pour la plupart des modèles, notamment motoplaneurs, semi-maquettes et turbines électriques, conservez la valeur par défaut de 1,0 s. Pour la voltige 3D, vous pouvez descendre prudemment à 0,5 s, voire moins. Le « Mode rapide » du menu des réglages généraux permet la réponse la plus rapide possible.
- Timing : sa valeur dépend du type de moteur et est généralement recommandée par son fabricant. Elle influence la puissance et le courant consommé. Un timing plus élevé peut accroître les performances, mais il faut éviter toute surcharge du système.
- Timing automatique : le timing est ajusté en continu par l'algorithme interne. C'est une solution universelle compatible avec la plupart des types de moteurs.
- Timing de 0 à 10° : recommandé pour les inrunners, c'est-à-dire les moteurs avec aimants internes.
- Timing de 15 à 20° : recommandé pour la plupart des outrunners (moteurs avec boîtier rotatif). Il offre une bonne combinaison de puissance et d'efficacité.
- Timing de 25 à 30° : les moteurs à couple élevé avec de nombreux pôles nécessitent le timing le plus élevé.
- Ne modifiez le type de moteur que si l’application l’exige. Trois options sont disponibles :
- Type de moteur « Standard » – recommandé pour la plupart des types et applications (par défaut).
- Type de moteur « Couple élevé » – si vous rencontrez des problèmes de synchronisation du moteur lors d'accélérations rapides, utilisez ce mode. Conditions préalables : grand moteur outrunner avec plus de 20 pôles, hélice lourde, pics de courant élevés. Nous recommandons également d'augmenter le timing à plus de 20°.
- Type de moteur « Haute vitesse » – utilisez ce mode si votre unité de propulsion dépasse 250 000 eRPM (tours par minute calculés pour un moteur à 2 pôles). La puissance de démarrage influence les premiers tours du moteur. Si vous n'êtes pas satisfait du mode automatique, vous pouvez régler le démarrage du moteur pour qu'il soit plus agressif (valeurs positives) ou aussi doux que possible (valeurs négatives).
Configuration des freins
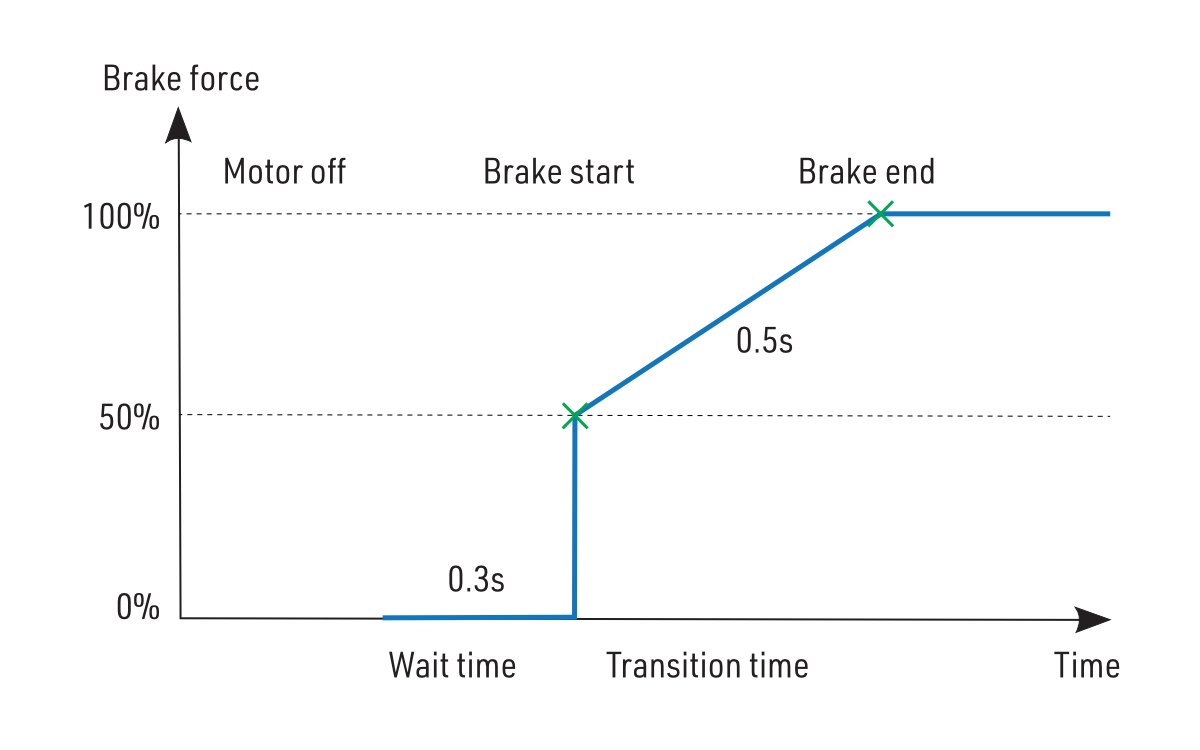
Le frein électromagnétique est une caractéristique standard de tous les ESC utilisés dans les modèles de planeurs électriques. Le contrôleur KAVAN Smart PRO propose plusieurs paramètres supplémentaires pour affiner la fonction de freinage. Vous pouvez utiliser l'un des paramètres de freinage préconfigurés ou spécifier tous les paramètres selon vos souhaits.
Options de freinage
- Off : L'hélice tourne librement sans être freinée
- Soft : Transition de zéro à la force de freinage maximale en 1,0 s.
- Medium : Transition à la force de freinage maximale en 0,7 s.
- Hard : Transition de 50 % à 100 % de la force de freinage en 0,5 s.
- Manuel : Vous pouvez spécifier tous les paramètres de freinage manuellement :
- Puissance de départ (début du freinage) – force de freinage appliquée dès le premier instant du freinage.
- Puissance de fin (fin du freinage) – force de freinage appliquée après le temps de transition (généralement la force de freinage complète qui arrête complètement le moteur).
- Transition – le temps entre la puissance de départ du frein et la puissance de fin du frein. Pendant ce temps, la force de freinage passe continuellement de la puissance de départ à la puissance de fin.
- Temps d'attente – le temps entre l'arrêt du moteur et l'application du frein. Pendant ce temps, le moteur tourne librement sans puissance.
Exemple : frein moteur avec les paramètres suivants : départ du frein = 50 %, fin du frein = 100 %, rampe = 0,5 s, temps d'attente = 0,3s.
Positionnement de l’hélice
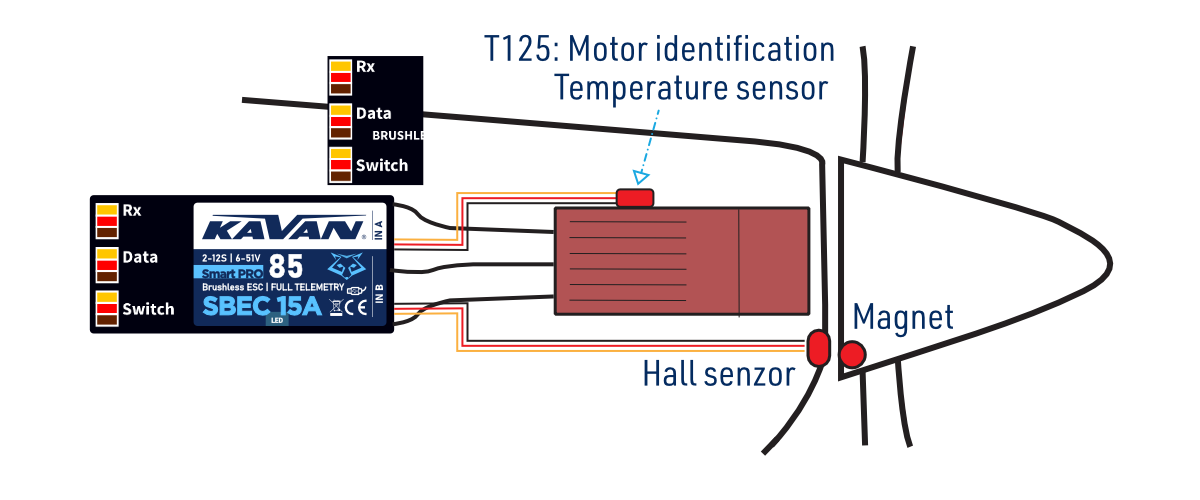
La fonction de positionnement permet de déplacer le moteur/l'hélice à la position exacte requise pour un atterrissage en toute sécurité, ou qui est simplement confortable pour continuer à voler. Avec seulement quelques composants externes (un capteur Hall et un petit aimant), vous pouvez activer cette fonction et prévenir le risque d'endommager votre hélice lors de l'atterrissage. L'aimant doit être correctement fixé à la partie rotative (soit le moteur, soit l'hélice), et le capteur Hall doit être situé dans le fuselage de manière à ce que l'aimant corresponde au capteur Hall à la position cible de l'hélice. Après avoir activé la fonction de positionnement dans le menu (Prop Position = Capteur Hall), réglez également le Positionnement PWM pour que le moteur tourne lentement mais en douceur. Vous pouvez également modifier la durée de maintien actif de la position du moteur (Position Hold Time) qui est appliquée après avoir trouvé la position correcte. La fonction de maintien de la position est utile en cas de moteur rétractable, car elle empêche l'hélice de bouger pendant la rétraction.
Branchez le capteur Hall de la fonction de positionnement de l'hélice au port IN-B du contrôleur.
utilisez une colle CA ou Epoxy de haute qualité pour fixer l'aimant dans la partie rotative. Vous pouvez également percer une petite cavité dans le cône et y fixer l'aimant.
n'utilisez pas un PWM plus élevé que nécessaire, sinon le moteur pourrait surchauffer. Utilisez généralement le PWM le plus faible possible afin que le moteur maintienne sa position de manière fiable. Vérifiez la consommation de courant à l'aide de la télémétrie.
Identification du moteur
Certains moteurs possèdent un capteur de température intégré compatible avec les contrôleurs KAVAN Smart PRO. Ce capteur (T125-ID) peut fonctionner seul avec la télémétrie Duplex/Hott/S.Bus2/FPort ou être branché directement à l’entrée « A » du contrôleur (Fig. 3). Le contrôleur connaît alors la température et les paramètres de base du moteur : accélération minimale, timing recommandé, rapport de réduction, nombre de pôles… Certains paramètres sont réglés automatiquement (rapport, pôles), les autres après rétablissement des réglages d’usine du contrôleur. Branchez le capteur d’identification du moteur au port IN-A.
Les ports IN-A/IN-B utilisent une logique de 3,3 V. N’y appliquez aucune tension d’alimentation externe. Vérifiez le sens du connecteur avant de brancher un accessoire.
Roue libre active
La « roue libre active » ou « freinage actif » est une fonctionnalité du contrôleur de vitesse qui réduit la chaleur générée par l'ESC lors des opérations à charge partielle. Ce mode est utile pour les pilotes acrobatiques qui veulent non seulement une accélération rapide mais aussi une décélération rapide. Le moteur suit les commandes du manche des gaz dans les deux sens et le pilote se sent plus « verrouillé ».
Limiteur de courant
Le limiteur de courant fait partie des fonctionnalités de sécurité du contrôleur. Il n'arrête pas le moteur, mais surveille continuellement la consommation de courant immédiate et ajuste la puissance du moteur. Vous pouvez activer cette fonctionnalité, spécifier le courant maximum autorisé et l'ESC réduira immédiatement la puissance du moteur dès que le seuil de courant sera dépassé. Après que le courant revienne à un niveau sûr, la puissance du moteur est rétablie.
Protection de la batterie
La protection de la batterie intégrée est basée sur la détection de sous-tension et la réduction de la puissance du moteur, ou l'arrêt complet du moteur. Vous pouvez librement définir le nombre de cellules (ou laisser la détection automatique) et le seuil de basse tension par cellule. Les types de batteries pris en charge sont NiXX (1,2 V), LiFe (3,6 V max) et LiIo/LiPo (4,2 V max).
Fonction anti-étincelle
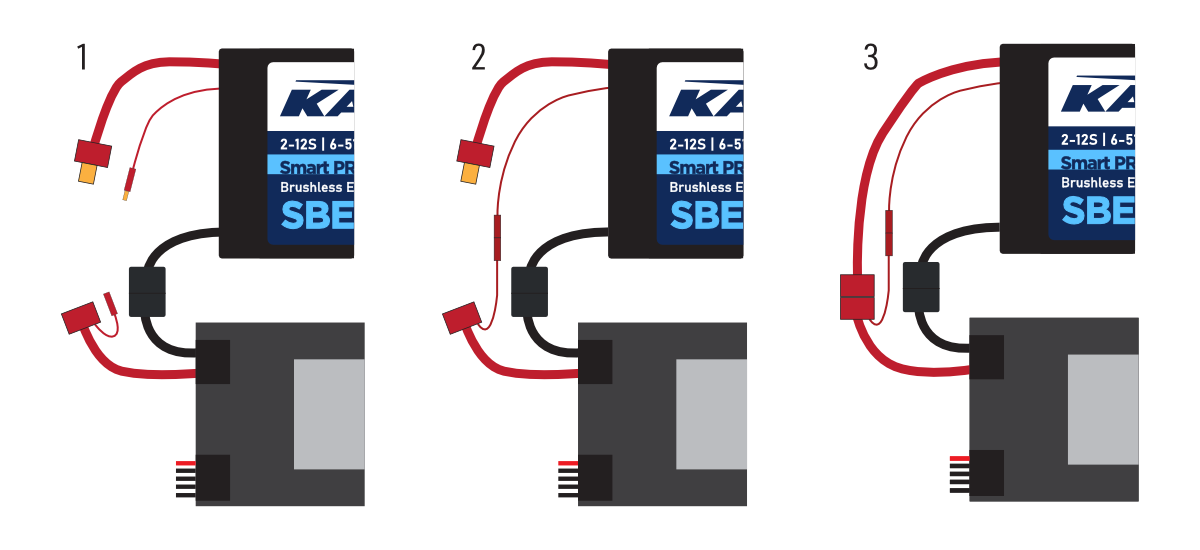
Les KAVAN Smart PRO 120/130 et KAVAN Smart PRO 200/220 possèdent un circuit optionnel évitant les étincelles au branchement de l’accu de propulsion. Il se raccorde par un fil séparé. Utilisez le fil « Antispark » uniquement pour précharger les condensateurs du contrôleur, jamais pour alimenter le moteur ou d’autres équipements électroniques.
- Branchez le pôle négatif (−) de l’accu.
- Branchez le fil Antispark au pôle positif (+) de l’accu.
- Branchez le pôle positif (+) de l’accu.
Si vous utilisez des connecteurs de puissance avec dispositif anti-étincelle intégré, par exemple la variante anti-étincelle du XT90, la fonction Antispark du contrôleur n’est plus nécessaire.
Codes d’état
Les codes d’état s’affichent sur le terminal JETIBOX/SMART-BOX lorsqu’une erreur survient. Dès qu’un code est actif, la LED rouge clignote en permanence.
Codes d’état disponibles
- Basse tension (UL) : La tension de la batterie est descendue en dessous du seuil spécifié dans le menu de protection de la batterie et le contrôleur a soit réduit la puissance maximale soit arrêté complètement le moteur.
- Tension élevée (UH) : avec un accu à forte résistance interne ou une alimentation secteur, la tension peut dépasser sa valeur initiale pendant le freinage. Une alarme est alors déclenchée et toutes les fonctions de freinage sont désactivées.
- Courant élevé (IH) : le courant dépasse le courant de pointe maximal indiqué dans les caractéristiques, par exemple 120 A pour le KAVAN Smart PRO 80 ou 180 A pour le KAVAN Smart PRO 130.
- Température élevée (T100, T110, T120) : la température dépasse le niveau admissible. La valeur numérique indique la température maximale détectée et la protection déclenchée.
- Erreur de commutation (COM) : une perte de synchronisation a été détectée pendant le fonctionnement. Elle survient généralement lors d’un arrêt brusque ou d’une accélération très rapide avec certaines motorisations. Elle peut révéler un problème grave dans l’installation moteur–contrôleur.
Mode hélicoptère/régulateur de régime
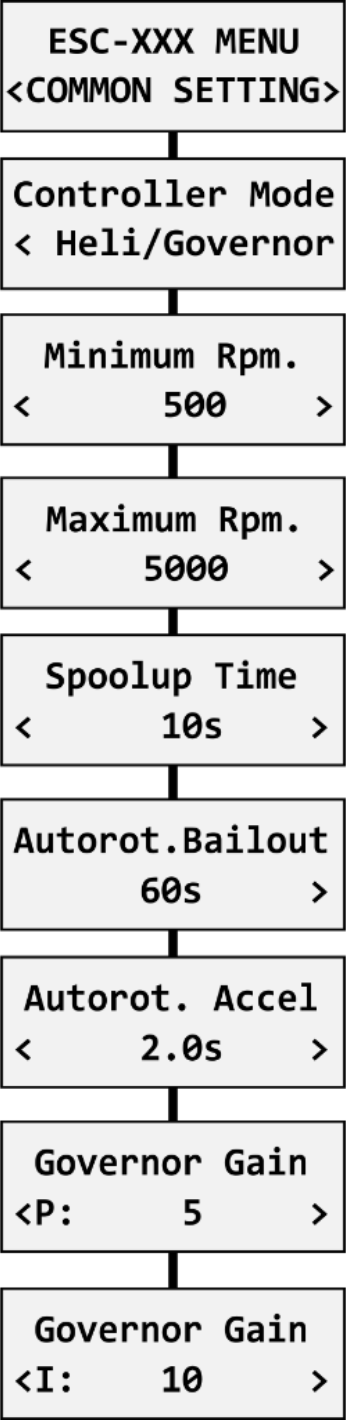
Les contrôleurs disposent d’une régulation de régime rapide et précise, avec de nombreux réglages selon vos besoins.
Avant d’activer le régulateur de régime, retirez les pales du rotor principal et du rotor anticouple. Dans Common Setting, réglez Controller Mode sur « Heli/Governor », puis procédez comme suit :
- Réglez les régimes minimal et maximal souhaités du rotor principal. Dès que vous quittez la position de ralenti, le contrôleur accélère progressivement le moteur jusqu’au régime cible. Ce régime dépend de la valeur du canal des gaz : gaz bas correspond à « Minimum RPM » et gaz haut à « Maximum RPM ».
- Réglez Spool-up Time pour obtenir un démarrage aussi progressif que possible, jusqu’à 60 s. Ce temps s’applique au démarrage depuis l’arrêt ou lorsque la reprise d’autorotation est désactivée.
- Réglez la durée de disponibilité et l’accélération de reprise d’autorotation. Cette fonction permet de quitter rapidement l’autorotation pour éviter un crash. Dès que les gaz quittent le ralenti, « Autorotation acceleration » détermine la remontée au régime demandé. « Autorotation bailout » définit le délai après l’arrêt du moteur pendant lequel cette reprise rapide reste disponible. Passé ce délai, le temps de démarrage normal s’applique.
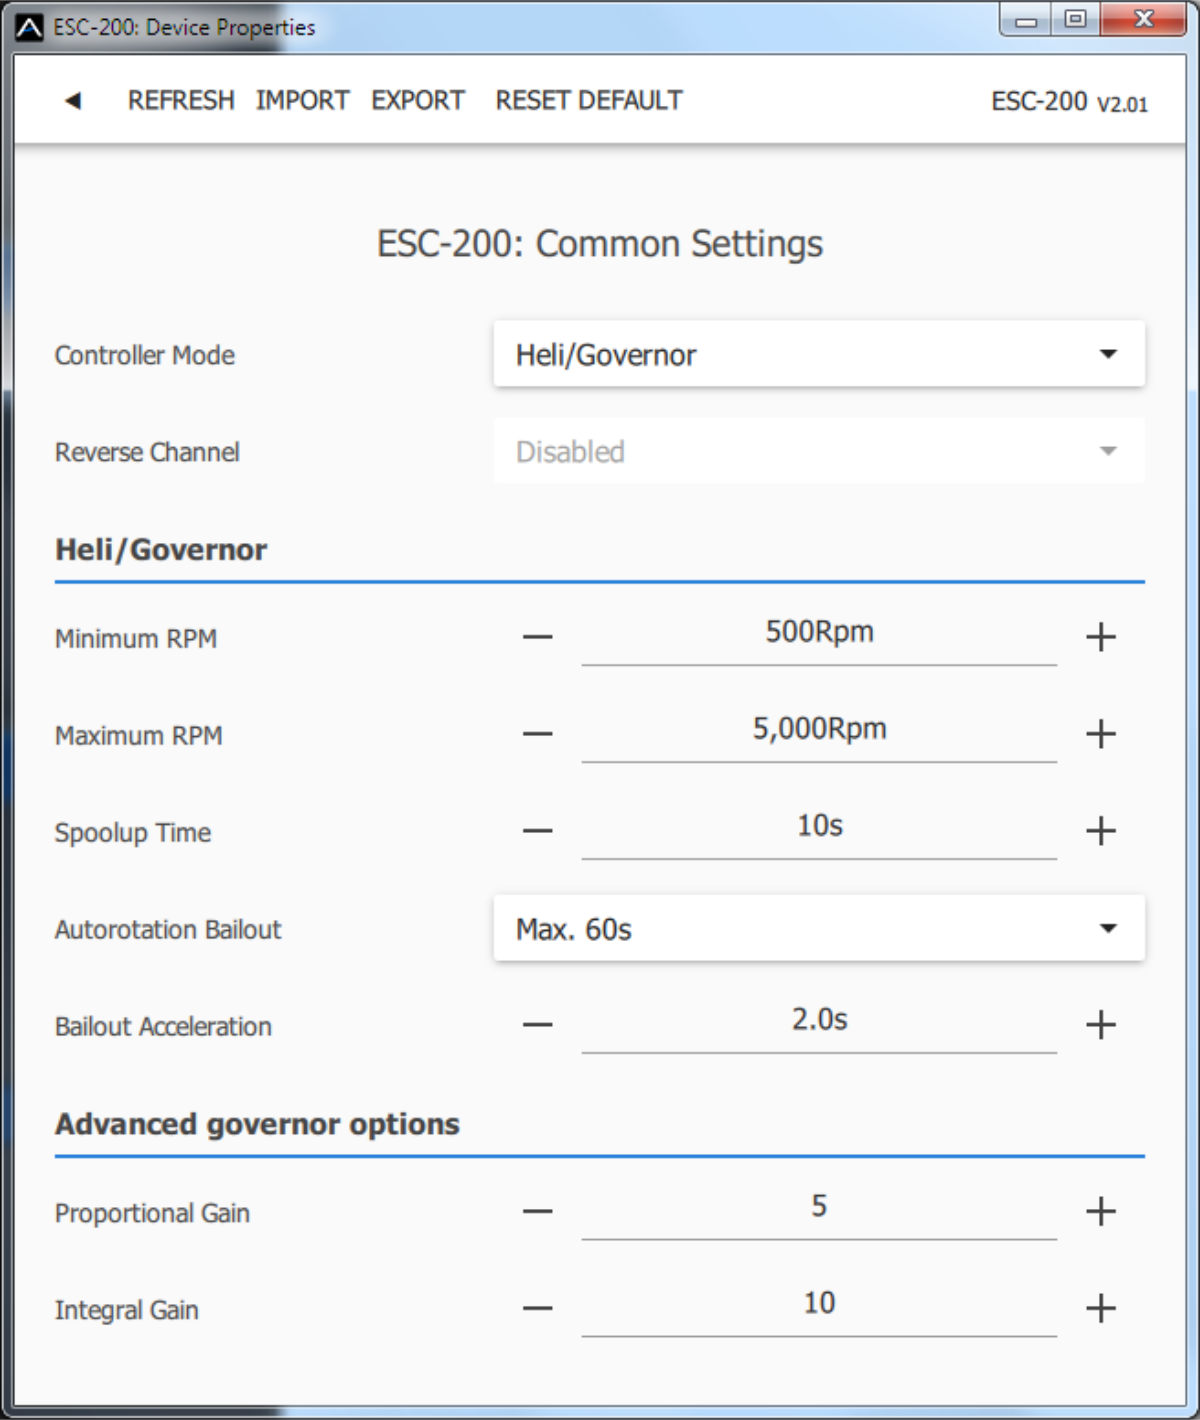
- Réglages avancés : gains du régulateur – (P)roportionnel et (I)ntégral. Ils permettent d’affiner la réponse aux variations rapides de charge pendant les manœuvres. Procédez uniquement par petits incréments et vérifiez le résultat lors d’un bref vol d’essai.
- Augmentez le gain P pour éliminer les petites fluctuations du régime pendant le vol en ligne droite, par exemple en vol stationnaire. Si vous entendez un bruit inattendu dans le moteur/boîte de vitesses (ce qui signifie des oscillations rapides), réduisez le gain P de 20 %.
- Augmentez le gain I pour maintenir des révolutions précises pendant les manœuvres. Si la vitesse du moteur commence à osciller de manière notable, réduisez le gain I de 20 %.
- En mode régulateur, les points d'extrémité des gaz manuels sont toujours utilisés (par défaut 1.1–1,9 ms) et le freinage actif est également activé.
Le diagramme suivant montre le régime en fonction des gaz avec les fins de course par défaut de 1,1–1,9 ms.
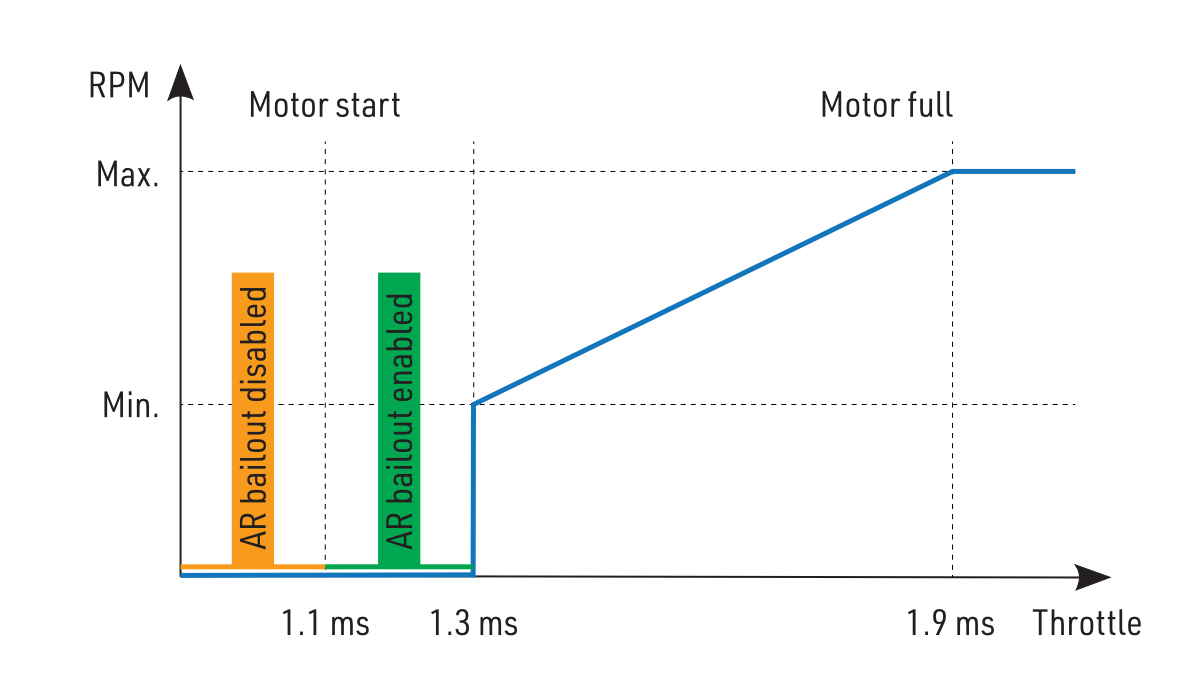
Vérifiez le rapport de réduction et le nombre de pôles dans Motor Setting. Assurez-vous également que le frein est désactivé et désactivez le positionnement de l’hélice.
Veuillez noter que les changements dynamiques des révolutions du moteur en vol sont limités par le paramètre « Accélération » configuré dans le menu Réglages du moteur. Assurez-vous que l'accélération est suffisamment lente pour que les changements de révolutions en vol ne provoquent pas de changements soudains de l'attitude du modèle.
Inversion du sens de rotation
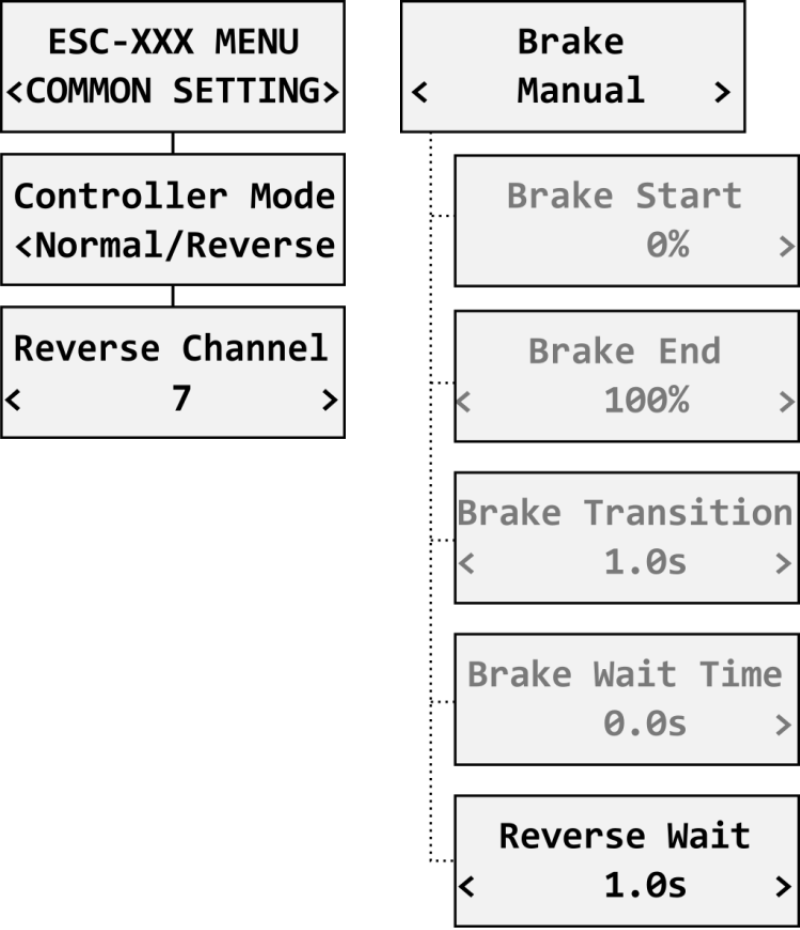
L’inversion du moteur est disponible avec les systèmes radio à bus bidirectionnel (EX Bus, P²Bus, SRXL2, S.Bus2, FPort). Un canal supplémentaire transmis par le bus commande le sens de rotation. Les deux câbles du KAVAN Smart PRO, rouge et noir, doivent être correctement branchés au récepteur. Créez d’abord un canal supplémentaire sur l’émetteur et affectez-lui un interrupteur à deux positions.
Futaba/Spektrum
Utilisez l'une des voies AUX et mémorisez le numéro de la voie. Il n'est pas nécessaire d'utiliser uniquement les voies disponibles sur votre récepteur, car les systèmes RC offrent généralement plus de voies sur le bus que le nombre physique de ports de récepteur.
Exemple : Si vous utilisez une Spektrum NX6 et un récepteur à 6 voies, vous pouvez toujours utiliser la voie n°7 (AUX2) pour contrôler la fonction d'inversion via le bus.
JETI
Créez une nouvelle fonction modèle dans le menu Modèle – Affectation des Fonctions et assignez un interrupteur à deux positions. Ensuite, dans le menu Modèle – Affectation des Servos, assignez la fonction à l'une des voies du récepteur (1–16). Encore une fois, vous pouvez utiliser les voies qui ne sont pas directement disponibles sur les sorties du récepteur (par ex. 13–16), car ils seront transférés via EX Bus sans limitation.
PowerBox
Créez une nouvelle fonction modèle dans le menu Fonction en appuyant sur le bouton « + », et assignez-lui un interrupteur de commande à 2 positions. Choisissez l'une des voies de sortie de servo disponibles (1–16). La position de l'interrupteur sera transférée via le P²Bus au contrôleur de vitesse.
Pour activer la fonction d'inversion du moteur dans le contrôleur, réglez le « Mode du contrôleur » sur « Normal/Inversé » et définissez la voie à partir de l'étape précédente. Vous pouvez également ajuster les réglages du frein et le temps d'attente de l'inversion sous le type de frein « Manuel ».
Vérifiez la fonction : Dès que vous actionnez l'interrupteur de direction, le contrôleur active le freinage, et après une courte pause, le moteur commence à tourner dans la direction opposée.
Le frein est toujours activé en mode « Normal/Inversé ». Même si vous réglez le type de frein sur « Off », le freinage doux sera appliqué.
Isolation galvanique
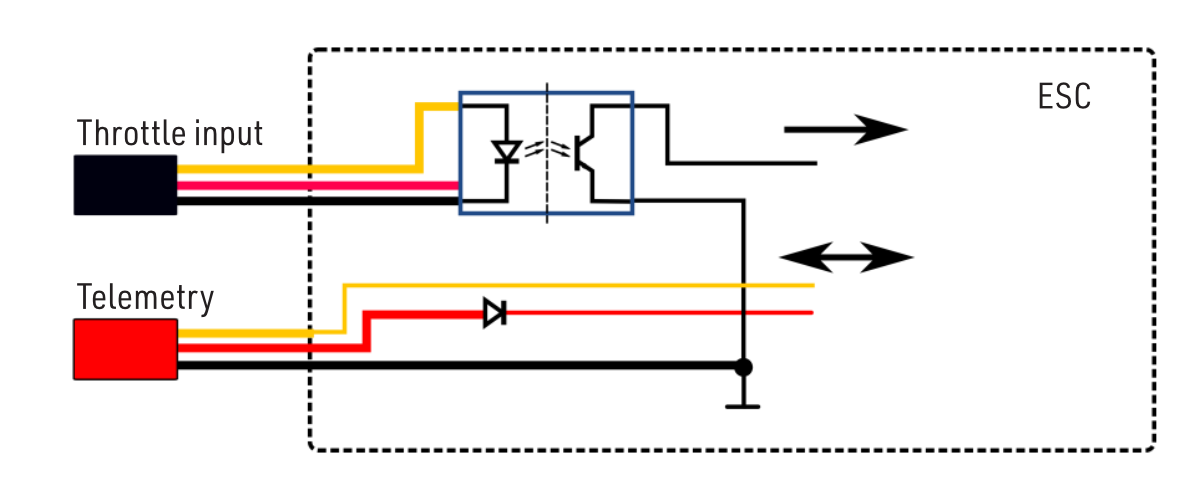
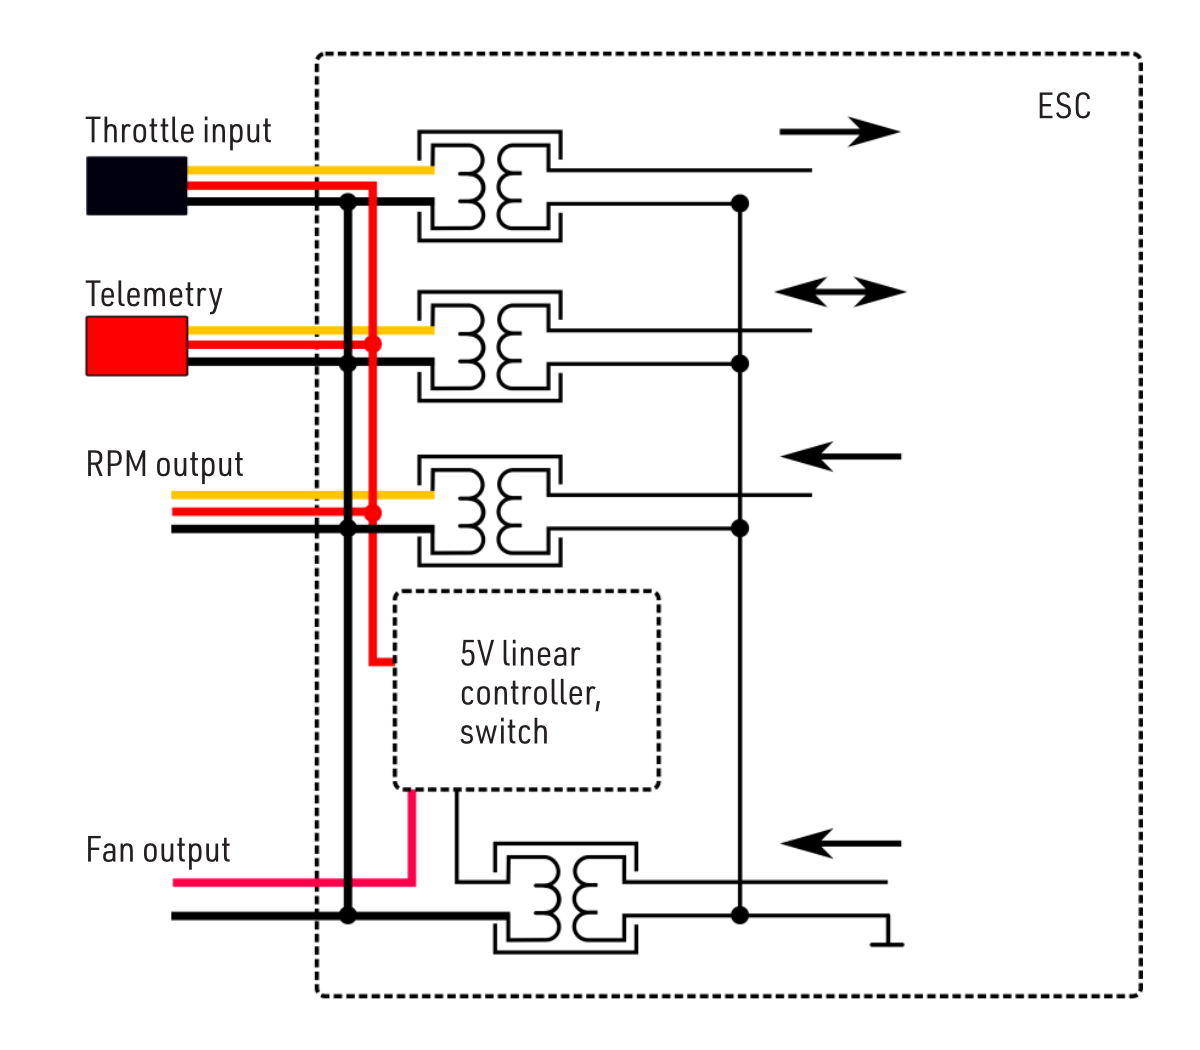
Les KAVAN Smart PRO 80 et KAVAN Smart PRO 120/130 possèdent une entrée des gaz opto-isolée. Les Smart PRO 200/220 isolent également galvaniquement tous les fils de signal.
KAVAN Smart PRO 80, 120/130
KAVAN Smart PRO 200/220
Commande du ventilateur
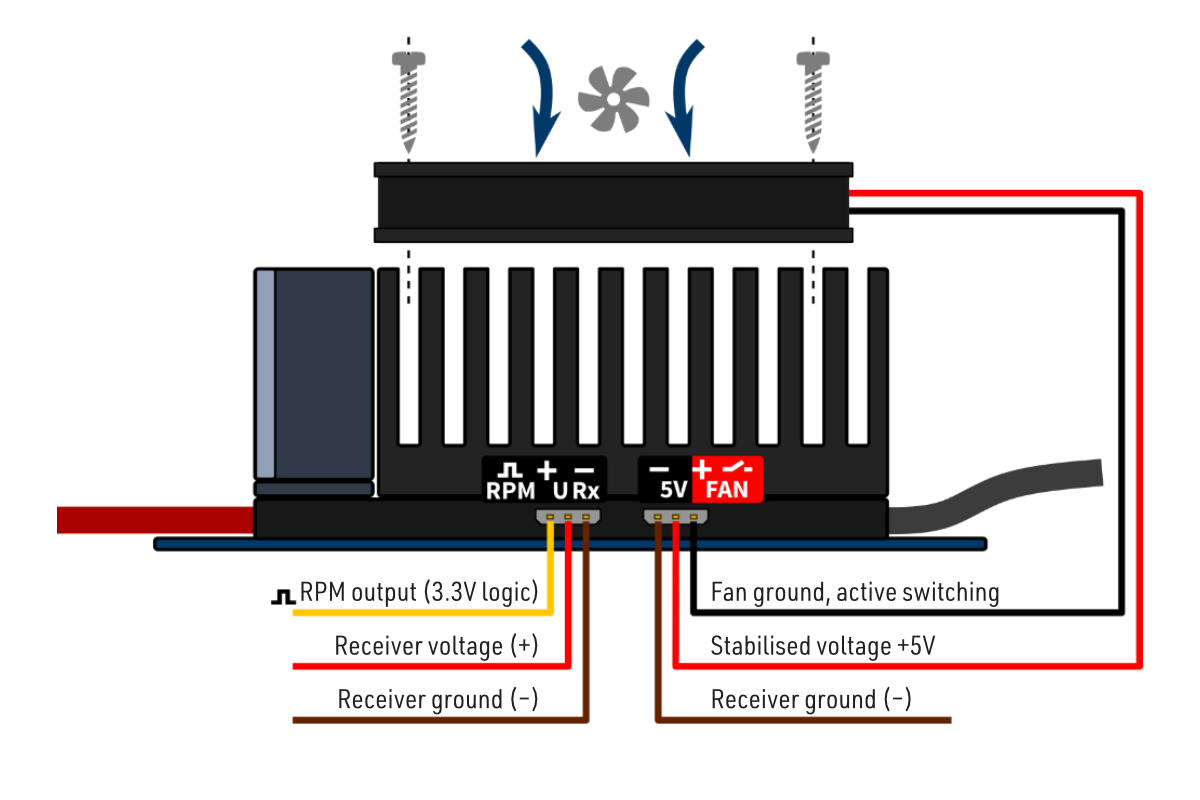
Les KAVAN Smart PRO 200/220 possèdent une sortie commandée pour ventilateur externe, sous 5 V et jusqu’à 300 mA. Elle s’active lorsque le contrôleur atteint 55 °C.
Utilisez uniquement le ventilateur adapté, vendu en accessoire. Fixez-le au dissipateur avec les vis fournies et branchez-le à la sortie « FAN ». Il est alimenté par l’accu de réception, avec une tension stabilisée à 5 V.
Télémétrie et réglages
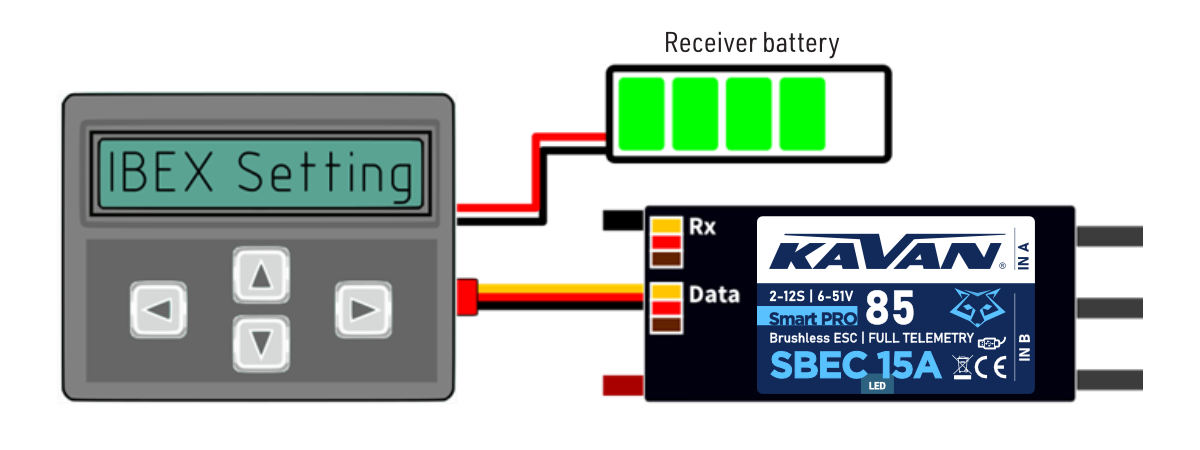
Branchez le câble de données rouge au port capteur du JETIBOX/SMART-BOX ou du récepteur approprié. Alimentez-le avec un accu de 4,5–8,4 V. Vous pouvez alors configurer le contrôleur à l’aide des touches fléchées du terminal.
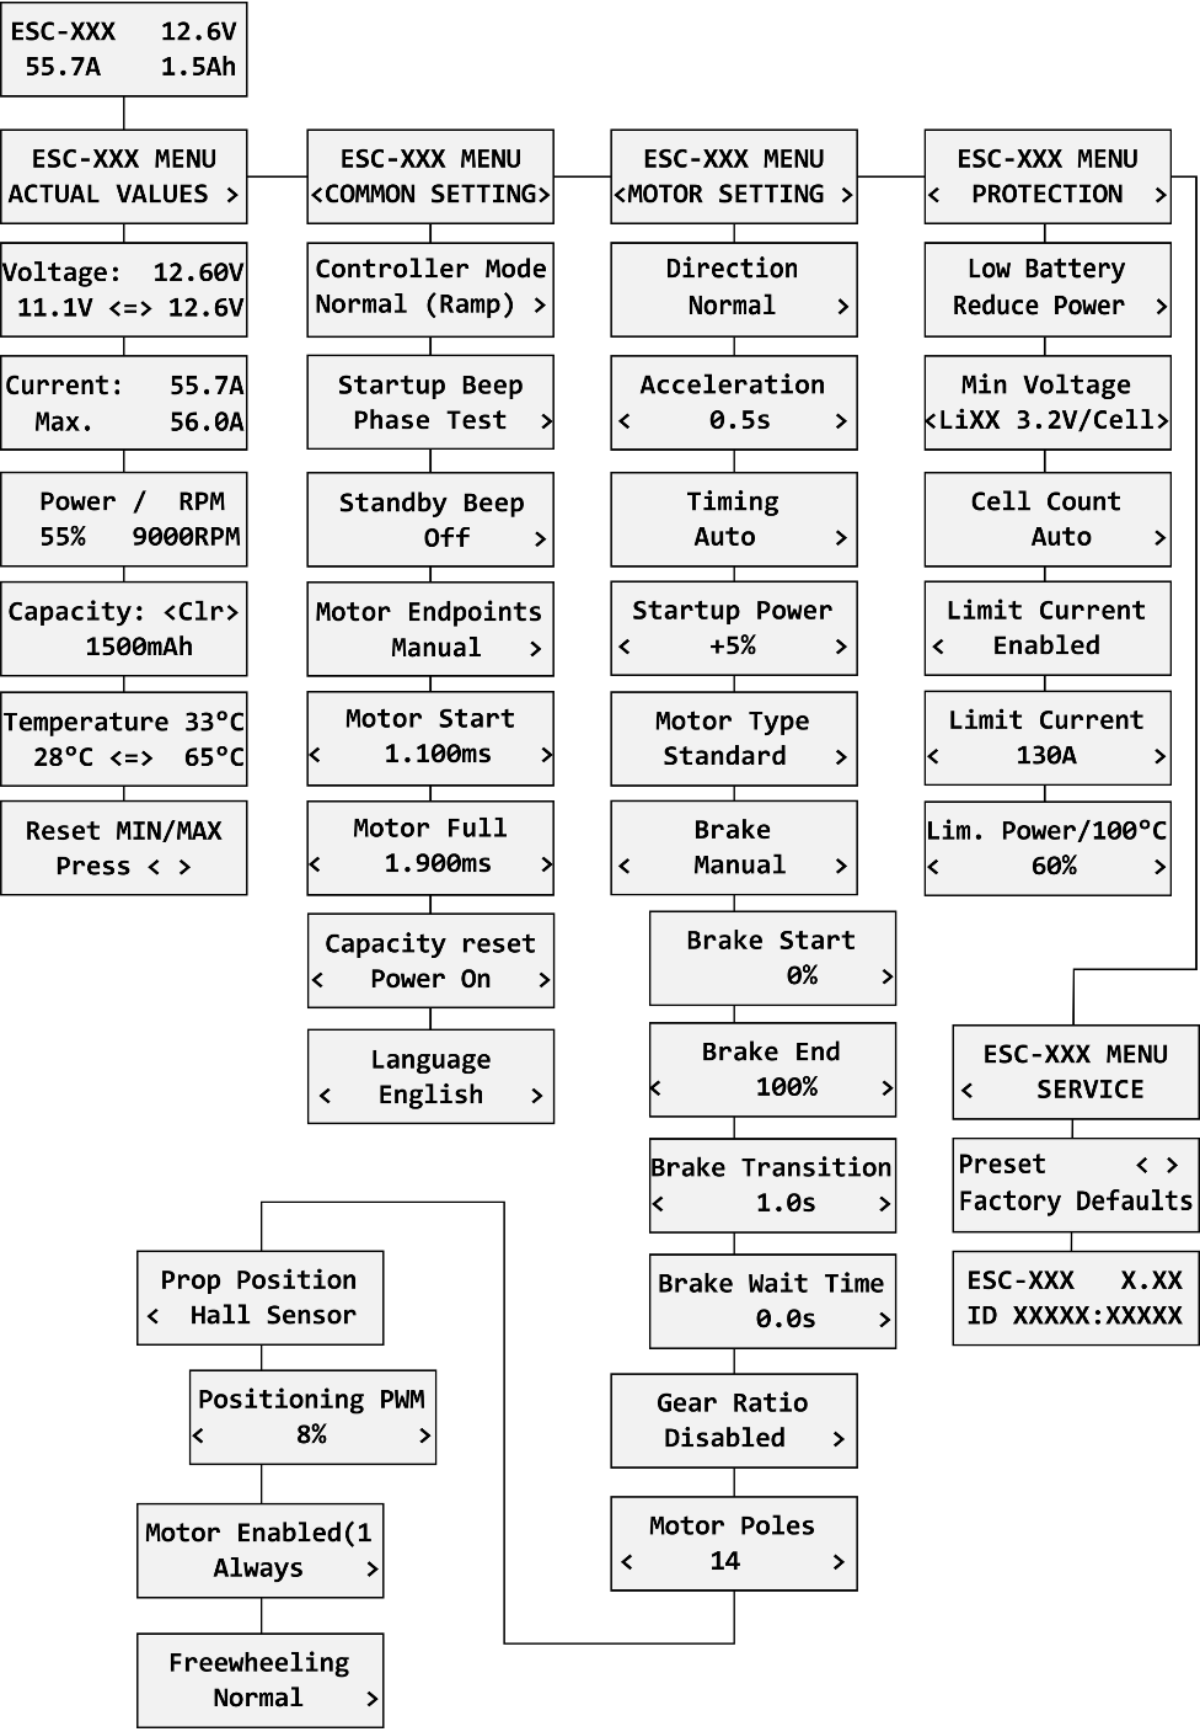
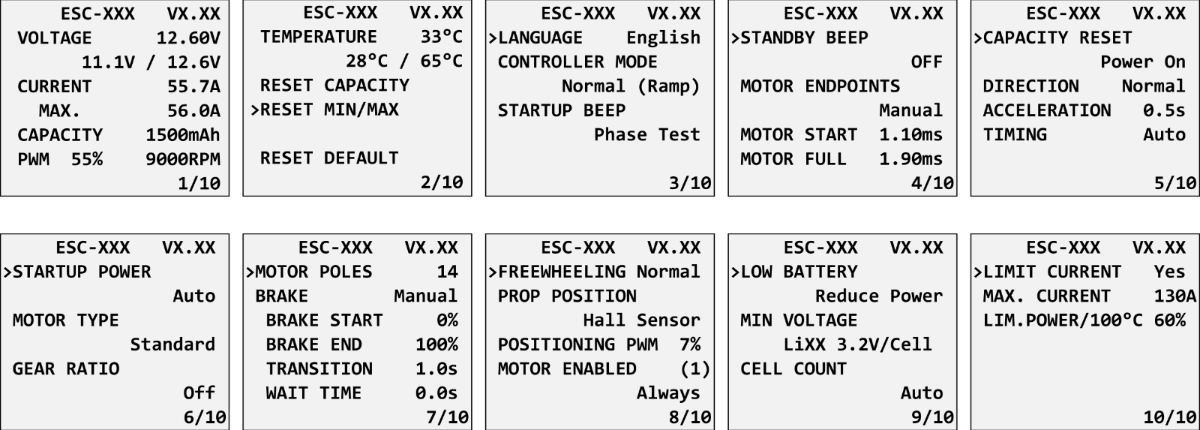
Les contrôleurs KAVAN Smart PRO sont compatibles avec la programmation JETIBOX. Le menu JETIBOX est divisé en cinq sections :
Valeurs actuelles
Affiche les dernières valeurs de télémétrie ainsi que les minimums et maximums.
- Télémétrie disponible : Tension, courant, capacité, RPM, puissance (en pourcentage), température.
- Si l'ID de la puce moteur est connecté, les paramètres d'identification et de température du moteur sont également affichés.
- Reset Min/Max – appuyez simultanément sur ← et → pour remettre à zéro tous les minimums et maximums.
Paramètres communs
Réglages de base du contrôleur
- Mode du contrôleur – mode de base du contrôleur (normal ou rapide).
- Bip de démarrage – choisissez une mélodie jouée après l'initialisation du contrôleur.
- Bip de veille – vous pouvez activer des bips répétés courts pour indiquer un moteur alimenté.
- Points de contrôle du moteur, démarrage du moteur, puissance du moteur – paramètres relatifs au décodage du signal d'entrée des gaz.
- Réinitialisation de la capacité – vous pouvez choisir à quel moment la capacité et l'énergie consommée sont réinitialisées :
- Alimentation – la capacité est réinitialisée après l'initialisation du contrôleur. Cependant, la capacité du cycle précédent sera affichée initialement jusqu'à ce que vous démarriez le moteur.
- Changement de tension – la capacité est effacée après avoir branché une batterie ayant une tension similaire (ou supérieure) à la tension maximale de la batterie du cycle précédent. Cela signifie que chaque fois que vous branchez une batterie entièrement chargée de la même chimie et du même nombre de cellules, la capacité sera effacée.
- Manuel – la capacité/énergie n'est jamais effacée et vous devez effectuer la réinitialisation manuellement.
- Langue – vous pouvez choisir la langue de l'écran JETIBOX.
Paramètres du moteur
Paramètres relatifs aux caractéristiques du moteur.
- Direction, accélération, synchronisation, puissance de démarrage, type de moteur, rapport de démultiplication, pôles du moteur – voir Paramètres du moteur.
- Paramètres relatifs au frein – voir Configuration des freins.
- Position de l'hélice, PWM de positionnement, temps de maintien de position – voir Positionnement de l’hélice.
- Moteur activé (0/1) – l’état logique de l’entrée « IN B.2 » autorise ou interdit le fonctionnement. Numéros des broches : 1 = entrée Hall, 2 = autorisation moteur, 3 = 3,3 V, 4 = masse ; vérifiez l’orientation sur le plan du connecteur du fabricant correspondant au matériel. Avec « InputPin Log0/1 », ramenez les gaz au minimum avant le démarrage. Avec « Autostart Log0/1 », le moteur démarre dès que l’entrée l’autorise et que les gaz dépassent le ralenti.
- Roue libre – permet le fonctionnement du moteur en roue libre/freinage actif.
Protection
Paramètres de protection de l'ESC et de la batterie.
- Batterie faible – comportement lorsque la batterie est déchargée. Soit régler pour réduire lentement la puissance du moteur, soit arrêter immédiatement le moteur. La tension minimale sécurisée est basée sur le nombre de cellules (nombre de cellules) et la tension par cellule.
- Limiter le courant – activez cette fonctionnalité pour éviter les pics de courant élevés et la surcharge du système.
- Limiter la puissance à 100°C – vous pouvez modifier le PWM maximal autorisé après que la température du contrôleur dépasse 100 °C. Le modèle doit rester opérationnel, mais la température ne doit pas augmenter davantage.
Service
Dans ce menu, vous pouvez consulter la version de l'appareil et le réinitialiser à la configuration d'usine par défaut.
Structure du menu JETIBOX
Télémétrie EX, P²Bus et FPort disponible (selon le micrologiciel) :
- Tension de la batterie (V)
- Courant du moteur (A)
- Capacité (mAh)
- Vitesse (RPM)
- PWM (%)
- Puissance (W)
- Temps de fonctionnement du moteur (s)
- Énergie (Wmin) – une fonctionnalité utile pour les compétitions où l'énergie totale est limitée (F5B, F5D).
- Température (°C)
- Température externe (°C) – si la puce d'identification du moteur est branchée, l'ESC transfère la température du moteur dans sa propre télémétrie.
État du moteur :
- 0 = état initial
- 1 = moteur en marche
- 2 = freinage
- 3 = positionnement commencé
- 4 = position trouvé
- 5 = erreur de positionnement (hélice sortie)
Le contrôleur KAVAN Smart PRO est reconnu par défaut comme un capteur « Air-ESC ».
Structure du menu Graupner HOTT
Branchement aux systèmes Futaba et Multiplex
Les systèmes Futaba et Multiplex ne permettent pas de configurer l’appareil sans fil. La transmission de télémétrie utilise les adresses de capteur fixes suivantes :
| Futaba S.Bus2 Slot | Remarque | Slot Multiplex MSB | |
|---|---|---|---|
| Régime | 2 | Sélectionnez le capteur RPM sur le slot 2. | 6 |
| Courant | 3 | Sélectionnez le capteur de courant SBS01C sur le slot 3. | 3 |
| Tension | 4 | 2 | |
| Capacité | 5 | 4 | |
| Température | 6 | Sélectionnez le capteur Temp125 sur le slot 6. | 5 |
| PWM (0–100 %) | 7 | Sélectionnez le capteur Temp125 sur le slot 7. | - |
| Remarque | Détection manuelle dans le menu Linkage – Sensor. | Détecté automatiquement par l'émetteur. | |
Télémétrie PowerBox
À partir de la version 1.09, le contrôleur KAVAN Smart PRO peut reconnaître le protocole de télémétrie PowerBox P²Bus. Connectez le câble de télémétrie (connecteur rouge) au port P²Bus du récepteur. L'émetteur scanne les capteurs connectés dès que le récepteur est alimenté et la télémétrie du contrôleur doit être disponible sous 2,5 secondes. Ensuite, vous êtes libre d'assigner la télémétrie à n'importe quel widget de bureau et alarmes. La télémétrie disponible est similaire à la télémétrie Duplex EX (voir ci-dessus). La configuration du contrôleur via l'émetteur PowerBox n'est pas disponible pour le moment.
Retirez l’hélice ou les pales avant d’accéder à la programmation depuis l’émetteur. Ramenez les gaz au minimum avant de quitter le menu.
Intégration Spektrum
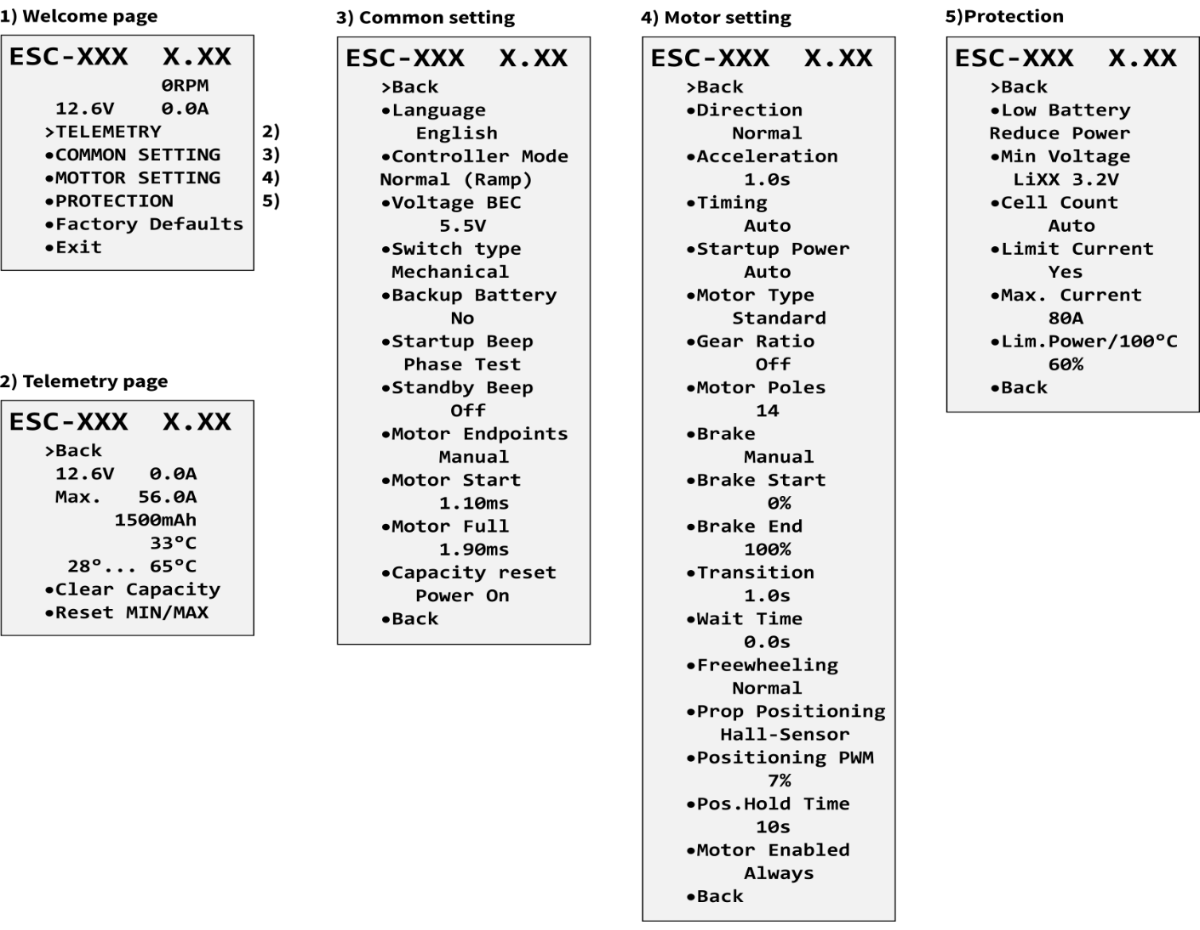
À partir de la version 1.06, le support de télémétrie Spektrum a été intégré dans une version spéciale du firmware. Ce firmware alternatif offre la télémétrie SRXL2 et le paramétrage utilisant le protocole TextGen. Le contrôleur KAVAN Smart PRO est représenté dans l'émetteur par deux dispositifs de télémétrie :
- « ESC » affiche la tension de la batterie, le courant, la tension BEC, la température de l'ESC, les RPM et la puissance de sortie.
- Capteur « Flight Pack Capacity » qui affiche la capacité consommée de la batterie.
Connectez le câble des gaz (connecteur noir) au port Thr (1) du récepteur. Pour la télémétrie/configuration correcte, connectez également le câble de télémétrie (connecteur rouge) au port Prog/SRXL2 du récepteur. Le contrôleur fournit normalement uniquement de la télémétrie numérique. Le menu textuel (TextGen) n'est disponible qu'après une procédure spéciale lors du démarrage :
- Supposons que les câbles des gaz et de télémétrie soient correctement connectés et que l'émetteur soit allumé. Maintenant, poussez les gaz à fond.
- Mettez sous tension l'ESC soit en branchant la batterie, soit en actionnant l'interrupteur externe.
- Le moteur émettra un bip indiquant la détection de l'impulsion de gaz élevé. Après 3 secondes, un autre bip annonce l'entrée dans le menu de programmation.
- Vous pouvez maintenant réduire les gaz. Sur l'écran principal de l'émetteur, faites défiler vers la droite pour localiser le menu TextGen. Le moteur ne commencera jamais à tourner si le menu textuel est activé. Pour activer le fonctionnement normal du moteur, vous devez quitter le menu TextGen en choisissant l'option « Exit » sur la première page.
- La navigation dans le menu se fait à l'aide des manches de l'émetteur – le manche de profondeur déplace le curseur vers le haut/bas et le manche d'aileron change la valeur sélectionnée.
- Les modifications de configuration sont enregistrées immédiatement après l'édition de toute valeur.
Utilisez le micrologiciel le plus récent pour l’émetteur et le récepteur. Spektrum NX nécessite au moins la version 3.06. Récepteurs recommandés : AR8360T, AR8020T, AR6610T, AR631T, AR637T…
La version 2.01 et les suivantes du KAVAN Smart PRO sont compatibles avec l'opération monocâble Spektrum (Smart Throttle). Pour activer cette fonction, il suffit de brancher le câble de télémétrie rouge dans la voie n°1 du récepteur et de laisser l'autre câble (noir) débranché. Vous pourrez ainsi contrôler les gaz ainsi que recevoir la télémétrie. Cette approche est également compatible avec la famille de récepteurs AR10400T.
Avec les contrôleurs à isolation galvanique KAVAN Smart PRO 200/220, allumez toujours le contrôleur avant le récepteur. Sinon, la télémétrie risque de ne pas fonctionner.
Mise à jour du firmware
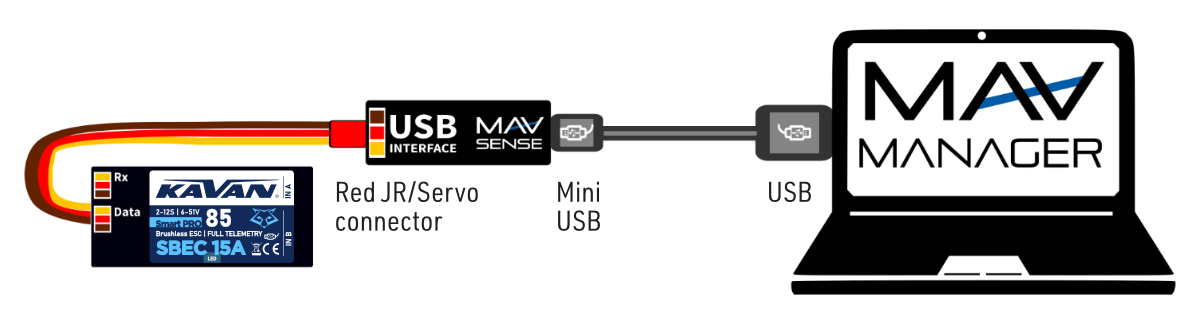
Les mises à jour du firmware pour les contrôleurs KAVAN Smart PRO sont transférées depuis un PC via l'interface USB. Les programmes et fichiers nécessaires sont disponibles sur www.mavsense.com.
Installez le logiciel MAV Manager et les pilotes USB sur votre ordinateur. Vérifiez les prérequis du système.
- Assurez-vous que la batterie est débranchée et que l'ESC KAVAN Smart PRO n'est pas alimenté.
- Connectez l'interface USB à votre PC, lancez MAV Manager – Updater et sélectionnez le port COM correct.
- Branchez le KAVAN Smart PRO (Fig. 16) par son connecteur rouge de télémétrie. Le contrôleur est détecté automatiquement.
- Pour les Smart PRO 200/220, branchez maintenant un accu de propulsion externe d’au moins 3S LiPo, dans les limites de tension du contrôleur. Lancez MAV Manager et branchez l’USB avant cet accu pour éviter le mode veille. Les Smart PRO 80/120/130 sont alimentés directement par USB et ne nécessitent pas l’accu de propulsion pour la mise à jour.
- Sélectionnez le fichier
*.BINadapté au contrôleur et au système de télémétrie, puis cliquez sur Update.
Configuration PC
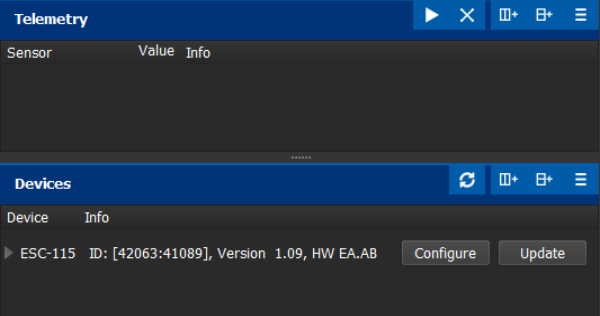
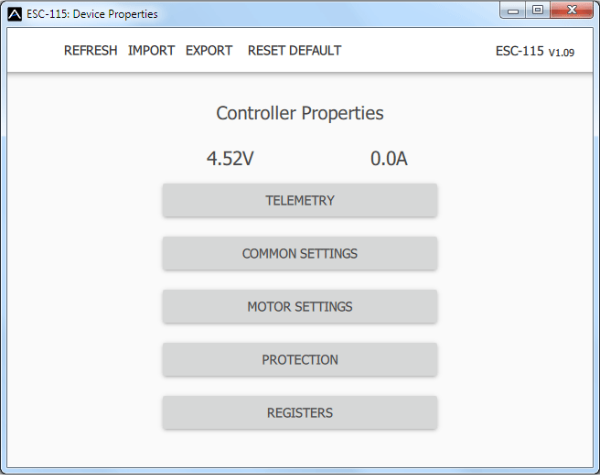
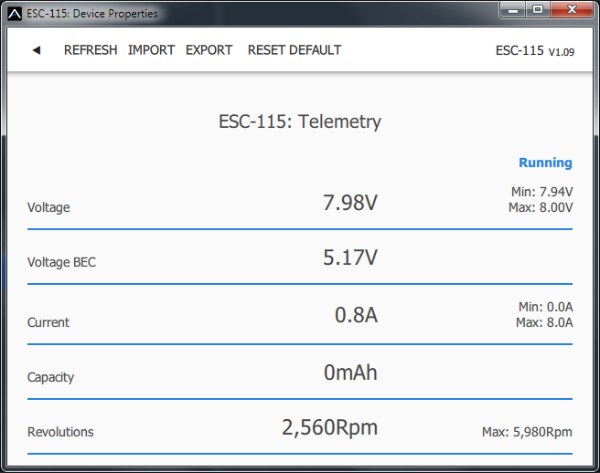
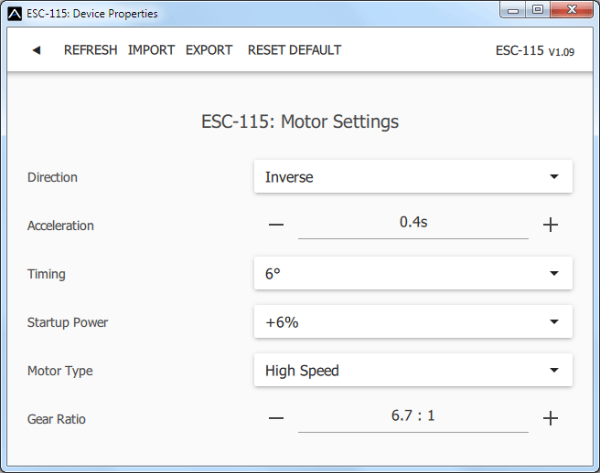
Il est possible d'utiliser le logiciel MAV Manager (version 1.4.0 et plus) pour configurer facilement tous les paramètres du contrôleur, afficher la télémétrie en temps réel et faire une sauvegarde de la configuration. Le menu de configuration contient quatre boutons dans la barre d'outils supérieure :
- Rafraîchir – force le rechargement de la configuration depuis le contrôleur.
- Importer – importe les paramètres depuis un fichier. Si vous avez plusieurs contrôleurs de vitesse et souhaitez des paramètres identiques pour tous, importez simplement les mêmes paramètres dans chaque contrôleur.
- Exporter – exporte les paramètres du contrôleur vers un fichier. Vous pouvez facilement créer une sauvegarde de la configuration stockée sur votre PC. Après avoir créé une sauvegarde, vous pouvez facilement expérimenter avec les paramètres du contrôleur et revenir plus tard à la configuration d'origine en appuyant sur le bouton « Importer » et en choisissant le fichier exporté d'origine.
- Réinitialiser par défaut – réinitialise le contrôleur aux paramètres d'usine et recharge tous les réglages.
Branchez le contrôleur à un ordinateur en utilisant l'interface USB. Il est automatiquement détecté par le MAV Manager.
Les propriétés du contrôleur sont disponibles en appuyant sur le bouton « Configurer ».
La télémétrie en temps réel avec des valeurs min/max. MAV Manager est également capable de créer un fichier journal à partir des données de télémétrie en temps réel qui peut être visualisé, analysé, importé et exporté.
Paramètres du moteur. Chaque fois qu'un changement de configuration est effectué, la nouvelle valeur est immédiatement transférée au contrôleur et stockée en mémoire. Aucune confirmation supplémentaire n'est requise. Pour des raisons de sécurité, certains paramètres ne sont appliqués qu'après l'arrêt du moteur.
Annexe
Fabricant
Tous les contrôleurs de vitesse électroniques KAVAN Smart PRO sont fabriqués en Tchéquie par MAV Sense s.r.o.
E-mail : info@mavsense.com | Web : www.mavsense.com
Précautions de sécurité
- Utilisez toujours le contrôleur KAVAN Smart PRO dans un environnement sec et dans les limites spécifiées dans ce guide. Ne jamais exposer l'appareil à une chaleur ou un froid excessif en dehors de la zone de travail.
- Assurez une circulation d'air suffisante pour éviter la surchauffe du contrôleur.
- Ne dépassez jamais la tension de fonctionnement maximale autorisée du contrôleur/moteur.
- Ne pas augmenter la longueur du câble entre le contrôleur et le moteur. Si vous devez prolonger les fils entre le contrôleur et la batterie à plus de 30 cm (au total), soudez plusieurs condensateurs Low-ESR haute capacité (220–470 µF) en parallèle aux fils d'alimentation aussi près que possible du contrôleur. Pour chaque centimètre au-delà de la longueur de câble spécifiée, ajoutez une capacité de 1 µF pour chaque ampère de courant passant. Par exemple, si vous dépassez la limite de 10 cm avec un courant de 100 A, soudez un pack de condensateurs de 1000 µF.
- Utilisez toujours des connecteurs de haute qualité en bon état. Remplacez-les s'il y a un signe visible d'usure.
- Retirez toujours l'hélice avant de procéder à toute modification du système d'entraînement.
- Ne jamais débrancher l'ESC de la batterie pendant que le moteur tourne.
- Ne retirez pas le couvercle et le dissipateur thermique de l'appareil, et ne tentez pas d'apporter des modifications. Cela pourrait entraîner une destruction totale et l'annulation de toute réclamation de garantie.
- Vérifiez toujours la polarité du branchement. Ne jamais inverser la polarité – cela pourrait entraîner une destruction totale.
Service sous garantie et hors garantie
Tous les contrôleurs KAVAN Smart PRO bénéficient d’une garantie de 2 ans contre les défauts et vices de fabrication. Pour toute réclamation pendant cette période, joignez une copie de la preuve d’achat et une description aussi complète que possible du défaut, de l’utilisation et des circonstances utiles à l’examen et au traitement du dossier. Adressez-vous au magasin d’achat ou, si cela est impossible, directement àKAVAN Europe s.r.o. :
KAVAN Europe s.r.o. |Doubravice 110, 533 53 Pardubice |Tchéquie |+420 466 260 133 |info@kavanrc.com
Garantie et limitation de responsabilité
En tant que fabricant de ce produit, nous ne pouvons pas contrôler le respect de ces instructions lors du raccordement et de l’installation du contrôleur dans votre modèle. Nous ne pouvons pas non plus contrôler la construction, l’utilisation ni l’entretien des éléments de radiocommande. KAVAN décline donc toute responsabilité pour les pertes, dommages ou frais résultant d’une utilisation incorrecte des produits que nous importons, ou liés de quelque manière que ce soit à une telle utilisation.
Sauf disposition légale contraire, l’obligation d’indemnisation de KAVAN est limitée, quel que soit le fondement juridique invoqué, au prix d’achat des produits KAVAN directement impliqués dans l’événement à l’origine du dommage. Cette limitation ne s’applique pas si le fabricant a été judiciairement tenu à une indemnisation illimitée en raison d’une faute intentionnelle ou d’une négligence grave avérée. Nous garantissons que nos produits respectent les dispositions légales en vigueur. La garantie ne couvre pas les pannes et défauts résultant des causes suivantes :
- Usage abusif ou incorrect.
- Entretien tardif, incorrect, absent ou effectué par un service non autorisé.
- Raccordement incorrect.
- Utilisation d’accessoires non approuvés ou non recommandés par KAVAN Europe s.r.o.
- Modifications ou réparations effectuées par un service non autorisé par KAVAN Europe s.r.o.
- Dommages accidentels ou délibérés.
- Usure normale.
- Utilisation hors des limites de fonctionnement indiquées dans les caractéristiques techniques.
KAVAN Europe s.r.o. garantit que ce produit est exempt de défauts de matériaux et de fabrication au moment de la vente. KAVAN Europe s.r.o. se réserve également le droit de modifier cette garantie sans préavis. L’équipement fait l’objet d’améliorations continues et le fabricant se réserve le droit d’en modifier la conception sans préavis.
Ce certificat donne droit à une réparation gratuite sous garantie du produit fourni par KAVAN Europe s.r.o. pendant 24 mois. La garantie ne couvre pas l’usure naturelle liée à une utilisation normale, car les pièces de ce produit destiné au modélisme subissent des contraintes nettement supérieures à celles des jouets ordinaires.
La garantie ne couvre pas non plus les pièces mal installées, manipulées brutalement ou incorrectement, endommagées lors d’un accident, ou réparées ou modifiées par une personne non autorisée. Cela inclut l’application par l’utilisateur de sprays ou de revêtements d’étanchéité. Comme tout appareil électronique délicat, protégez cet équipement des températures élevées ou basses, de l’humidité, de la poussière, des secousses mécaniques violentes et des chocs. Ne le laissez pas longtemps en plein soleil.
Demandez les réparations sous garantie au magasin où vous avez acheté le produit.
Recyclage (Union européenne)
Les équipements électriques portant le symbole de la poubelle barrée ne doivent pas être jetés avec les ordures ménagères. Ils doivent être remis à un centre spécialisé de collecte et de recyclage. Dans les pays de l’UE (Union européenne), les appareils électriques ne doivent pas suivre la filière des déchets ménagers ordinaires (DEEE – déchets d’équipements électriques et électroniques, directive 2012/19/UE). Vous pouvez déposer les appareils inutilisés au centre de collecte ou de recyclage le plus proche, où ils seront éliminés ou recyclés gratuitement et en sécurité. Vous contribuez ainsi à la protection de l’environnement.
Déclaration UE de conformité
KAVAN Europe s.r.o. déclare que lescontrôleurs électroniques brushless de la gamme KAVAN Smart PRO satisfont aux exigences essentielles des directives européennes applicables à la compatibilité électromagnétique. Le texte complet est disponible ici : Déclaration UE de conformité.