KAVAN R10 / Stabi - Bedienungsanleitung
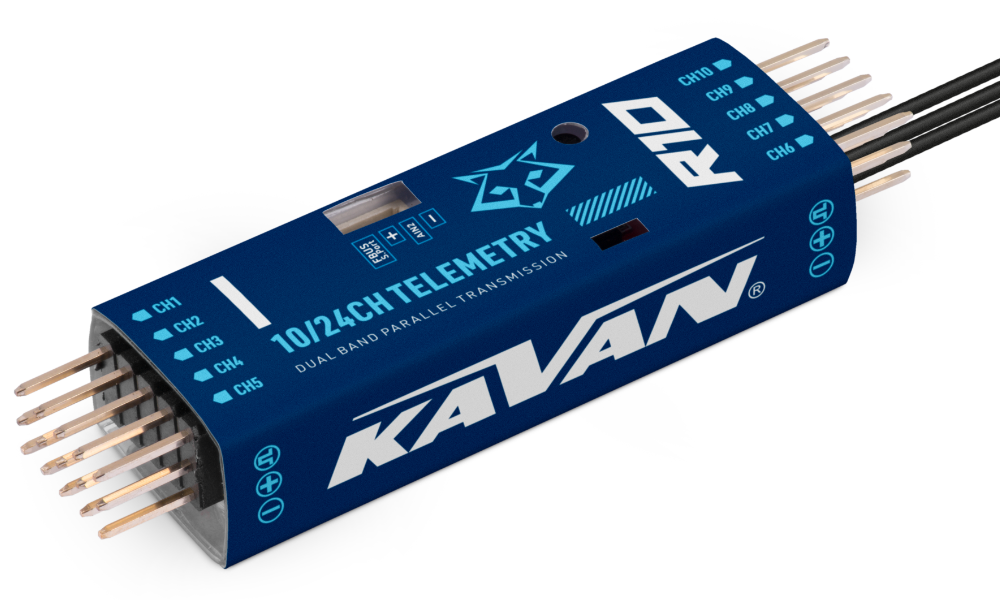
KAVAN R10
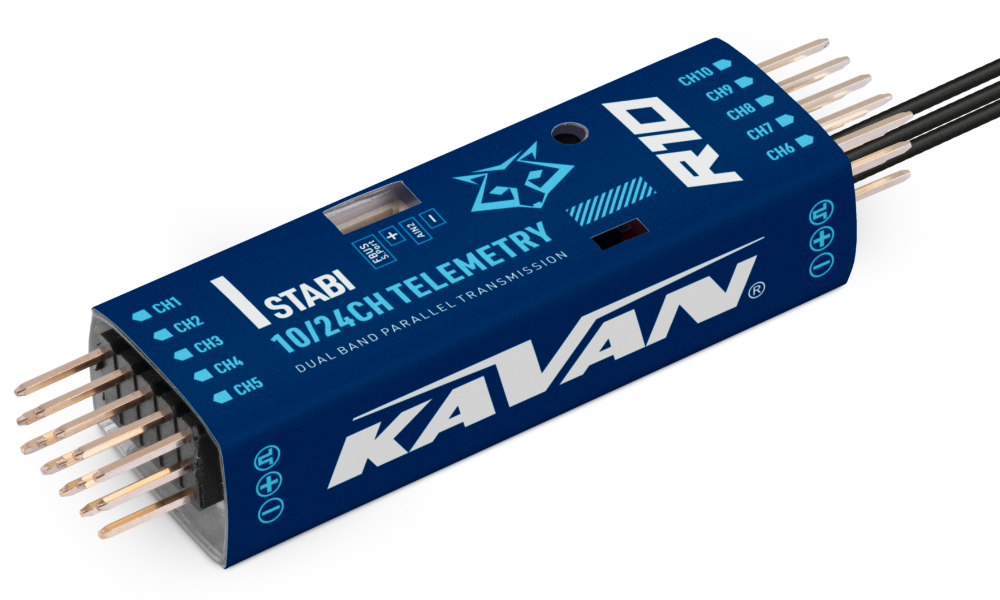
KAVAN R10 Stabi
Einleitung
Vielen Dank für den Kauf des fortschrittlichen 10-Kanal-Telemetrieempfängers KAVAN R10. Er arbeitet mit dem simultanen Zweifrequenzsystem TW 2,4 GHz im 2,4GHz-Band. Er bietet 10 hochpräzise PWM-Kanäle sowie 16- oder 24-Kanal-Modi über S.BUS. Zwei abnehmbare Antennen mit IPEX4-Anschlüssen ermöglichen den Empfang über Entfernungen von mehreren zehn Kilometern. Er eignet sich besonders für Segelflugzeuge und weitere Modelle. Er unterstützt Redundanz und lässt sich über S.BUS als Hauptempfänger einsetzen. Mit TW 2,4 GHz arbeiten dabei beide Empfänger gleichzeitig und vollwertig. F.BUS ermöglicht den Anschluss kompatibler Telemetriegeräte mit bidirektionaler Datenübertragung über ein einziges Kabel.
Eine fortschrittliche Störungsunterdrückung sorgt für zuverlässige, stabile Signalübertragung über die gesamte Reichweite. Die intelligente Zuordnung des Übertragungssystems beschleunigt das Binden. Die Blackbox-Funktion speichert wesentliche Flugdaten. LEDs zeigen die Betriebszustände des Empfängers an. Nach dem intelligenten Binden sind drahtlose Firmware-Updates möglich.
Eine stabilisierte Version mit erweiterten ADV-Funktionen ist ebenfalls erhältlich. Der ADV-Stabilisator bietet einen erweiterten Modus mit mehreren programmierbaren stabilisierten Kanälen und flexiblen Einstellungen.
Die klassische Stabilisierung wurde um 5 zusätzliche Stabilisierungskanäle mit zuweisbaren Ausgängen für die Flugmodi Stabilisierung, automatische Horizontalausrichtung, Hovern und Messerflug erweitert.
Die erweiterte Stabilisierung umfasst hochpräzise Telemetriesensoren zur Überwachung von Höhe, Vertikalgeschwindigkeit usw.
Im erweiterten Stabilisierungsmodus lassen sich sämtliche Ausgänge für die Stabilisierung und weitere Funktionen konfigurieren, etwa die Freigabe von Stab-Dateien, programmierbare Parameter und den Entwicklerzugriff.
Firmware
Laden Sie die neueste Firmware '''TW R10 / SR10''' über ETHOS Suite oder direkt herunter:
Übersicht
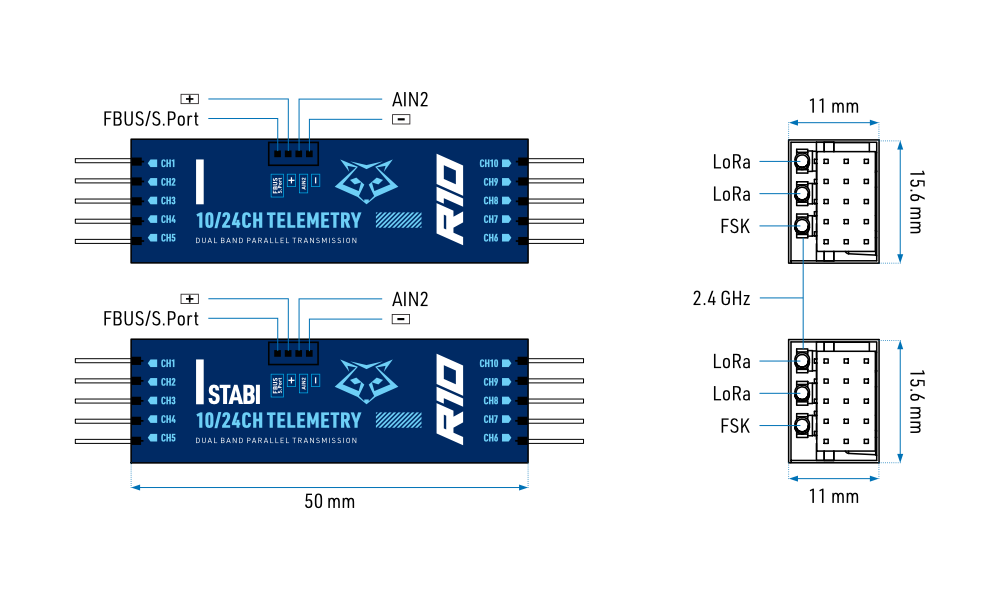
Technische Daten
| Abmessungen | 64×16,6×12,4 mm (L×B×H) |
|---|---|
| Gewicht | 9,4 g |
| Kanalzahl | 10 PWM-Kanäle + 16/24-Kanal-Modus über S.BUS |
| Betriebsspannungsbereich | 3,5–12 V (empfohlene Versorgung: 2S LiXX) |
| Stromaufnahme | ≤ 120 mA bei 5 V |
| Betriebsfrequenz | 2,400–2,4835 GHz |
| Steuerreichweite | < 2 km; die tatsächliche Reichweite hängt von den örtlichen Bedingungen ab |
| Max. abgestrahlte Leistung | < 20 dBm (EIRP) |
| Vario – Messbereich der Vertikalgeschwindigkeit | ±10 m/s (R10 Stabi) |
| Vario – Messbereich und Auflösung des Höhenmessers | −700 m bis 10 000 m, 0,1 m (R10 Stabi) |
| Messbereich der externen Spannung über AIN2 | 0–35 V (Spannungsteilerverhältnis der Akkuspannung: 1:10) |
| Antennenanschluss | IPEX4 |
| Kompatibilität | TW-2,4GHz-Sender |
Eigenschaften
- Verbesserter Schutz gegen HF-Störungen und stabilere HF-Übertragung
- Simultanes Zweifrequenz-Übertragungssystem TW 2,4 GHz mit intelligentem Binden
- Integrierte erweiterte Stabilisierungsfunktionen (R10 Stabi)
- Integrierter hochpräziser Telemetriesensor (Höhe, Vertikalgeschwindigkeit usw.) (R10 Stabi)
- Blackbox-Funktion
- Hohe maximale Steuerreichweite
- Drahtlose Firmware-Updates (OTA – OverTheAir)
- 10 konfigurierbare Kanäle
- CH1: PWM / S.BUS OUT / FPort / S.Port / SBUS IN
- CH2–10: PWM / SBUS OUT / FBUS / S.Port
- F.BUS / S.Port
- SBUS-OUT-Anschluss (unterstützt den 16/24-Kanal-Modus)
- SBUS-IN-Anschluss (unterstützt Signalredundanz)
LED-Anzeige
| Grün (LoRa) | Blau (FSK) | Rot | Status |
|---|---|---|---|
| Leuchtet | Aus | Leuchtet | Registrierung läuft |
| Blinkt | Aus | Blinkt | Registrierung abgeschlossen |
| Leuchtet | Aus | Aus | Binden |
| Leuchtet | Blinkt | Aus | Binden abgeschlossen |
| Leuchtet | Blinkt | Aus | Normalbetrieb |
| Aus | Aus | Leuchtet | Fail-safe-Modus |
| Gelb | Status (Beschleunigungssensorkalibrierung) |
|---|---|
| Leuchtet | Grenzwerte überschritten (0,9 g, 1,1 g) |
| Aus | Normaler Zustand |
| Blinkt | Kalibrierung abgeschlossen |
| Gelb | Status (Selbstprüfung) |
|---|---|
| Leuchtet | Ermittlung der Neutralstellungen läuft |
| Blinkt | Ermittlung der minimalen und maximalen Kanalwerte |
| Aus | Selbstprüfung abgeschlossen |
Hauptteil
Trennen Sie vor dem Binden, Einrichten oder Kalibrieren des Stabilisators den Elektromotor und stellen Sie einen Verbrennungsmotor ab. Sichern Sie den Antrieb während sämtlicher Bodenprüfungen.
Registrieren und Binden
Registrierung
Vor der Verwendung müssen Sie den Empfänger zunächst registrieren.
- Starten Sie die Registrierung mit [Register].
- Ein Fenster zeigt „Waiting....“ an; die Sprachansage „Register“ wird wiederholt.
- Halten Sie die Bindetaste F/S am Empfänger gedrückt und schalten Sie dessen Stromversorgung ein. Warten Sie, bis die rote und die grüne LED leuchten. Stellen Sie bei Bedarf die folgenden Registrierungsdaten ein:
- RID: Die eindeutige Owner Registration ID des Senders wird im Empfänger gespeichert. Um Modelle und ihre Empfänger zwischen Ihren Sendern oder mit anderen Modellbauern zu teilen, stellen Sie auf diesen Sendern dieselbe RID ein und verwenden Smart share.
- RX-Name: Beim ersten Binden erhält der Empfänger automatisch einen Namen. Sie können ihn jederzeit ändern, etwa um bei mehreren Empfängern die Kanalzuordnung zu kennzeichnen:
- RX4R1 für CH1–8.
- RX4R2 für CH9–16.
- RX4R3 für CH17–24.
- UID: Unterscheidet die gemeinsam in einem Modell verwendeten Empfänger. Lassen Sie für einen einzelnen Empfänger den Standardwert 0 stehen. Bei mehreren Empfängern gilt üblicherweise folgende Zuordnung:
- 0 für CH1–8.
- 1 für CH9–16.
- 2 für CH17–24.
- Die UID kann nicht aus dem Empfänger ausgelesen werden; kennzeichnen Sie ihn daher damit. Die Kanalgruppen sind Registrierungsbeispiele und erhöhen nicht die Anzahl der physischen PWM-Ausgänge.
- Wählen Sie zum Abschluss [Register]. Wenn „Registration OK“ erscheint, wählen Sie [OK].
- Schalten Sie den Empfänger aus. Er ist nun registriert, muss aber noch mit dem Sender gebunden werden.
Führen Sie das Binden nicht bei angeschlossenem Elektromotor oder laufendem Verbrennungsmotor durch.
Binden
Das Binden ordnet den registrierten Empfänger einem Sender zu. Er kommuniziert nur mit diesem Sender, bis er mit einem anderen gebunden wird. Führen Sie vor der ersten Verwendung einen Reichweitentest durch.
- Schalten Sie die Stromversorgung des Empfängers aus.
- Wählen Sie bei RX1 [Pairing]. Die Sprachansage „Pairing“ wiederholt sich alle paar Sekunden; auf dem Bildschirm erscheint „Waiting for receiver...“.
- Schalten Sie den Empfänger ein, ohne F/S gedrückt zu halten. Das Geräteauswahlfenster zeigt seinen Namen an.
- Wählen Sie den Empfängernamen. Eine Meldung bestätigt das erfolgreiche Binden.
- Schalten Sie Sender und Empfänger aus.
- Schalten Sie den Sender und anschließend den Empfänger ein. Eine dauerhaft grüne, blinkende blaue und erloschene rote LED bestätigen die Verbindung. Das Binden muss nur wiederholt werden, wenn eines der Geräte ausgetauscht wird.
- Der Empfänger reagiert nur auf den gebundenen Sender; andere Sender in der Nähe steuern ihn nicht.
- Der Empfängername erscheint neben RX1.
- Der Empfänger ist einsatzbereit.
- Wiederholen Sie den Vorgang bei einem redundanten Aufbau nach Bedarf für die Empfänger 2 und 3.
IMU-Modus (R10 Stabi)
Das folgende SxR-Verfahren beschreibt ältere Software. Verwenden Sie für Firmware 3.0.x die aktuellen Anweisungen für Stabilizer Config, einschließlich Zurücksetzen, erneutem Binden, Kalibrieren und Prüfen des Fail-Safe nach dem Update.
Stellen Sie bei Verwendung aktueller Firmwareversionen der TW-Stabi-Empfänger (≥1.0.9) sicher, dass auf Ihrem Sender die neueste Version der Stab-Lua-Werkzeuge läuft.
Geräte mit ADV-Funktionen bieten drei Modi zur Einrichtung des Stabilisierungsmoduls:
- Modus OFF: Das Stabilisierungsmodul ist deaktiviert.
- Modus BASIC: Dieser Modus ist standardmäßig aktiviert; die Grundeinstellungen können direkt am Sender vorgenommen werden.
- ADV: Dieser Modus ermöglicht die vollständige Konfiguration der Stabilisierung mit dem RBmixer-Programmiergerät am PC.
Wählen Sie für die normale Stabilisierung den Modus BASIC. Verwenden Sie für flexiblere ADV-Einstellungen die RBmixer-Software.
Stellen Sie den IMU-Modus auf ADV und ändern Sie ADV config von Disable auf Enable. Dadurch können die Parameter der ADV-Stabilisierung über die Upgrade-Schnittstelle eingestellt werden.
Wenn Sie den erweiterten ADV-Stabilisierungsmodus des Empfängers nicht verwenden, muss diese Option deaktiviert sein.
Stellen Sie vor dem Flug im Skript SRX Basic sicher, dass ADV config auf Disable steht.
Kalibrierung der horizontalen Lage (R10 Stabi)
Stellen Sie bei Verwendung aktueller Firmwareversionen der TW-Stabi-Empfänger (≥1.0.9) sicher, dass auf Ihrem Sender die neueste Version der Stab-Lua-Werkzeuge läuft.
Wählen Sie [Start], um CaliHorizontal zur Kalibrierung der horizontalen Ebene zu starten.
Die Funktion „CaliHorizontal“ dient nur zur Kalibrierung der horizontalen Lage im ADV-Modus. Im Basismodus funktioniert sie nicht.
Zwei unabhängige Stabilisierungsfunktionen (R10 Stabi)
Stellen Sie bei Verwendung aktueller Firmwareversionen der TW-Stabi-Empfänger (≥1.0.9) sicher, dass auf Ihrem Sender die neueste Version der Stab-Lua-Werkzeuge läuft.
- Seite Stable System 1/2: Aktiviert oder deaktiviert die erste Gruppe der Stabilisierungskanäle (CH1–6).
- Seite Stable System 2/2: Aktiviert oder deaktiviert die zweite Gruppe der Stabilisierungskanäle (CH7–11).
Drücken Sie ENTER am Navigationsrad, um die zweite Konfigurationsseite der Stabilisierungskanäle zu öffnen.
Es gibt zwei unabhängige Stabilisierungssysteme; Kalibrierung und Selbstprüfung müssen für beide durchgeführt werden.
Erste Schritte – Stabilisierungsfunktion (R10 Stabi)
- Legen Sie ein Modell an und prüfen Sie, ob der angeschlossene Empfänger mit dem Sender gebunden ist.
- Aktivieren Sie die Stabilisierung und kalibrieren Sie den Gyrosensor des Geräts.
- Schließen Sie die Servos an und befestigen Sie das Stabilisierungsgerät im Modell.
- Richten Sie die Mischerkanäle und Senderschalter ein.
- Wählen Sie [Wing Type] und [Mounting Type].
- Prüfen Sie die stabilisierten Empfängerausgänge im Modus Auto-Level.
- Prüfen Sie im manuellen Modus die Steuerung mit den Senderknüppeln.
- Starten Sie die Selbstprüfung des Empfängers.
- Stellen Sie das Fail-Safe ein.
Laden Sie die Lua-Skripte im Bereich [DOWNLOAD] der Produktseite herunter. Legen Sie den entpackten Ordner direkt im Ordner [Scripts] auf der Speicherkarte ab.
Gyroskopkalibrierung (R10 Stabi)
Stellen Sie sicher, dass die Stabilisierung aktiviert ist
Öffnen Sie [SxR Cali] und kalibrieren Sie den Gyrosensor
- Kalibrieren Sie den Gyrosensor vor dem Einbau ins Modell in allen 6 Lagen. Legen Sie das Gerät auf eine ebene Fläche und befolgen Sie die folgenden Kalibrierschritte.
- Legen Sie das Stabilisierungsgerät mit dem Logo/Etikett nach oben auf die Fläche. Öffnen Sie am Sender [SxR Cali] und wählen Sie „click to confirm“. Die gelbe LED blinkt. Folgen Sie nach ihrem Erlöschen den Anweisungen zur Sensorkalibrierung.
- Führen Sie alle 6 vom Kalibrierwerkzeug geforderten Ausrichtungen durch. In der jeweiligen Lage beträgt der Referenzwert etwa 1,000 mit einer Toleranz von ±0,1. Folgen Sie den Achsenhinweisen für X, Y, Z und Mod; nicht alle Achsen sollen gleichzeitig 1,000 anzeigen.
- Nach Durchführung aller genannten Schritte ist die Kalibrierung abgeschlossen.
Servoanschluss und Einbau (R10 Stabi)
Schließen Sie die Servos entsprechend der bestätigten Zuordnung der folgenden logischen Funktionen an die vorhandenen Empfängerausgänge an.
Die Empfängeranschlüsse 6–10 müssen nach vorn zur Modellnase zeigen, die übrigen Anschlüsse nach hinten.
| Kanal | Kennzeichnung | Ruderfunktion |
|---|---|---|
| CH1 | AIL 1 | Querruder |
| CH2 | ELE 1 | Höhenruder |
| CH3 | THR | Gas |
| CH4 | RUD | Seitenruder |
| CH5 | AIL 2 | Querruder |
| CH6 | ELE 2 | Höhenruder |
| CH7 | AIL 3 | Querruder |
| CH8 | ELE 3 | Höhenruder |
| CH9 | RUD 2 | Seitenruder |
| CH10 | AIL 4 | Querruder |
| CH11 | ELE 4 | Höhenruder |
| CH12 | Benutzerdefiniert | — |
| CH13 | Benutzerdefiniert | Einstellung der Gyroempfindlichkeit |
| CH14+CH15 | Benutzerdefiniert | Flugmodi |
Einstellung der Gyroempfindlichkeit über CH13: In der Mittelstellung von CH13 ist die Empfindlichkeit null. Mit zunehmendem Ausschlag steigt sie an. Bei ±100 % ist sie maximal.
Die Tabelle zeigt logische Stabilisatorfunktionen bis CH15; der R10 besitzt nur 10 physische PWM-Ausgänge. Schließen Sie Servos nur an vorhandene Ausgänge mit bestätigter Kanalzuordnung an. Höhere Kanalnummern bedeuten keine zusätzlichen Steckplätze.
Mischerkanäle und Senderschalter einrichten
Weisen Sie anhand der Kanalliste Geber und Schalter zu. Die beispielhaften Zuordnungen von CH13–CH15 können angepasst werden; prüfen Sie vor dem Einsatz die tatsächlichen Ausgangswerte und Flugmodi.
Öffnen Sie [SxR Stab] und wählen Sie [Wing Type] und [Mounting Type]
[Gain] und [Offset] der Flugmodi einstellen
- Empfindlichkeit – Modus Stab
- Empfindlichkeit – Modus Auto-Level
- Empfindlichkeit – Modus Hover
- Empfindlichkeit – Modus Knife
- Winkeloffset – Modus Auto-Level
- Winkeloffset – Modus Hover
- Winkeloffset – Modus Knife
Prüfen Sie im Modus [Auto-Level], ob die Servoreaktionen den folgenden Hinweisen zur Fluglage entsprechen. Kehren Sie andernfalls den betreffenden Ausgang in [SxR Stab] um.
Knüppelpriorität und umgekehrte Knüppelpriorität für AIL1/2, RUD und ELE1/2
Die Stabilisierung wird deaktiviert, sobald die durch Knüppelbewegungen erzeugten Ausgangswerte dieser Kanäle die eingestellten Schwellen der Knüppelpriorität überschreiten.
Prüfung der Fluglagereaktion
Prüfen Sie zur Flugsicherheit unbedingt die Wirkrichtung der Stabilisierung. Auto-Level erzeugt deutliche Ausschläge an AIL und ELE, mit denen sich Quer- und Höhenruderreaktionen prüfen lassen. Messerflug und Hovern ermöglichen entsprechend die Prüfung des Seitenruders.
Beim Rollen des Modells nach links oder rechts müssen die Querruder der Rollbewegung entgegenwirken. (Abb. 2)

Beim Anheben oder Absenken der Nase muss das Höhenruder dieser Nickbewegung entgegenwirken. (Abb. 3)

Beim Drehen der Nase nach links oder rechts muss das Seitenruder dieser Gierbewegung entgegenwirken. (Abb. 4)

Kehren Sie eine falsche Wirkrichtung in [SxR Stab] um und wiederholen Sie die Bodenprüfung. Fliegen Sie erst, wenn sämtliche Kompensationsrichtungen korrekt sind.
Prüfen Sie im Modus [Manual], ob die Servoreaktionen den Senderknüppelbewegungen entsprechen. Wählen Sie andernfalls den betreffenden Kanalbalken in [Output] und kehren Sie den Ausgang um.
Selbstprüfung (R10 Stabi)
- Stellen Sie das Modell waagerecht auf den Boden, setzen Sie Gas auf 0 und halten Sie die übrigen Kanäle in Neutralstellung.
- Öffnen Sie unter [System] das Werkzeug [SxR Stab] und wählen Sie [Start]. Die blaue LED leuchtet. Sobald sie blinkt, kalibrieren Sie die maximalen Knüppelwege aller entsprechenden Kanäle außer Gas.
- Nach Abschluss der Kalibrierung erlischt die LED; die Servos bewegen sich in beide Richtungen, um den Abschluss zu bestätigen.
Für die Selbstprüfung muss die Stabilisierung aktiviert sein. Schalten Sie in [SxR Stab] die Option [Stabilising] ein, verlassen Sie das Werkzeug und öffnen Sie es erneut. Nun lässt sich [Self-check] starten.
Flugmodi einstellen (R10 Stabi)
Schnellmodus
Er bietet Stabilisierung, automatische Horizontalausrichtung und manuellen Betrieb mit ausgeschaltetem Gyroskop. Die Auswahl erfolgt über CH14 gemäß der folgenden Tabelle.
Der Schnellmodus ist der Standardmodus des R10 Stabi.
- Im Schnellmodus sind Messerflug und Hovern (3D) nicht verfügbar.
- CH15 wird im Schnellmodus nicht verwendet.
Aktivieren Sie den Schnellmodus in [SxR Stab]. Prüfen Sie vor dem Flug jede Schalterstellung anhand der Modellreaktion am Boden.
| Kanal | Position | Flugmodus |
|---|---|---|
| CH14 (3-Stufen-Schalter) | Schalter UNTEN | Manuell (Stabilisierung aus) |
| Schalter MITTE | Stabilisierungsmodus | |
| Schalter OBEN | Modus automatische Horizontalausrichtung |
Konventioneller Modus
CH14 und CH15 wählen gemäß der folgenden Tabelle Stabilisierung, automatische Horizontalausrichtung, Hovern, Messerflug oder manuellen Betrieb mit ausgeschaltetem Gyroskop.
| Flugmodus | Stabilisierung | Automatische Horizontalausrichtung | Hovern | Messerflug | Manuell (Stabilisierung aus) |
|---|---|---|---|---|---|
| CH14 (3-Stufen-Schalter) | CH14 unten und CH15 Mitte | CH14 unten und CH15 unten | CH14 unten und CH15 oben | CH14 oben und CH15 Mitte | CH14 Mitte |
| CH15 (3-Stufen-Schalter) |
Übersicht der Modellkonfiguration (R10 Stabi)
Konventionelles Modell
| Flugmodus | Stabilisierung | Automatische Horizontalausrichtung | Hovern | Messerflug | Manuell (Stabilisierung aus) |
|---|---|---|---|---|---|
| CH14 (3-Stufen-Schalter) | CH14 > M+H (CH14 unten) | CH14 > M+H (CH14 unten) | CH14 > M+H (CH14 unten) | CH14 < M−H (CH14 oben) | CH14 Mitte |
| CH15 (3-Stufen-Schalter) | M−H < CH15 < M+H (CH15 Mitte) | CH15 > M+H (CH15 unten) | CH15 < M−H (CH15 oben) | M−H < CH15 < M+H (CH15 Mitte) |
- M: Impulsbreite der Neutralstellung (1500 μs)
- H: erforderliche Änderung der Impulsbreite zur Aktivierung des Modus (50 μs). Bei Werkseinstellungen entsprechen die oben angegebenen Schalterstellungen den jeweiligen Modi.
Delta / Nurflügel / V-Leitwerk
Die verfügbaren Flugmodi können CH14 mit einem Dreistufenschalter zugewiesen werden.
| Flugmodus | Stabilisierung | Automatische Horizontalausrichtung | Manuell (Stabilisierung aus) |
|---|---|---|---|
| CH14 | CH14 > M+H (CH14 unten) | CH14 < M−H (CH14 oben) | CH14 Mitte |
- Bei Auswahl von Delta/Nurflügel dürfen im Sender keine Mischer für AIL und ELE aktiv sein. Der R10 Stabi mischt die Eingangssignale AIL (CH1) und ELE (CH2) automatisch mit einem festen Mischanteil.
- Bei Auswahl eines V-Leitwerks dürfen im Sender keine Mischer für ELE und RUD aktiv sein. Der R10 Stabi mischt die Eingangssignale ELE (CH2) und RUD (CH4) automatisch mit einem festen Mischanteil.
Stabilisierung
In diesem Modus gleicht der R10 Stabi beim Empfang der Senderbefehle äußere Einflüsse wie Wind aus. Dies erhöht die Stabilität um Nick-, Roll- und Gierachse. Durch Zuweisung eines Dreh- oder Schiebereglers zu CH13 lässt sich die Empfindlichkeit der vom integrierten Dreiachsengyroskop erzeugten Korrekturen einstellen.
Automatische Horizontalausrichtung
In diesem Modus richtet der R10 Stabi das Modell nach Loslassen der Knüppel in Neutralstellung über AIL und ELE horizontal aus. Dazu dienen der integrierte Dreiachsen-Beschleunigungssensor und das Dreiachsengyroskop. RUD arbeitet ausschließlich im Stabilisierungsmodus.
Hovern
In diesem Modus hält der R10 Stabi die Modellnase mithilfe des integrierten Dreiachsen-Beschleunigungssensors und Gyroskops über RUD und ELE senkrecht nach oben; ELE- und RUD-Eingaben sind nicht erforderlich. AIL steuert die Drehung, THR die Höhe. AIL arbeitet ausschließlich im Stabilisierungsmodus.
Messerflugmodus
In diesem Modus rollt der R10 Stabi das Modell über RUD und AIL auf eine Seite, sodass eine Tragfläche nach oben zeigt. Dazu dienen der integrierte Dreiachsen-Beschleunigungssensor und das Gyroskop. AIL-Eingaben sind nicht erforderlich. Gesteuert wird mit ELE, die Höhe wird über THR/RUD gehalten. ELE arbeitet ausschließlich im Stabilisierungsmodus.
Manuell (Stabilisierung aus)
In diesem Modus gibt der R10 Stabi die empfangenen Senderbefehle ohne Korrekturen an das Modell weiter.
Begrenzung von Roll- und Nickwinkel im Modus Stab (R10 Stabi)
Laden Sie das Skript [SxR Stab] herunter und legen Sie es im Ordner [Scripts] der Speicherkarte ab. Nach einem Neustart von ETHOS finden Sie es unter [System].
Prüfen Sie, ob der Empfänger gebunden ist und seine Stabilisierungsdaten im Lua-Skript lesbar sind. Roll- und Nickwinkel lassen sich für den Modus Stab bis 80° einstellen.
Bei 0–9° ist die Funktion deaktiviert. Roll-/Nickwinkel von 10–80° aktivieren sie. Zu kleine Winkelwerte werden nicht empfohlen.
High PWM speed aktivieren
- Die Funktion ist ab Werk ausgeschaltet.
- Aktivieren Sie den schnellen Modus in den Empfängeroptionen [Options] mit On.
High PWM speed ist ausschließlich für Digitalservos vorgesehen. Schalten Sie den Modus bei Analogservos aus, da diese sonst überhitzen und durchbrennen können.
S.Port/SBUS OUT/SBUS IN/FBUS auswählen
- Öffnen Sie [Set] des Empfängers.
- Wählen Sie FBUS/S.Port/SBUS Out/SBUS In für die Kanalanschlüsse.
SBUS-16/24-Modus auswählen
- Öffnen Sie RX Settings.
- Wählen Sie [SBUS] und anschließend SBUS-16 oder SBUS-24.
Blackbox
Die Blackbox zeichnet Flugdaten wie RX Reset Case, RSSI und VFR auf. Öffnen Sie am KAVAN V20 [RF System → Set → Flight Data Record]. Wählen Sie bei Menüversionen mit [Black box] die Option [Save to file]. Die exportierte .csv-Datei liegt im Ordner [logs] des Senders.
Drahtloses Firmware-Update OTA
- Öffnen Sie [File Manager], wählen Sie die Firmwaredatei des Empfängers und drücken Sie ENTER.
- Wählen Sie [Flash RX by int.OTA] und schalten Sie den Empfänger ein.
- Wählen Sie den Empfänger und bestätigen Sie mit ENTER. Warten Sie, bis der Sender [Success] anzeigt.
- Warten Sie 3 Sekunden und prüfen Sie anschließend den Normalbetrieb des Empfängers.
Starten Sie während des Updates keine Bindung oder Registrierung in der Nähe. Registrieren Sie den Empfänger vor dem OTA-Firmware-Update.
Reichweitentest
Führen Sie vor jedem Flug einen Reichweitentest durch. Reflexionen an Metall- oder Betonstrukturen sowie Abschattung durch Gebäude oder Bäume können Signalverlust verursachen.
- Stellen Sie das Modell mindestens 60 cm über dem Boden auf eine nichtmetallische Unterlage, etwa eine Holzbank. Richten Sie die Empfängerantenne senkrecht aus.
- Öffnen Sie in ETHOS [RF system], wählen Sie [RANGE] und drücken Sie ENTER. In diesem Modus beträgt die effektive Reichweite 1/30 der normalen Reichweite.
Führen Sie den Test am Boden bei gesichertem Antrieb durch. Beachten Sie die vorgeschriebene Entfernung und die Erfolgskriterien in der Senderanleitung. Klären Sie unerwarteten Kontrollverlust vor dem Flug.
Fail-safe-Kanalpositionen
Bei aktiviertem Fail-safe stehen 3 Modi zur Verfügung: kein Signal, Positionen halten und benutzerdefiniert.
Kein Signal
Bei Signalverlust gibt der Empfänger keine Steuerimpulse auf den Kanälen aus. Wählen Sie diesen Modus im Menü und warten Sie 9 Sekunden, bis die geänderte Fail-safe-Einstellung wirksam wird.
Positionen halten
Der Empfänger hält die Kanalpositionen unmittelbar vor dem Signalverlust. Wählen Sie diesen Modus im Menü und warten Sie 9 Sekunden, bis die geänderte Fail-safe-Einstellung wirksam wird.
Benutzerdefiniert
Der Empfänger nimmt auf allen Kanälen die vorgegebenen Positionen ein. Öffnen Sie das Fail-safe-Menü und wechseln Sie von Disconnect/Hold/Not Set zu [Custom]. Wählen Sie den Kanal, dessen Fail-safe-Position Sie einstellen möchten, und bestätigen Sie die Auswahl. Stellen Sie anschließend die gewünschte Position jedes betreffenden Kanals ein und bestätigen Sie diese. Warten Sie 9 Sekunden, bis die geänderte Fail-safe-Einstellung wirksam wird.
Ist Fail-safe nicht eingestellt, behält das Modell bei Signalverlust den letzten gültigen Kanalzustand bei. Dies kann Schäden verursachen. Wird Fail-safe am HF-Modul deaktiviert, wechselt der Empfänger in den Standardmodus Hold. Verwenden Sie für den S.BUS-Port nicht No Signal, da weiterhin ein Signal übertragen würde. Stellen Sie für S.BUS stattdessen Hold oder Custom ein.
Prüfen Sie vor der Verwendung die Fail-safe-Reaktion des gesamten Modells am Boden bei gesichertem Antrieb. Vergewissern Sie sich, dass das angeschlossene S.BUS-Gerät und der Regler den Motor bei Verlust des Funksignals tatsächlich stoppen.
Anhang
Garantie- und Nachgarantieservice
Für alle KAVAN®-Empfänger gilt eine verlängerte Garantie von 3 Jahren auf sämtliche Herstellungsfehler und Mängel. Legen Sie bei einer Reklamation innerhalb der Garantiezeit dem Produkt stets eine Kopie des Kaufbelegs bei. Beschreiben Sie den Fehler, die Nutzung und weitere relevante Umstände möglichst genau und vollständig, um die Prüfung und Bearbeitung zu erleichtern. Wenden Sie sich an das Geschäft, in dem Sie das Produkt gekauft haben. Ist dies nicht möglich, können Sie sich direkt an KAVAN Europe s.r.o. wenden:
KAVAN Europe s.r.o. | Doubravice 110, 533 53 Pardubice | Tschechien | +420 466 260 133 | info@kavanrc.com
Garantie und Haftungsbeschränkung
Als Hersteller dieses Produkts haben wir keinen Einfluss darauf, ob Sie diese Anleitung beim Anschließen und Einbauen des Empfängers in Ihr Modell einhalten. Ebenso wenig können wir Aufbau, Betrieb und Wartung der Empfängerteile kontrollieren. KAVAN lehnt daher die Haftung für Verluste, Schäden oder finanzielle Kosten ab, die durch unsachgemäße Verwendung oder Betrieb der von uns importierten Produkte entstehen oder damit zusammenhängen.
Soweit gesetzlich nicht anders vorgeschrieben, ist die Ersatzpflicht von KAVAN unabhängig von den geltend gemachten Rechtsgründen auf den Kaufpreis der KAVAN-Produkte begrenzt, die unmittelbar am schadensverursachenden Ereignis beteiligt waren. Dies gilt nicht, wenn der Hersteller aufgrund nachgewiesenen Vorsatzes oder grober Fahrlässigkeit gerichtlich zu unbeschränktem Ersatz verpflichtet wurde. Wir gewährleisten die Übereinstimmung unserer Produkte mit den geltenden gesetzlichen Bestimmungen. Die Garantie deckt keine Fehler oder Mängel durch:
- Missbräuchliche oder unsachgemäße Verwendung.
- Verspätete, unsachgemäße oder unterlassene Wartung beziehungsweise Wartung durch einen nicht autorisierten Service.
- Falscher Anschluss.
- Verwendung von Zubehör, das nicht von KAVAN Europe s.r.o. freigegeben oder empfohlen wurde.
- Änderungen oder Reparaturen durch einen nicht von KAVAN Europe s.r.o. autorisierten Service.
- Unbeabsichtigte oder vorsätzliche Beschädigung.
- Normaler Verschleiß.
- Betrieb außerhalb der in den technischen Daten angegebenen Grenzen.
KAVAN Europe s.r.o. gewährleistet, dass dieses Produkt zum Zeitpunkt des Verkaufs frei von Material- und Verarbeitungsfehlern ist, und behält sich das Recht vor, diese Garantie ohne Vorankündigung zu ändern. Das Gerät wird laufend weiterentwickelt; der Hersteller behält sich Konstruktionsänderungen ohne Vorankündigung vor.
Dieser Garantieschein berechtigt zur kostenlosen Garantiereparatur des von KAVAN Europe s.r.o. gelieferten Produkts innerhalb der oben genannten verlängerten Garantiezeit von 3 Jahren. Natürlicher Verschleiß bei normalem Gebrauch ist nicht abgedeckt, da die Teile dieses Modellbauprodukts wesentlich stärker beansprucht werden als die gewöhnlicher Spielzeuge.
Die Garantie gilt auch nicht für Geräteteile, die falsch eingebaut, grob oder unsachgemäß behandelt, bei einem Unfall beschädigt oder von einer unbefugten Person repariert beziehungsweise verändert wurden. Dazu zählt auch das Auftragen wasserabweisender Sprays oder Beschichtungen durch den Benutzer. Schützen Sie das Gerät wie andere empfindliche Elektronik vor hohen und niedrigen Temperaturen, Feuchtigkeit, Staub sowie starken mechanischen Erschütterungen und Stößen. Setzen Sie es nicht längere Zeit direktem Sonnenlicht aus.
Recycling (Europäische Union)
Elektrogeräte mit dem Symbol der durchgestrichenen Mülltonne dürfen nicht in den normalen Hausmüll gelangen, sondern müssen einer spezialisierten Sammel- und Recyclingstelle zugeführt werden. In der EU (Europäischen Union) ist die Entsorgung von Elektrogeräten über den Hausmüll gemäß der Richtlinie 2012/19/EU über Elektro- und Elektronik-Altgeräte (WEEE) untersagt. Geben Sie nicht mehr benötigte Geräte bei der nächstgelegenen Sammel- oder Recyclingstelle ab. Dort werden sie kostenlos und sicher entsorgt oder wiederverwertet. Damit leisten Sie einen wichtigen Beitrag zum Umweltschutz.
EU-Konformitätserklärung
KAVAN Europe s.r.o. erklärt hiermit, dass die Funkanlage des Typs R10 und das mitgelieferte Zubehör der Richtlinie 2014/53/EU entsprechen. Der vollständige Text der EU-Konformitätserklärung ist unter https://kavanrc.com/doc verfügbar. Diese 2,4-GHz-Funkanlage kann in allen Ländern der Europäischen Union ohne vorherige Registrierung oder individuelle Genehmigung verwendet werden.