KAVAN R10 / Stabi - Notice d’utilisation
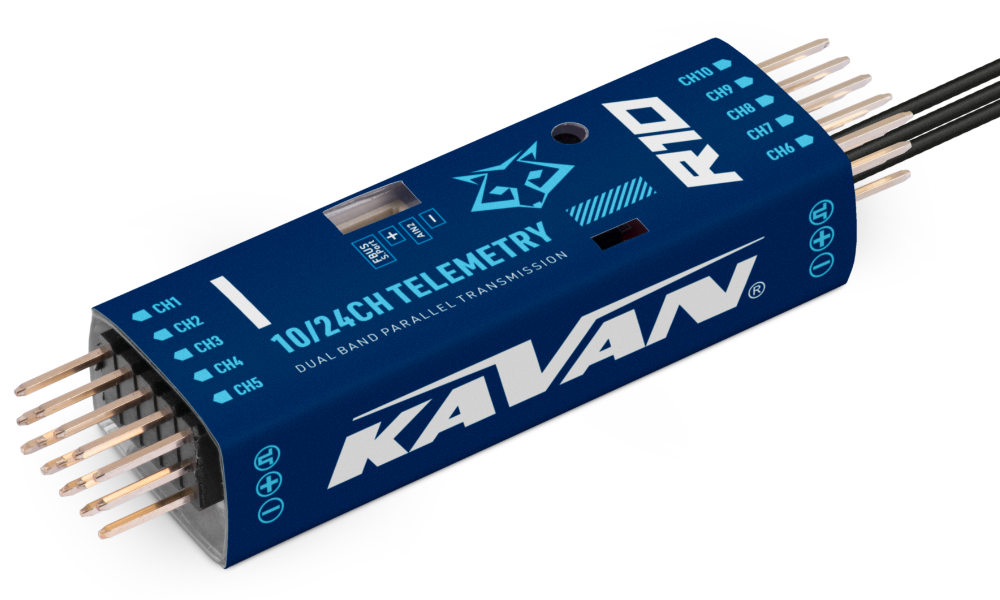
KAVAN R10
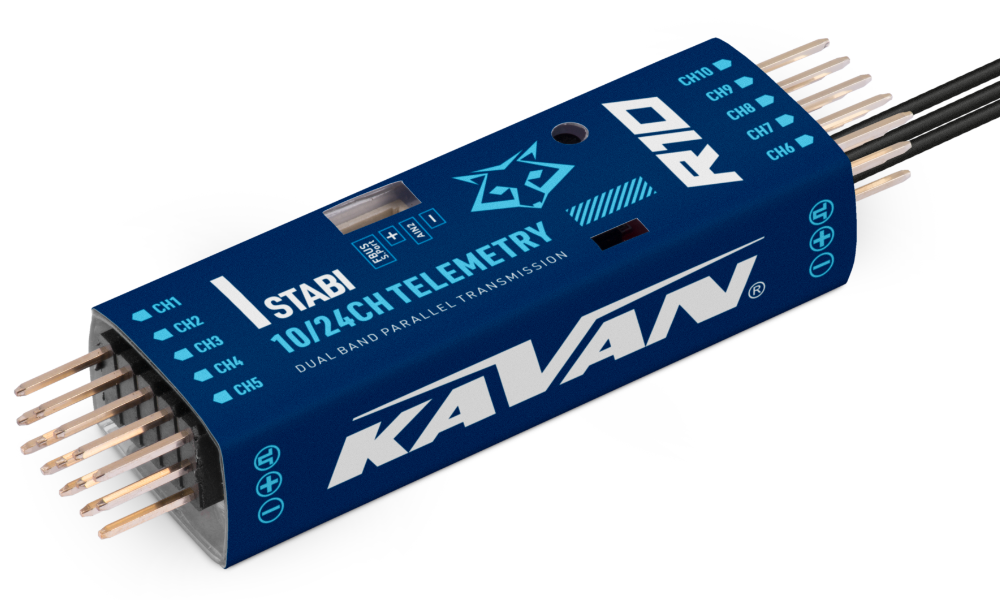
KAVAN R10 Stabi
Introduction
Merci d’avoir choisi le récepteur télémétrique avancé 10 voies KAVAN R10. Il utilise le système simultané à double fréquence TW 2,4 GHz dans la bande 2,4 GHz. Il propose 10 voies PWM de haute précision et des modes 16 ou 24 voies via S.BUS. Deux antennes amovibles avec connecteurs IPEX4 assurent la réception jusqu’à plusieurs dizaines de kilomètres. Il convient particulièrement aux planeurs et à d’autres modèles. Il prend en charge la redondance et peut servir de récepteur principal via S.BUS. Avec TW 2,4 GHz, les deux récepteurs fonctionnent pleinement et simultanément dans cette configuration. F.BUS permet de raccorder des appareils télémétriques compatibles avec une transmission bidirectionnelle des données par un seul câble.
La suppression avancée des interférences assure une transmission fiable et stable sur toute la portée. L’affectation intelligente du système de transmission accélère l’appairage. La fonction boîte noire enregistre les données essentielles du vol. Des LED indiquent les états de fonctionnement du récepteur. L’appairage intelligent permet les mises à jour sans fil du micrologiciel.
Une version stabilisée avec des fonctions ADV étendues est également disponible. Le stabilisateur ADV offre un mode avancé avec plusieurs voies stabilisées programmables et des réglages flexibles.
La stabilisation classique est complétée par 5 voies de stabilisation supplémentaires, avec affectation des sorties pour les modes Stabilisation, Mise à plat automatique, Stationnaire et Vol tranche.
La stabilisation avancée comprend des capteurs télémétriques de haute précision pour mesurer l’altitude, la vitesse verticale, etc.
En mode de stabilisation avancée, toutes les sorties peuvent être configurées pour la stabilisation et d’autres fonctions avancées : partage de fichiers Stab, paramètres programmables, accès développeur, etc.
Micrologiciel
Téléchargez le dernier firmware '''TW R10 / SR10''' dans ETHOS Suite ou directement :
Aperçu
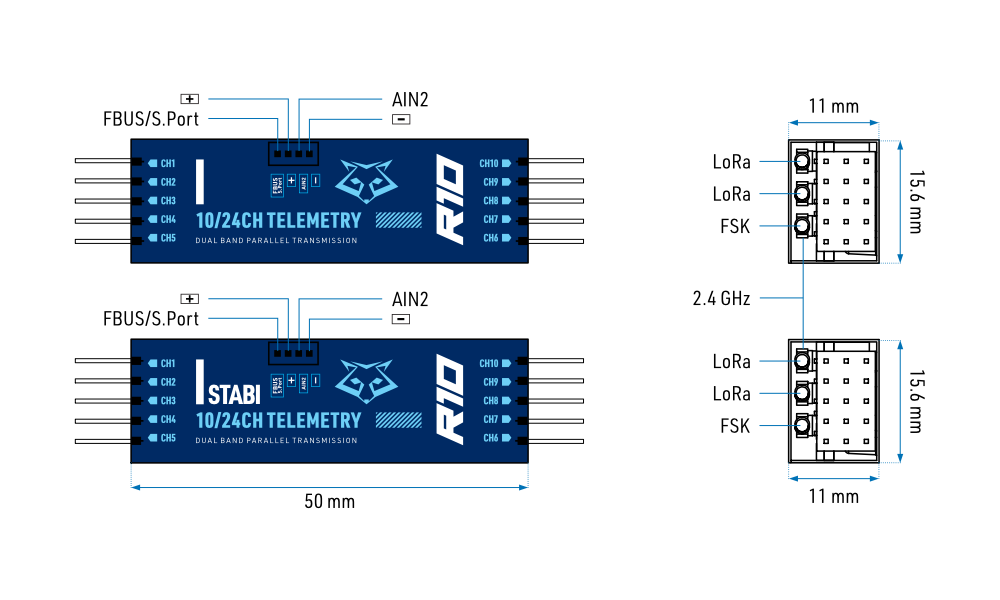
Caractéristiques techniques
| Dimensions | 64×16,6×12,4 mm (L×l×H) |
|---|---|
| Masse | 9,4 g |
| Nombre de voies | 10 voies PWM + mode 16/24 voies par S.BUS |
| Plage de tension d’alimentation | 3,5–12 V (alimentation recommandée : 2S LiXX) |
| Courant de fonctionnement | ≤ 120 mA sous 5 V |
| Fréquence de fonctionnement | 2,400–2,4835 GHz |
| Portée de commande | < 2 km; la portée réelle dépend des conditions locales |
| Puissance rayonnée maximale | < 20 dBm (EIRP) |
| Vario – plage de mesure de la vitesse verticale | ±10 m/s (R10 Stabi) |
| Vario – plage et résolution de l’altimètre | −700 m à 10 000 m, 0,1 m (R10 Stabi) |
| Plage de mesure de tension externe via AIN2 | 0–35 V (rapport du diviseur de tension de batterie : 1:10) |
| Connecteur d’antenne | IPEX4 |
| Compatibilité | Émetteurs TW 2,4 GHz |
Caractéristiques
- Protection renforcée contre les interférences RF et transmission RF plus stable
- Système de transmission simultanée à double fréquence TW 2,4 GHz avec appairage intelligent
- Fonctions avancées de stabilisation intégrées (R10 Stabi)
- Capteur télémétrique de haute précision intégré (altitude, vitesse verticale, etc.) (R10 Stabi)
- Fonction boîte noire
- Grande portée maximale de commande
- Mise à jour sans fil du micrologiciel (OTA – OverTheAir)
- 10 voies configurables
- CH1 : PWM / S.BUS OUT / FPort / S.Port / SBUS IN
- CH2–10 : PWM / SBUS OUT / FBUS / S.Port
- F.BUS / S.Port
- Sortie SBUS OUT (compatible avec le mode 16/24 voies)
- Entrée SBUS IN (prend en charge la redondance du signal)
Voyant LED
| Verte (LoRa) | Bleue (FSK) | Rouge | État |
|---|---|---|---|
| Allumée | Éteinte | Allumée | Enregistrement en cours |
| Clignote | Éteinte | Clignote | Enregistrement terminé |
| Allumée | Éteinte | Éteinte | Appairage |
| Allumée | Clignote | Éteinte | Appairage terminé |
| Allumée | Clignote | Éteinte | Fonctionnement normal |
| Éteinte | Éteinte | Allumée | Mode fail-safe |
| Jaune | État (étalonnage de l’accéléromètre) |
|---|---|
| Allumée | Limites dépassées (0,9 g, 1,1 g) |
| Éteinte | État normal |
| Clignote | Étalonnage terminé |
| Jaune | État (autocontrôle) |
|---|---|
| Allumée | Détection des positions neutres en cours |
| Clignote | Détection des valeurs minimales et maximales des voies |
| Éteinte | Autocontrôle terminé |
Partie principale
Débranchez le moteur électrique et arrêtez tout moteur thermique avant l’appairage, le réglage du stabilisateur ou l’étalonnage. Sécurisez la propulsion pendant toutes les vérifications au sol.
Enregistrement et appairage
Enregistrement
Avant de pouvoir utiliser le récepteur, vous devez l’enregistrer.
- Lancez l’enregistrement en sélectionnant [Register].
- Une fenêtre affiche « Waiting.... » et l’annonce vocale « Register » se répète.
- Maintenez le bouton d’appairage F/S du récepteur enfoncé et mettez-le sous tension. Attendez que les LED rouge et verte s’allument. Réglez les informations d’enregistrement suivantes selon les besoins :
- RID : Identifiant unique du propriétaire (Owner Registration ID) de l’émetteur, inscrit dans la mémoire du récepteur. Pour partager les modèles et leurs récepteurs entre vos émetteurs ou avec d’autres modélistes, configurez le même RID sur ces émetteurs et utilisez Smart share.
- Nom RX : Le récepteur reçoit automatiquement un nom lors du premier appairage. Vous pouvez le modifier à tout moment, par exemple pour identifier l’affectation des voies lorsque plusieurs récepteurs sont utilisés :
- RX4R1 pour CH1–8.
- RX4R2 pour CH9–16.
- RX4R3 pour CH17–24.
- UID : Distingue les récepteurs utilisés ensemble dans un modèle. Conservez la valeur par défaut 0 pour un seul récepteur. Avec plusieurs récepteurs, les affectations habituelles sont :
- 0 pour CH1–8.
- 1 pour CH9–16.
- 2 pour CH17–24.
- L’UID ne peut pas être relu depuis le récepteur ; inscrivez-le donc sur celui-ci. Ces groupes de voies sont des exemples d’enregistrement et n’augmentent pas le nombre de sorties PWM physiques.
- Terminez en sélectionnant [Register]. Lorsque « Registration OK » apparaît, sélectionnez [OK].
- Éteignez le récepteur. Il est enregistré, mais doit encore être appairé à l’émetteur.
N’effectuez pas l’appairage avec un moteur électrique raccordé ou un moteur thermique en marche.
Appairage
L’appairage associe le récepteur enregistré à un émetteur. Il ne communiquera qu’avec celui-ci jusqu’à un nouvel appairage avec un autre. Effectuez un contrôle de portée avant la première utilisation.
- Coupez l’alimentation du récepteur.
- Pour RX1, sélectionnez [Pairing]. L’annonce vocale « Pairing » se répète toutes les quelques secondes et l’écran affiche « Waiting for receiver... ».
- Allumez le récepteur sans maintenir F/S enfoncé. La fenêtre de sélection d’appareil affiche son nom.
- Sélectionnez le nom du récepteur. Un message confirme la réussite de l’appairage.
- Éteignez l’émetteur et le récepteur.
- Allumez l’émetteur, puis le récepteur. La LED verte allumée en continu, la LED bleue clignotante et la LED rouge éteinte confirment la connexion. Il n’est nécessaire de recommencer l’appairage que si l’un des appareils est remplacé.
- Le récepteur répond uniquement à l’émetteur auquel il est appairé ; les autres émetteurs proches ne le commandent pas.
- Le nom du récepteur s’affiche à côté de RX1.
- Le récepteur est prêt à l’emploi.
- Pour une installation redondante, répétez la procédure pour les récepteurs 2 et 3 selon les besoins.
Mode IMU (R10 Stabi)
La procédure SxR ci-dessous décrit un ancien logiciel. Pour le micrologiciel 3.0.x, suivez les instructions actuelles de Stabilizer Config, notamment la réinitialisation, le nouvel appairage, l’étalonnage et la vérification du fail-safe après la mise à jour.
Avec les versions récentes du micrologiciel des récepteurs TW Stabi (≥1.0.9), assurez-vous que l’émetteur utilise la dernière version des outils Stab Lua.
Les appareils dotés de fonctions ADV proposent trois modes de configuration du module de stabilisation :
- Mode OFF : le module de stabilisation est désactivé.
- Mode BASIC : activé par défaut, il permet d’effectuer les réglages de base directement sur l’émetteur.
- ADV : ce mode permet de configurer entièrement la stabilisation avec le programmateur RBmixer sur PC.
Sélectionnez le mode BASIC pour une utilisation courante de la stabilisation. Pour accéder aux réglages plus flexibles de la stabilisation ADV, utilisez le logiciel RBmixer.
Réglez le mode IMU sur ADV et passez l’option ADV config de Disable à Enable. Les paramètres de stabilisation ADV peuvent alors être réglés par l’interface Upgrade.
Si vous n’utilisez pas le mode de stabilisation avancée ADV du récepteur, cette option doit être désactivée.
Avant le vol, vérifiez dans le script SRX Basic que ADV config est réglé sur Disable.
Étalonnage de la position horizontale (R10 Stabi)
Avec les versions récentes du micrologiciel des récepteurs TW Stabi (≥1.0.9), assurez-vous que l’émetteur utilise la dernière version des outils Stab Lua.
Sélectionnez [Start] pour activer CaliHorizontal et étalonner le plan horizontal.
La fonction « CaliHorizontal » sert uniquement à étalonner la position horizontale en mode ADV. Elle ne fonctionne pas en mode de base.
Deux fonctions de stabilisation indépendantes (R10 Stabi)
Avec les versions récentes du micrologiciel des récepteurs TW Stabi (≥1.0.9), assurez-vous que l’émetteur utilise la dernière version des outils Stab Lua.
- Page Stable System 1/2 : permet d’activer ou de désactiver le premier groupe de voies stabilisées (CH1–6).
- Page Stable System 2/2 : permet d’activer ou de désactiver le second groupe de voies stabilisées (CH7–11).
Appuyez sur ENTER avec la molette de navigation pour accéder à la seconde page de configuration des voies stabilisées.
Les deux systèmes de stabilisation sont indépendants ; l’étalonnage et l’autocontrôle doivent être effectués pour chacun d’eux.
Premiers réglages – fonction de stabilisation (R10 Stabi)
- Créez un modèle et vérifiez que le récepteur connecté est appairé à l’émetteur.
- Activez la stabilisation et étalonnez le gyroscope de l’appareil.
- Branchez les servos et fixez le dispositif de stabilisation dans le modèle.
- Configurez les voies du mixeur et les interrupteurs de l’émetteur.
- Définissez [Wing Type] et [Mounting Type].
- Vérifiez les sorties stabilisées du récepteur en mode Auto-Level.
- Vérifiez les commandes des manches de l’émetteur en mode manuel.
- Lancez l’autocontrôle du récepteur.
- Réglez le fail-safe.
Téléchargez les scripts Lua dans la section [DOWNLOAD] de la page du produit. Placez le dossier décompressé directement dans le dossier [Scripts] de la carte mémoire.
Étalonnage du gyroscope (R10 Stabi)
Vérifiez que la stabilisation est activée
Ouvrez l’outil [SxR Cali] et étalonnez le gyroscope
- Avant le montage dans le modèle, étalonnez le gyroscope dans les 6 orientations. Posez l’appareil sur une surface plane et suivez les instructions ci-dessous.
- Posez le dispositif de stabilisation avec le logo/l’étiquette vers le haut. Sur l’émetteur, ouvrez [SxR Cali] et sélectionnez « click to confirm ». La LED jaune clignote. Lorsqu’elle s’éteint, suivez les indications pour étalonner le capteur.
- Effectuez les 6 orientations demandées par l’outil d’étalonnage. Dans l’orientation correspondante, la valeur de référence est d’environ 1,000 avec une tolérance de ±0,1. Suivez les indications pour X, Y, Z et Mod ; ne cherchez pas à obtenir 1,000 simultanément sur tous les axes.
- L’étalonnage est terminé lorsque toutes les étapes ci-dessus ont été effectuées.
Branchement des servos et installation (R10 Stabi)
Branchez les servos aux sorties disponibles du récepteur selon l’affectation confirmée des fonctions logiques ci-dessous.
Les connecteurs 6–10 du récepteur doivent être orientés vers le nez du modèle, les autres vers l’arrière.
| Voie | Désignation | Gouverne |
|---|---|---|
| CH1 | AIL 1 | Aileron |
| CH2 | ELE 1 | Profondeur |
| CH3 | THR | Gaz |
| CH4 | RUD | Direction |
| CH5 | AIL 2 | Aileron |
| CH6 | ELE 2 | Profondeur |
| CH7 | AIL 3 | Aileron |
| CH8 | ELE 3 | Profondeur |
| CH9 | RUD 2 | Direction |
| CH10 | AIL 4 | Aileron |
| CH11 | ELE 4 | Profondeur |
| CH12 | Défini par l’utilisateur | — |
| CH13 | Défini par l’utilisateur | Réglage du gain du gyroscope |
| CH14+CH15 | Défini par l’utilisateur | Modes de vol |
Réglage du gain du gyroscope par CH13 : au neutre de CH13, le gain est nul. Il augmente avec l’écart au neutre et atteint son maximum à ±100 %.
Le tableau indique les fonctions logiques du stabilisateur jusqu’à CH15 ; le R10 ne possède que 10 sorties PWM physiques. Branchez les servos uniquement aux sorties disponibles dont l’affectation est confirmée. Ne supposez pas que des connecteurs physiques supplémentaires existent.
Configurer les voies du mixeur et les interrupteurs de l’émetteur
Affectez les commandes et interrupteurs selon la liste des voies. Les affectations proposées pour CH13–CH15 peuvent être adaptées ; vérifiez leurs valeurs réelles de sortie et les modes de vol avant utilisation.
Ouvrez [SxR Stab] et définissez [Wing Type] et [Mounting Type]
Réglages [Gain] et [Offset] des modes de vol
- Gain – mode Stab
- Gain – mode Auto-Level
- Gain – mode Hover
- Gain – mode Knife
- Décalage angulaire – mode Auto-Level
- Décalage angulaire – mode Hover
- Décalage angulaire – mode Knife
En mode [Auto-Level], vérifiez que la réaction des servos correspond aux indications d’attitude ci-dessous. Si nécessaire, inversez la sortie correspondante dans [SxR Stab].
Priorité des manches et priorité inversée pour AIL1/2, RUD et ELE1/2
La stabilisation est désactivée si les valeurs de sortie produites par les manches sur ces voies dépassent les seuils définis pour leur priorité.
Vérification de la réaction aux changements d’attitude
Pour la sécurité du vol, il est vivement recommandé de vérifier le sens des corrections. Le mode de mise à plat automatique produit des débattements importants sur AIL et ELE, permettant de contrôler les ailerons et la profondeur. Les modes Vol tranche et Stationnaire permettent de même de contrôler la direction.
Lorsque le modèle est incliné en roulis à gauche ou à droite, les ailerons doivent s’opposer à ce mouvement. (Fig. 2)

Lorsque le nez est relevé ou abaissé, la profondeur doit s’opposer à ce changement de tangage. (Fig. 3)

Lorsque le nez tourne à gauche ou à droite, la direction doit s’opposer à ce changement de lacet. (Fig. 4)

Si le sens de compensation est incorrect, inversez-le dans [SxR Stab] et recommencez le contrôle au sol. Ne volez pas avant que tous les sens de compensation soient corrects.
En mode [Manual], vérifiez que les servos réagissent correctement aux manches de l’émetteur. Sinon, sélectionnez la barre de la voie dans [Output] pour inverser la sortie correspondante.
Autocontrôle (R10 Stabi)
- Posez le modèle à l’horizontale au sol, réglez les gaz sur 0 et maintenez les autres voies au neutre.
- Dans [System], ouvrez [SxR Stab] et sélectionnez [Start]. La LED bleue s’allume. Lorsqu’elle clignote, étalonnez les courses maximales des voies commandées par les manches, à l’exception des gaz.
- Une fois l’étalonnage terminé, la LED s’éteint et les servos se déplacent dans les deux sens pour confirmer la fin de la procédure.
La stabilisation doit être activée pour l’autocontrôle. Activez [Stabilising] dans [SxR Stab], quittez l’outil puis rouvrez-le. Vous pouvez alors lancer [Self-check].
Réglage des modes de vol (R10 Stabi)
Mode rapide
Il propose la stabilisation, la mise à plat automatique et le mode manuel avec gyroscope désactivé. La sélection s’effectue par CH14, selon le tableau ci-dessous.
Le mode rapide est le mode par défaut du R10 Stabi.
- En mode rapide, les modes Vol tranche et Stationnaire (3D) ne sont pas disponibles.
- CH15 n’est pas utilisé en mode rapide.
Activez le mode rapide dans [SxR Stab]. Avant le vol, vérifiez chaque position de l’interrupteur en observant la réaction du modèle au sol.
| Voie | Position | Mode de vol |
|---|---|---|
| CH14 (interrupteur à 3 positions) | Interrupteur en BAS | Manuel (stabilisation désactivée) |
| Interrupteur au MILIEU | Mode Stabilisation | |
| Interrupteur en HAUT | Mode Mise à plat automatique |
Mode conventionnel
CH14 et CH15 sélectionnent la stabilisation, la mise à plat automatique, le stationnaire, le vol tranche ou le mode manuel avec gyroscope désactivé, selon le tableau ci-dessous.
| Mode de vol | Stabilisation | Mise à plat automatique | Stationnaire | Vol tranche | Manuel (stabilisation désactivée) |
|---|---|---|---|---|---|
| CH14 (interrupteur à 3 positions) | CH14 en bas et CH15 au milieu | CH14 en bas et CH15 en bas | CH14 en bas et CH15 en haut | CH14 en haut et CH15 au milieu | CH14 au milieu |
| CH15 (interrupteur à 3 positions) |
Référence de configuration du modèle (R10 Stabi)
Modèle conventionnel
| Mode de vol | Stabilisation | Mise à plat automatique | Stationnaire | Vol tranche | Manuel (stabilisation désactivée) |
|---|---|---|---|---|---|
| CH14 (interrupteur à 3 positions) | CH14 > M+H (CH14 en bas) | CH14 > M+H (CH14 en bas) | CH14 > M+H (CH14 en bas) | CH14 < M−H (CH14 en haut) | CH14 au milieu |
| CH15 (interrupteur à 3 positions) | M−H < CH15 < M+H (CH15 au milieu) | CH15 > M+H (CH15 en bas) | CH15 < M−H (CH15 en haut) | M−H < CH15 < M+H (CH15 au milieu) |
- M : largeur d’impulsion au neutre (1500 μs)
- H : variation de largeur d’impulsion nécessaire pour activer le mode (50 μs). Avec les réglages d’usine, les positions d’interrupteurs ci-dessus correspondent aux modes indiqués.
Aile delta / Aile volante / Empennage en V
Les modes de vol disponibles peuvent être affectés à CH14 avec un interrupteur à trois positions.
| Mode de vol | Stabilisation | Mise à plat automatique | Manuel (stabilisation désactivée) |
|---|---|---|---|
| CH14 | CH14 > M+H (CH14 en bas) | CH14 < M−H (CH14 en haut) | CH14 au milieu |
- Avec le type Delta/Aile volante, désactivez les mixages AIL et ELE dans l’émetteur. Le R10 Stabi mélange automatiquement les signaux d’entrée AIL (CH1) et ELE (CH2) selon un taux fixe.
- Avec un empennage en V, désactivez les mixages ELE et RUD dans l’émetteur. Le R10 Stabi mélange automatiquement les signaux d’entrée ELE (CH2) et RUD (CH4) selon un taux fixe.
Stabilisation
Dans ce mode, le R10 Stabi compense les forces extérieures, comme le vent, tout en recevant les commandes de l’émetteur. Il améliore la stabilité en tangage, roulis et lacet. Affectez un potentiomètre ou un curseur à CH13 pour régler le gain, donc la sensibilité des corrections produites par le gyroscope interne à trois axes.
Mise à plat automatique
Dans ce mode, le R10 Stabi ramène le modèle à l’horizontale lorsque les manches reviennent au neutre, grâce à l’accéléromètre et au gyroscope internes à trois axes agissant sur AIL et ELE. RUD fonctionne uniquement en stabilisation.
Stationnaire
Dans ce mode, le R10 Stabi maintient le nez à la verticale vers le haut grâce à l’accéléromètre et au gyroscope internes à trois axes agissant sur RUD et ELE ; aucune commande ELE ou RUD n’est nécessaire. AIL commande la rotation du modèle et THR règle l’altitude. AIL fonctionne uniquement en stabilisation.
Mode Vol tranche
Dans ce mode, le R10 Stabi incline le modèle sur un côté, une aile vers le haut, grâce à l’accéléromètre et au gyroscope internes à trois axes agissant sur RUD et AIL. Aucune commande AIL n’est nécessaire. ELE commande la trajectoire, tandis que THR/RUD maintiennent l’altitude. ELE fonctionne uniquement en stabilisation.
Manuel (stabilisation désactivée)
Dans ce mode, le R10 Stabi transmet au modèle les commandes reçues de l’émetteur sans compensation.
Limites des angles de roulis et de tangage en mode Stab (R10 Stabi)
Téléchargez le script [SxR Stab] et placez-le dans le dossier [Scripts] de la carte mémoire. Après le redémarrage d’ETHOS, il sera disponible dans [System].
Vérifiez que le récepteur est appairé et que le script Lua peut lire ses données de stabilisation. Les angles de roulis et de tangage du mode Stab peuvent être réglés jusqu’à 80°.
La fonction est désactivée entre 0–9°. Un réglage de roulis/tangage entre 10–80° l’active. Des angles trop faibles ne sont pas recommandés.
Activation du mode High PWM speed
- La fonction est désactivée en usine.
- Dans [Options] du récepteur, sélectionnez On pour activer le mode rapide.
Le mode High PWM speed est réservé aux servos numériques. Désactivez-le avec des servos analogiques, sinon ils risquent de surchauffer et de griller.
Sélection de S.Port/SBUS OUT/SBUS IN/FBUS
- Ouvrez [Set] du récepteur.
- Sélectionnez FBUS/S.Port/SBUS Out/SBUS In pour les sorties des voies.
Sélection du mode SBUS-16/24
- Ouvrez les réglages du récepteur RX Settings.
- Sélectionnez [SBUS], puis le mode SBUS-16 ou SBUS-24.
Boîte noire
La boîte noire enregistre des données de vol comme RX Reset Case, RSSI et VFR. Sur le KAVAN V20, ouvrez [RF System → Set → Flight Data Record]. Dans les versions du menu nommées [Black box], sélectionnez [Save to file]. Le fichier .csv exporté est enregistré dans le dossier [logs] de l’émetteur.
Mise à jour sans fil OTA du micrologiciel
- Ouvrez [File Manager], sélectionnez le fichier du micrologiciel du récepteur, puis appuyez sur ENTER.
- Sélectionnez [Flash RX by int.OTA], puis allumez le récepteur.
- Sélectionnez le récepteur et confirmez avec ENTER. Attendez que l’émetteur affiche [Success].
- Attendez 3 secondes, puis vérifiez le fonctionnement normal du récepteur.
Ne lancez pas d’appairage ni d’enregistrement à proximité pendant la mise à jour. Enregistrez le récepteur avant de mettre à jour son micrologiciel par OTA.
Contrôle de portée
Effectuez un contrôle de portée avant chaque vol. Les réflexions sur les structures métalliques ou en béton et les obstacles tels que les bâtiments ou les arbres peuvent provoquer une perte de signal.
- Placez le modèle à au moins 60 cm du sol sur un support non métallique, par exemple un banc en bois. Maintenez l’antenne du récepteur verticale.
- Dans ETHOS, ouvrez [RF system], sélectionnez [RANGE], puis appuyez sur ENTER. Dans ce mode, la portée effective est réduite à 1/30 de la portée normale.
Effectuez le contrôle au sol avec la propulsion sécurisée. Respectez la distance et les critères de réussite prescrits dans la notice de l’émetteur et recherchez la cause de toute perte de contrôle inattendue avant de voler.
Positions de sécurité des voies fail-safe
Lorsque le fail-safe est activé, 3 modes sont disponibles : absence de signal, maintien des positions et réglage personnalisé.
Absence de signal
En cas de perte de signal, le récepteur ne transmet plus d’impulsions de commande sur les voies. Sélectionnez ce mode dans le menu, puis attendez 9 secondes pour que la modification du fail-safe prenne effet.
Maintien des positions
Le récepteur conserve les positions des voies précédant la perte de signal. Sélectionnez ce mode dans le menu, puis attendez 9 secondes pour que la modification du fail-safe prenne effet.
Réglage personnalisé
Le récepteur applique à toutes les voies les positions prédéfinies. Ouvrez le menu du fail-safe et passez de Disconnect/Hold/Not Set à [Custom]. Sélectionnez la voie dont vous souhaitez définir la position de sécurité, puis confirmez. Réglez ensuite la position de chaque voie souhaitée et confirmez-la. Attendez 9 secondes pour que la modification du fail-safe prenne effet.
Si le fail-safe n’est pas réglé, le modèle conserve le dernier état valide des voies lors de la perte du signal, ce qui peut provoquer des dommages. Si le fail-safe est désactivé sur le module RF, le récepteur passe par défaut en mode Hold. Ne réglez pas le port S.BUS sur No Signal, car un signal continuerait à être transmis. Utilisez plutôt Hold ou Custom pour S.BUS.
Avant utilisation, testez au sol la réaction fail-safe de l’ensemble du modèle avec la propulsion sécurisée. Vérifiez que l’appareil S.BUS et le contrôleur raccordés arrêtent effectivement le moteur lorsque le signal radio est perdu.
Annexe
Service sous garantie et hors garantie
Tous les récepteurs KAVAN® bénéficient d’une garantie étendue de 3 ans couvrant les défauts et défaillances de fabrication. Pour toute demande pendant cette période, joignez au produit une copie de la preuve d’achat et fournissez au service des informations aussi détaillées et complètes que possible sur le défaut, l’utilisation et les circonstances utiles à l’examen et au traitement de la demande. Adressez-vous au magasin où vous avez acheté le produit. Si cela n’est pas possible, contactez directement KAVAN Europe s.r.o. :
KAVAN Europe s.r.o. | Doubravice 110, 533 53 Pardubice | Tchéquie | +420 466 260 133 | info@kavanrc.com
Garantie et limitation de responsabilité
En tant que fabricant, nous ne pouvons pas contrôler le respect de cette notice lors du raccordement et de l’installation du récepteur dans votre modèle. Nous ne pouvons pas non plus contrôler le montage, l’utilisation ni l’entretien de ses éléments. KAVAN décline donc toute responsabilité pour les pertes, dommages ou frais résultant d’une utilisation ou d’un fonctionnement incorrect des produits que nous importons, ou liés à cette activité.
Sauf disposition légale contraire, l’obligation d’indemnisation de KAVAN est limitée, quels que soient les fondements juridiques invoqués, au prix d’achat des produits KAVAN directement impliqués dans l’événement à l’origine du dommage. Cette limitation ne s’applique pas si une décision de justice impose au fabricant une indemnisation illimitée en raison d’une faute intentionnelle ou d’une négligence grave prouvée. Nous garantissons la conformité de nos produits aux dispositions légales en vigueur. La garantie ne couvre pas les défaillances et défauts causés par :
- Usage abusif ou incorrect.
- Entretien tardif, incorrect ou absent, ou effectué par un service non autorisé.
- Raccordement incorrect.
- Utilisation d’accessoires non approuvés ou non recommandés par KAVAN Europe s.r.o.
- Modifications ou réparations effectuées par un service non autorisé par KAVAN Europe s.r.o.
- Dommages accidentels ou délibérés.
- Usure normale.
- Utilisation hors des limites de fonctionnement indiquées dans les caractéristiques techniques.
KAVAN Europe s.r.o. garantit que ce produit est exempt de défauts de matériaux et de fabrication au moment de la vente. KAVAN Europe s.r.o. se réserve également le droit de modifier cette garantie sans préavis. L’équipement fait l’objet d’améliorations continues et le fabricant se réserve le droit d’en modifier la conception sans préavis.
Ce certificat donne droit à la réparation gratuite sous garantie du produit fourni par KAVAN Europe s.r.o. pendant la période de garantie étendue de 3 ans indiquée ci-dessus. L’usure naturelle liée à l’utilisation normale est exclue, car les éléments de ce produit de modélisme subissent des contraintes nettement supérieures à celles des jouets ordinaires.
La garantie ne couvre pas non plus les pièces mal installées, manipulées brutalement ou incorrectement, endommagées lors d’un accident, ou réparées ou modifiées par une personne non autorisée. Cela inclut l’application par l’utilisateur de sprays ou de revêtements d’étanchéité. Comme tout appareil électronique délicat, protégez cet équipement des températures élevées ou basses, de l’humidité, de la poussière, des secousses mécaniques violentes et des chocs. Ne le laissez pas longtemps en plein soleil.
Recyclage (Union européenne)
Les appareils électriques portant le symbole de la poubelle barrée ne doivent pas être jetés avec les déchets ménagers ordinaires, mais déposés dans une installation spécialisée de collecte et de recyclage. Dans l’UE (Union européenne), leur élimination avec les déchets ménagers est interdite par la directive 2012/19/UE relative aux déchets d’équipements électriques et électroniques (DEEE). Déposez les appareils inutilisés au centre de collecte ou de recyclage le plus proche. Ils y seront éliminés ou recyclés gratuitement et en toute sécurité. Ce geste contribue à la protection de l’environnement.
Déclaration UE de conformité
KAVAN Europe s.r.o. déclare par la présente que l’équipement radio de type R10 et les autres équipements fournis avec celui-ci sont conformes à la directive 2014/53/UE. Le texte intégral de la déclaration UE de conformité est disponible sur https://kavanrc.com/doc. Cet équipement radio 2,4 GHz peut être utilisé sans enregistrement préalable ni autorisation individuelle dans tous les pays de l’Union européenne.