FrSky RF007 Archer / Twin contrôleur FBL - Notice d’utilisation
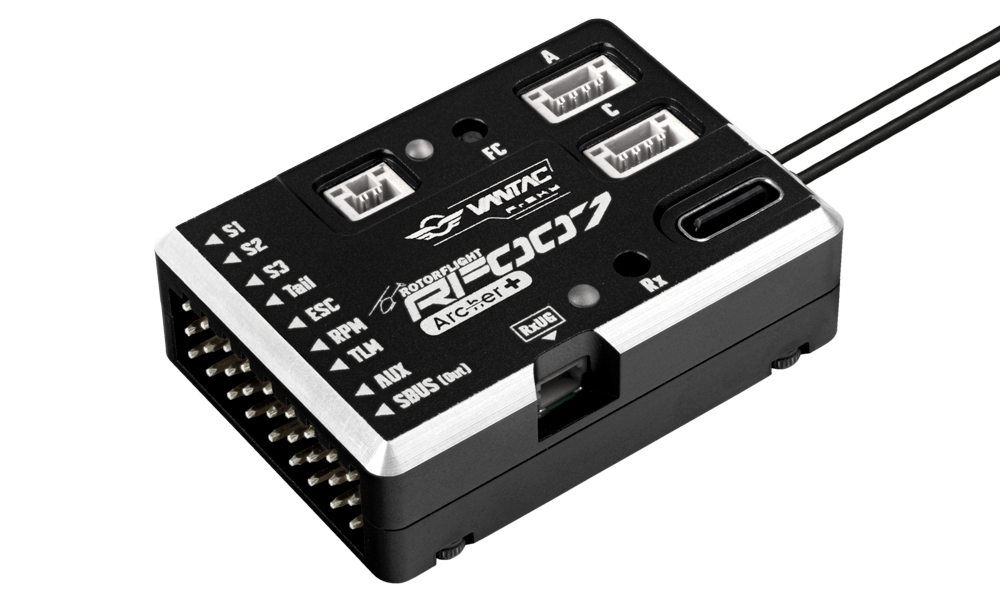
FrSky RF007 Archer
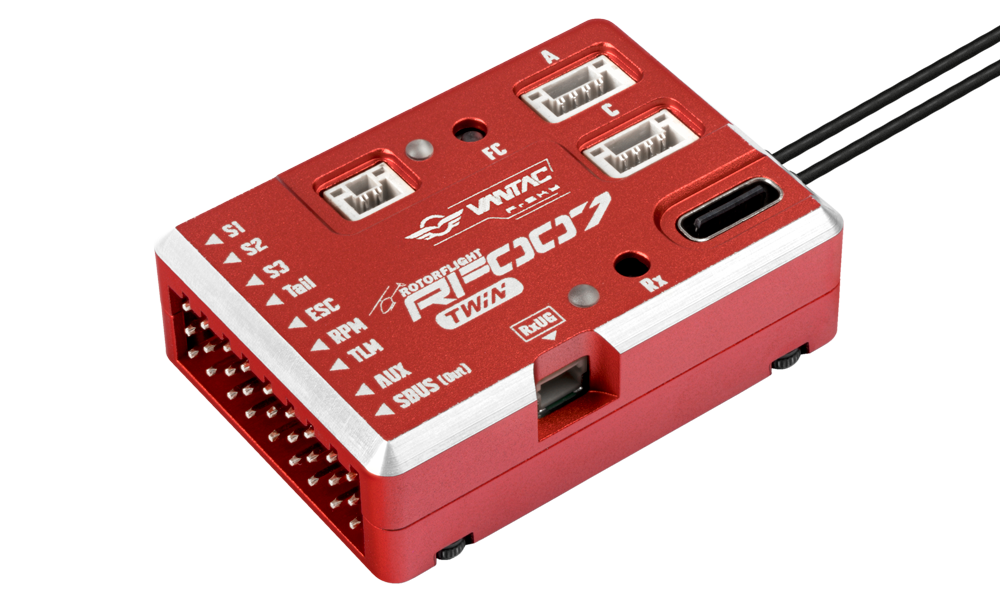
FrSky RF007 Twin
Introduction
Le FrSky VANTAC RF007 est un contrôleur de vol pour hélicoptère sans barre de Bell (FBL), utilisant la technologie Rotorflight 2.x. Avec son récepteur intégré Archer Plus RS ou Twin R6 à 2,4 GHz, le RF007 offre de nombreuses fonctions, une configuration intuitive, des réglages fluides et une mise au point en temps réel depuis l’interface de l’émetteur ETHOS.
Technologie Rotorflight et fonctionnalités
Le RF007 repose sur un microcontrôleur STM32F722, un gyroscope à 3 axes, un accéléromètre à 3 axes et un baromètre. Ces composants assurent précision et stabilité pour piloter en confiance. Une boîte noire de 128 MB enregistre de nombreuses données de vol pour faciliter les réglages et le diagnostic.
Récepteur FrSky intégré et prise en charge d’un récepteur externe
Le RF007 possède un récepteur FrSky intégré pouvant être appairé directement à un émetteur KAVAN ou FrSky, sans récepteur externe. RF007 Archer intègre un Archer Plus RS à 2,4 GHz fonctionnant en ACCESS ou ACCST V2. RF007 Twin intègre un récepteur double TW R6 à 2,4 GHz fonctionnant en TW. Le récepteur interne communique par UART avec le protocole FBUS. Un récepteur externe peut aussi être raccordé au connecteur principal ou à un port d’extension. Pour la liste complète des nombreux protocoles de réception pris en charge, consultez Rotorflight Configurator ou https://rotorflight.org.
Programmation et réglages avec ETHOS Lua
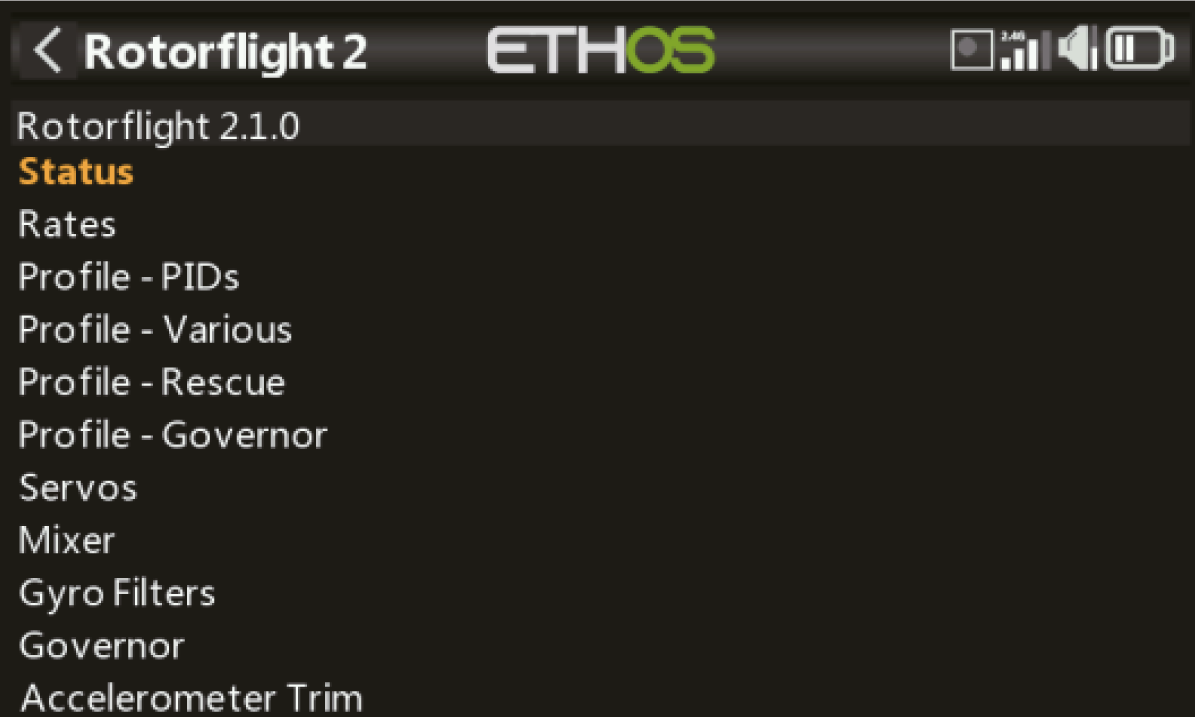
La liaison télémétrique permet d’utiliser les outils Rotorflight de configuration Lua, intégrés et intuitifs, directement sur les émetteurs ETHOS. Réglez rapidement les PID, trims des servos, taux de rotation, mixages/géométrie, filtres et la plupart des autres paramètres depuis l’écran de l’émetteur. L’outil permet également de configurer les contrôleurs de moteur compatibles.
Téléchargez une version compatible avec vos versions d’ETHOS et de Rotorflight :
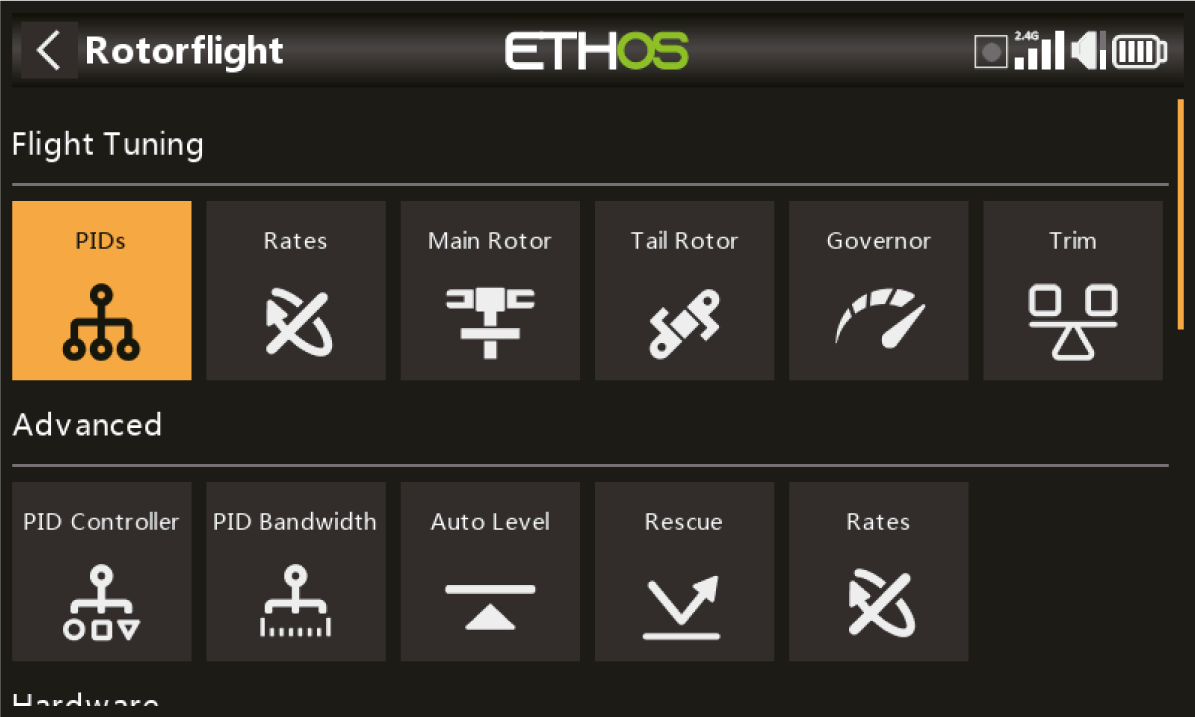
- Scripts Rotorflight Lua – interface textuelle. (Fig. 2)
- Rotorflight Lua Suite – interface à formulaires avec prise en charge de l’écran tactile. (Fig. 3)
Aperçu
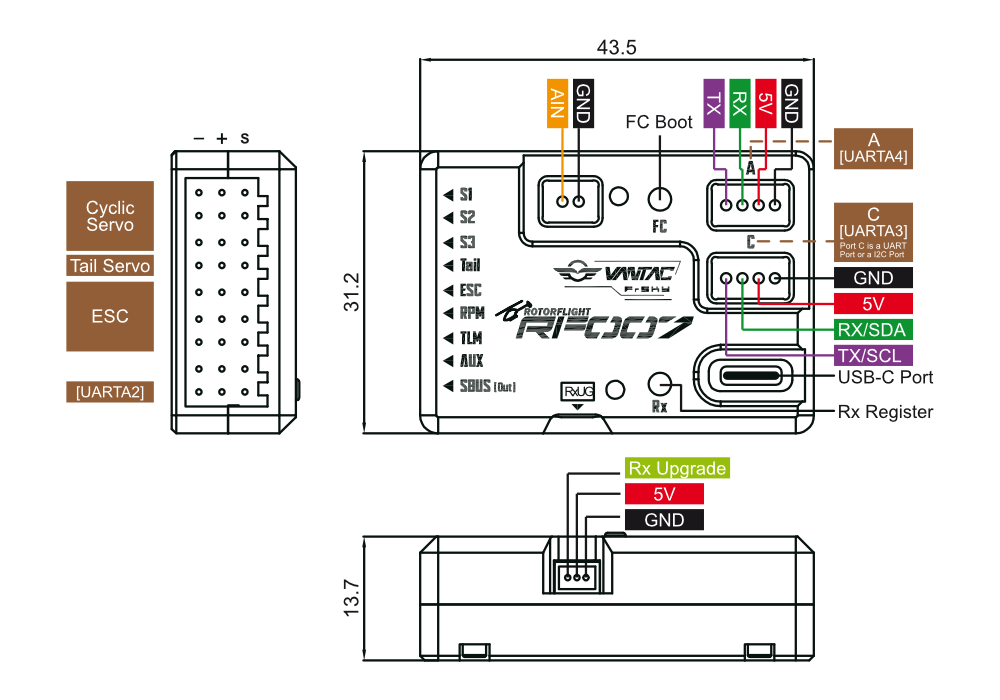
Caractéristiques techniques
| Paramètre | Valeur |
|---|---|
| Micrologiciel | Rotorflight 2.x |
| Dimensions | 43,5×31,2×13,7 mm |
| Masse | 25,2 g |
| Récepteur intégré | RF007 Archer : Archer Plus RS à 2,4 GHz / RF007 Twin : double TW R6 à 2,4 GHz |
| Tension d’alimentation | 5–16 V |
| Courant consommé (contrôleur de vol seul) | 125 mA sous 5 V |
| Fréquence de fonctionnement | 2,400–2,4835 GHz |
| Puissance rayonnée maximale | <20 dBm |
| Plage de mesure de tension par AIN (appareil externe) | 0–80 V |
| Port RxUG | Mise à jour du micrologiciel du récepteur interne en cas d’échec de la mise à jour OTA |
| MCU | STM32F722RET6 |
| Gyroscope (IMU) | ICM-42688P |
| Baromètre | SPL06-001 |
| Mémoire flash de la boîte noire | 128 MB |
| Ports des servos | Servo 1, Servo 2, Servo 3, Tail |
| Ports du contrôleur de moteur | ESC (gaz), RPM (capteur), TLM (télémétrie du contrôleur de moteur ou autres fonctions) |
| Autres ports | AUX et SBUS Out/In |
| Ports d’extension | Ports A, C et RxUG |
Lorsque l’alimentation est raccordée au port RxUG, n’ajoutez aucune autre source d’alimentation sur les autres ports afin d’assurer le fonctionnement sûr des appareils connectés.
Caractéristiques
- Utilise le logiciel de commande d’hélicoptère Rotorflight 2.x
- Récepteur FrSky intégré compatible FBUS (ACCESS/ACCST V2 pour Archer ou TW pour Twin)
- Boîtier robuste en aluminium usiné CNC servant de dissipateur au microcontrôleur
- Microcontrôleur STM32F722 puissant et polyvalent
- Baromètre de précision, gyroscope à 3 axes et accéléromètre à 3 axes
- Boîte noire de 128 MB pour les réglages et le diagnostic
- 9 connexions principales pour un câblage flexible et la distribution de l’alimentation
- Plusieurs ports d’extension JST-GH pour appareils UART/I2C
- Port JST-GH pour mesurer la tension VBAT jusqu’à 80 V
- Prend en charge plusieurs protocoles de contrôleurs de moteur (PWM, Dshot, Oneshot, Multishot)
- Prend en charge plusieurs protocoles de réception et la télémétrie
- Prend en charge un moteur ou un contrôleur de moteur d’anticouple
- Prend en charge la configuration et les réglages intégrés par scripts ETHOS Lua
Partie principale
Préparation de l’hélicoptère
Débranchez le moteur avant la configuration, l’appairage ou toute opération sur le micrologiciel. Empêchez tout démarrage du rotor et vérifiez avant le vol le sens, le neutre et la course de chaque servo. AIN est une entrée de mesure de tension, pas une alimentation 0–80 V ; la tension d’alimentation du contrôleur est de 5–16 V.
Protégez le contrôleur des températures élevées, de l’humidité et de la poussière. Ne le laissez pas longtemps au soleil. Fixez-le correctement, évitez les contraintes mécaniques sur les câbles et assurez un refroidissement suffisant.
- Fixez solidement le contrôleur et raccordez les servos, le contrôleur de moteur, le capteur de régime et la télémétrie aux ports indiqués dans (Fig. 1). Choisissez l’alimentation en respectant les limites de tension de tous les appareils connectés.
- Appairez le récepteur Archer ou Twin intégré avec le protocole d’émission correspondant. Suivez les instructions de l’émetteur pour enregistrer et appairer ce type de récepteur.
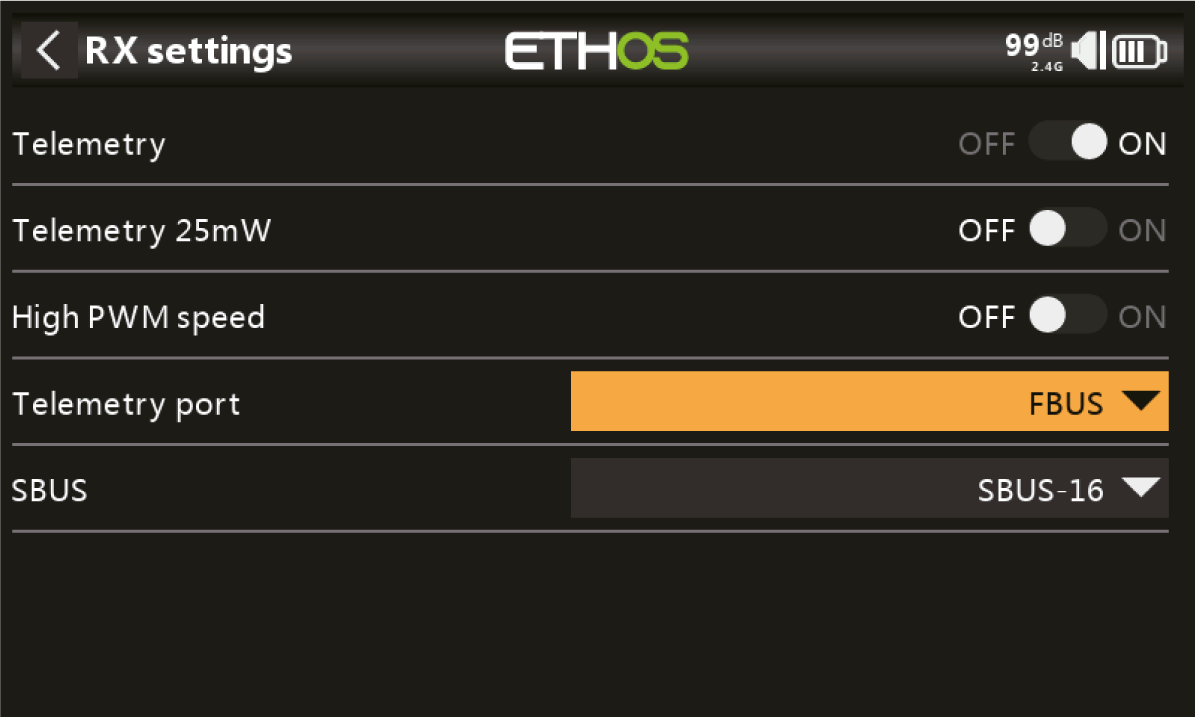
- Réglez la liaison télémétrique du récepteur sur FBUS. (Fig. 4) Le récepteur interne communique avec le contrôleur de vol par UART.
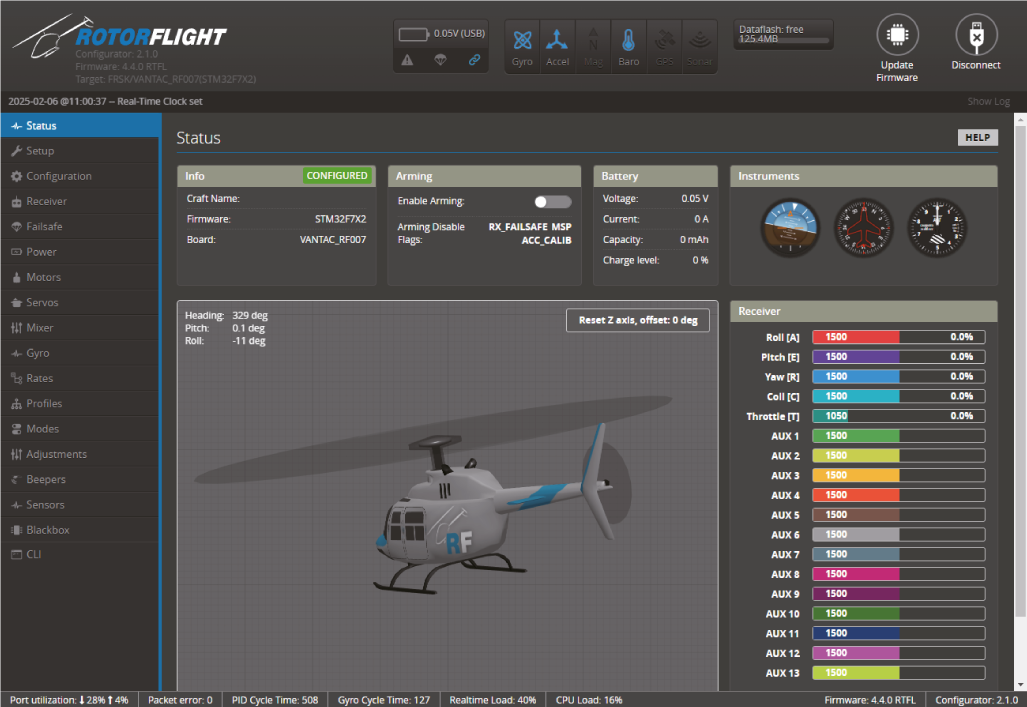
- Configurez et vérifiez l’hélicoptère dans Rotorflight Configurator : orientation du contrôleur, voies du récepteur, type et fréquence des servos, géométrie du mixeur, gaz, armement et fail-safe. Suivez la documentation de configuration Rotorflight correspondant au micrologiciel installé.
Accéder à Rotorflight Lua sur un émetteur ETHOS
- Avant l’installation, vérifiez les notes de compatibilité des versions d’ETHOS, de Rotorflight et de Lua.
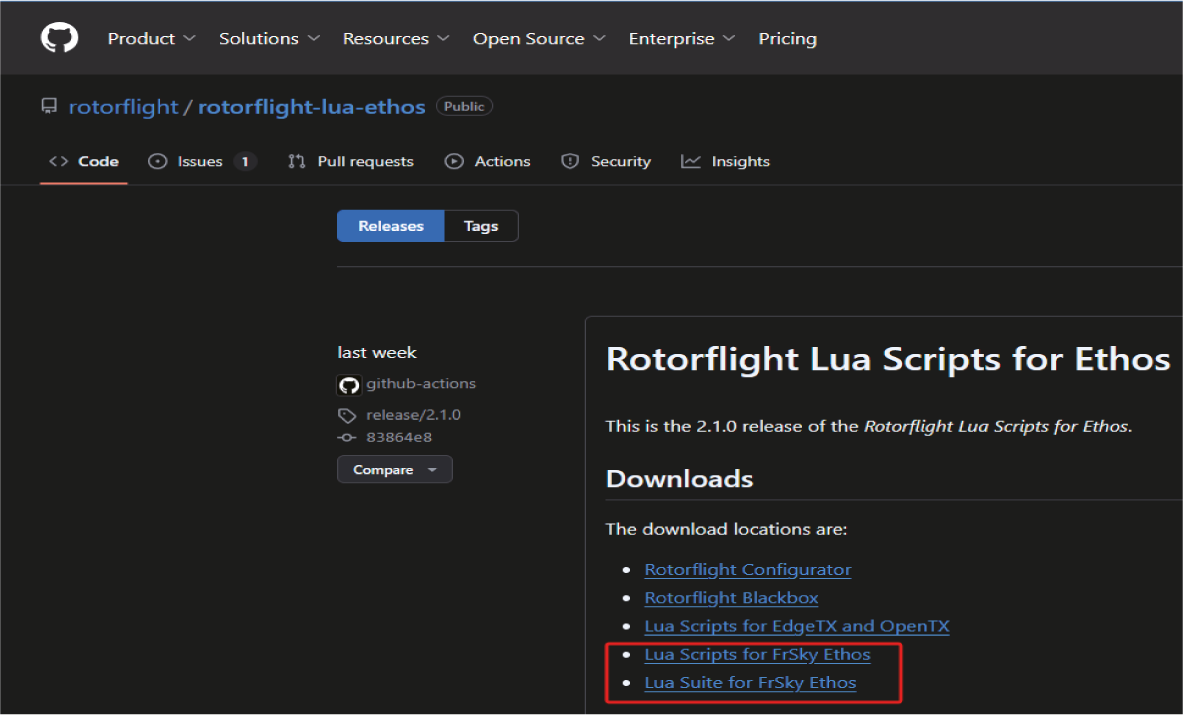
- Téléchargez l’archive de la version Lua souhaitée (Fig. 5) à partir des liens de la section Programmation et réglages avec ETHOS Lua.
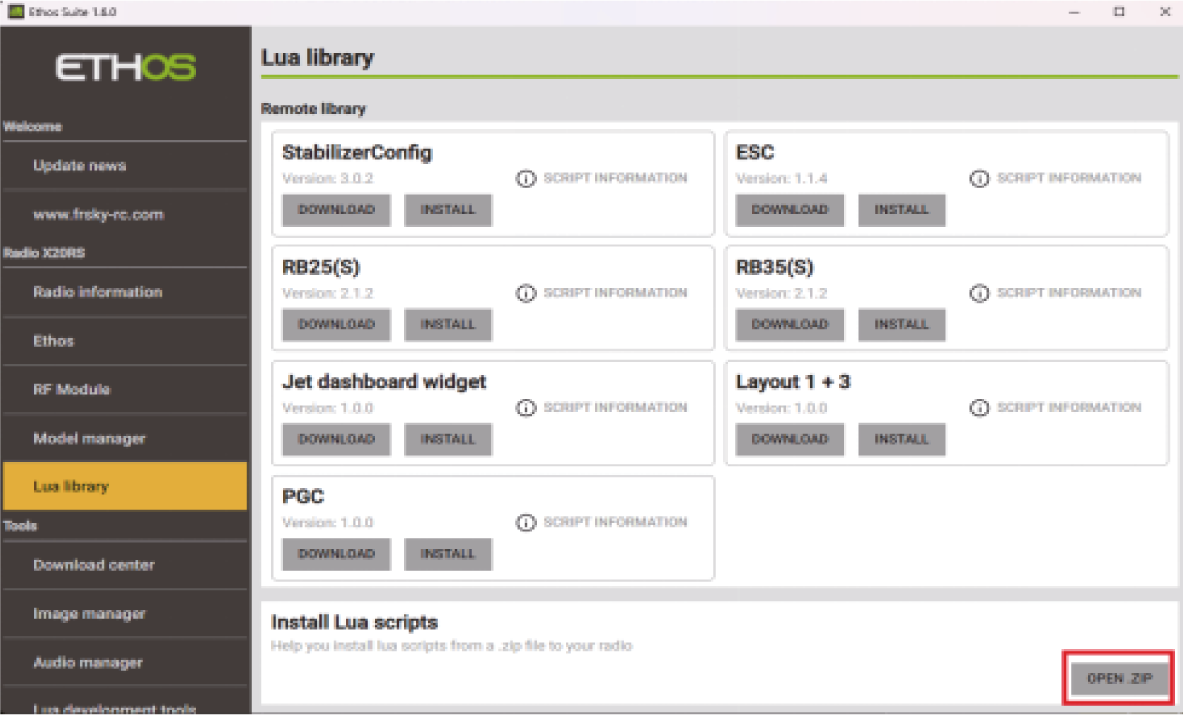
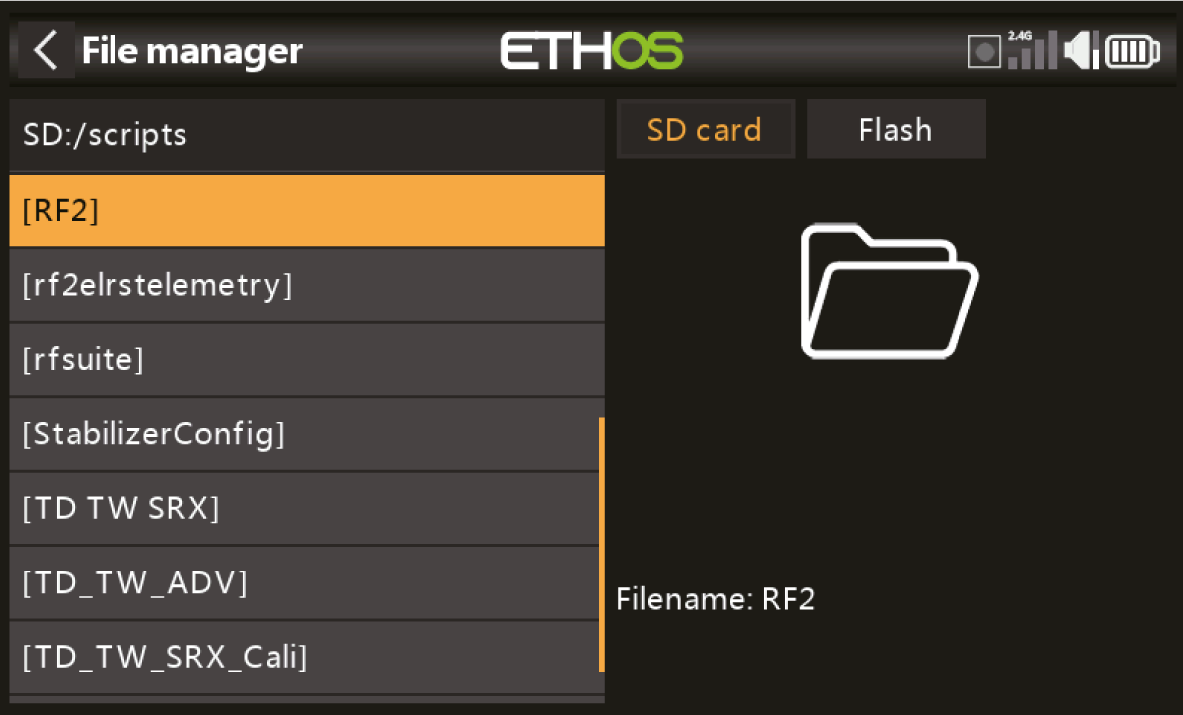
- Installez-la avec ETHOS Suite (Fig. 6), ou décompressez-la et copiez le dossier du script fourni (Fig. 7) dans le répertoire
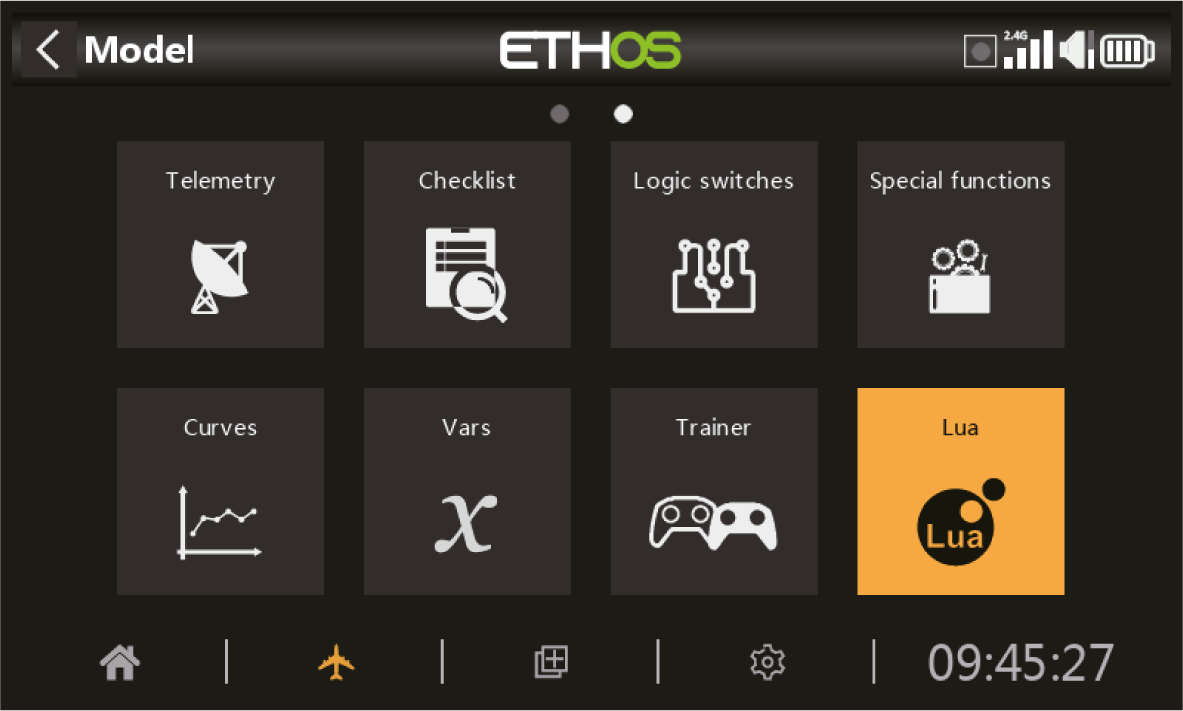
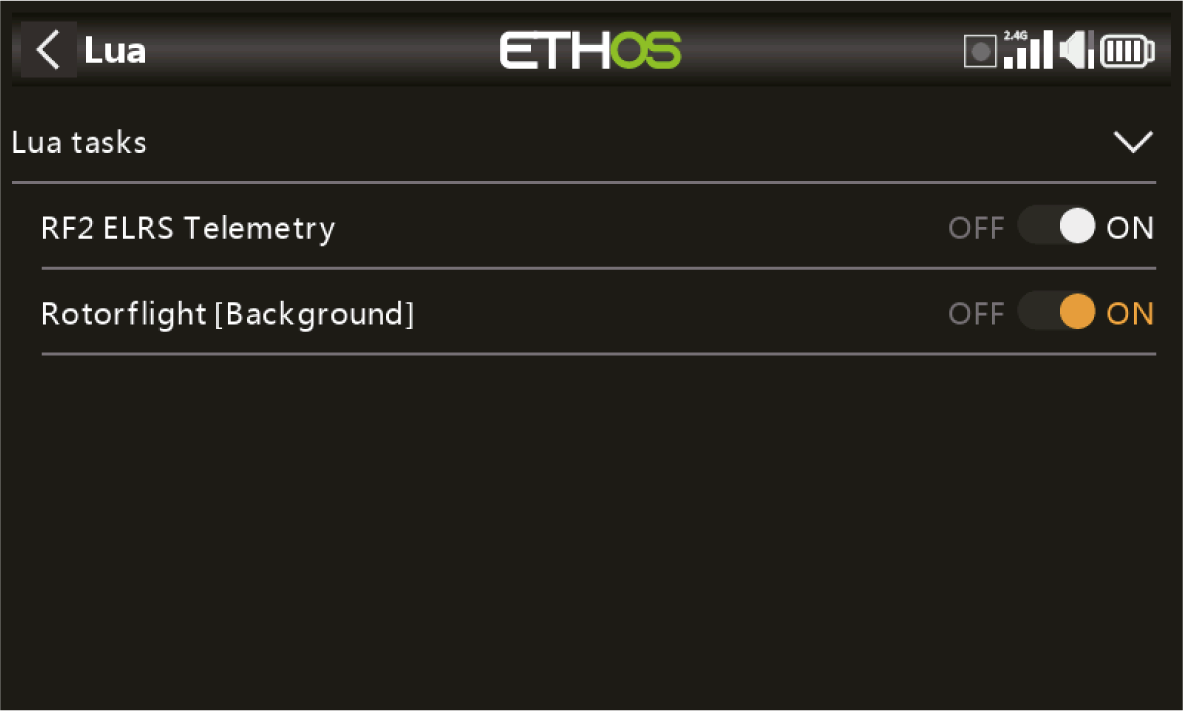
scriptsde l’émetteur, selon les instructions de la version. - Ouvrez le menu Lua Tasks d’ETHOS (Fig. 8) et activez les tâches installées (Fig. 9).
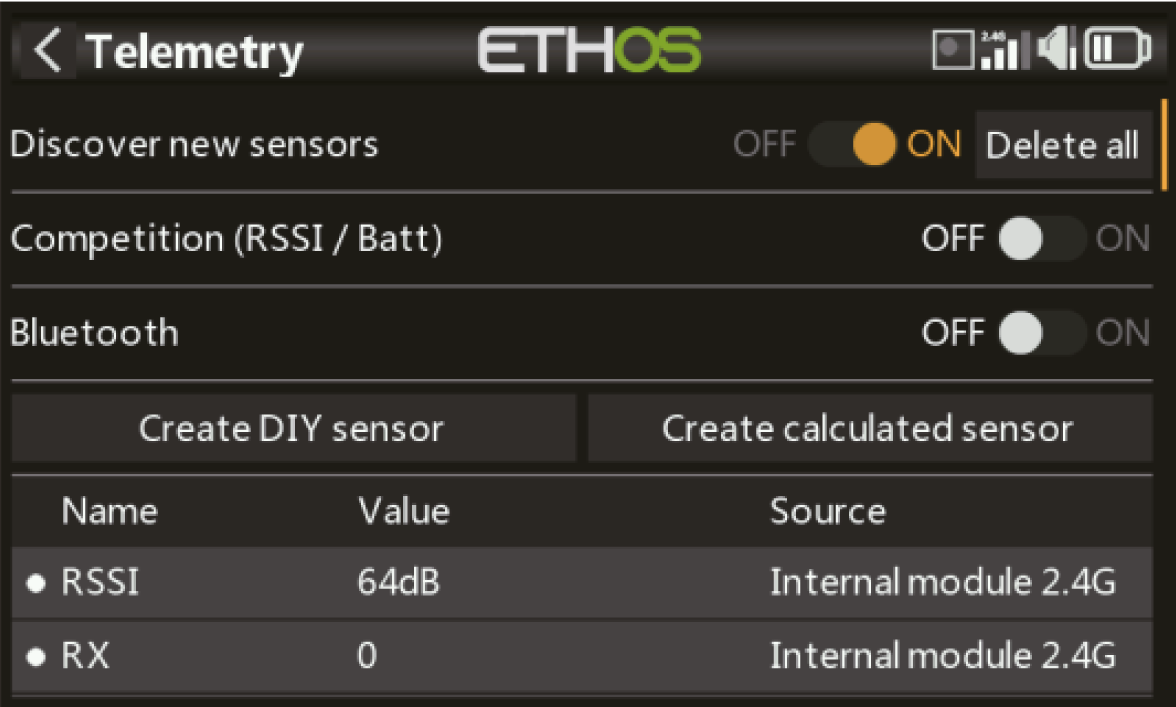
- Alimentez le récepteur/contrôleur et lancez la découverte des capteurs télémétriques. (Fig. 10)
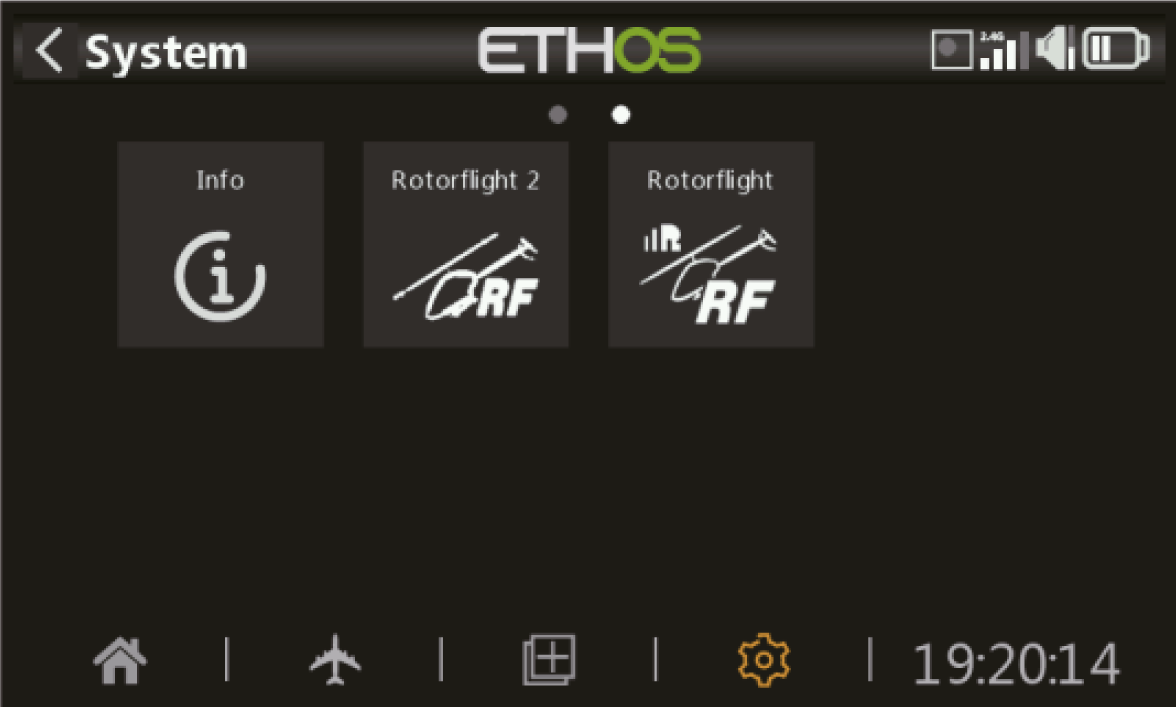
- Ouvrez System et lancez l’outil Rotorflight Lua. (Fig. 11) Vérifiez la communication avant de modifier les réglages.
Installation et mise à jour du micrologiciel du contrôleur de vol
Pour mettre à jour, modifier ou réinstaller le micrologiciel du contrôleur de vol, suivez les instructions détaillées de Rotorflight : https://www.rotorflight.org/docs/setup/flashing-the-firmware.
Installez la version de Rotorflight Configurator compatible avec le micrologiciel prévu. Cette procédure utilise Windows, mais convient aussi à Linux ou macOS.
Installation des pilotes : sous Windows, installez les pilotes STM USB VCP à partir des liens de la page Rotorflight Configurator.
En cas de difficulté de connexion au contrôleur de vol, téléchargez ImpulseRC Driver Fixer (Fig. 13). (https://impulserc.com/pages/downloads)
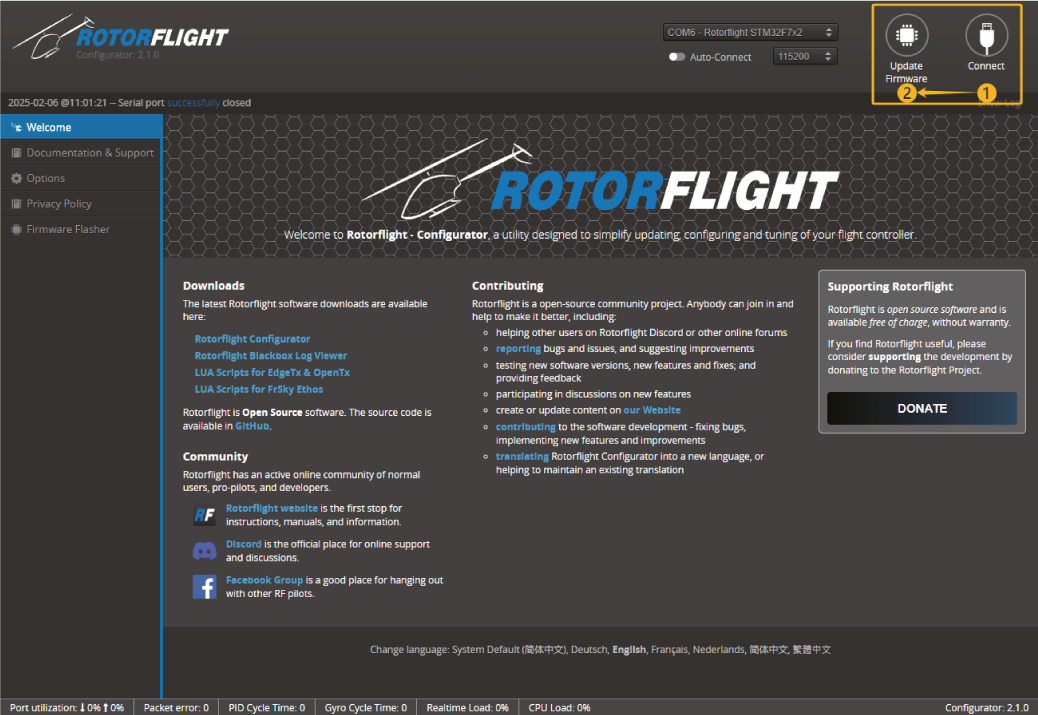
Installation du micrologiciel : connectez le contrôleur de vol à l’ordinateur avec un câble USB de données. Il est alors prêt pour l’installation de Rotorflight. Ouvrez Rotorflight Configurator (Fig. 12) et sélectionnez Update Firmware (Fig. 14).
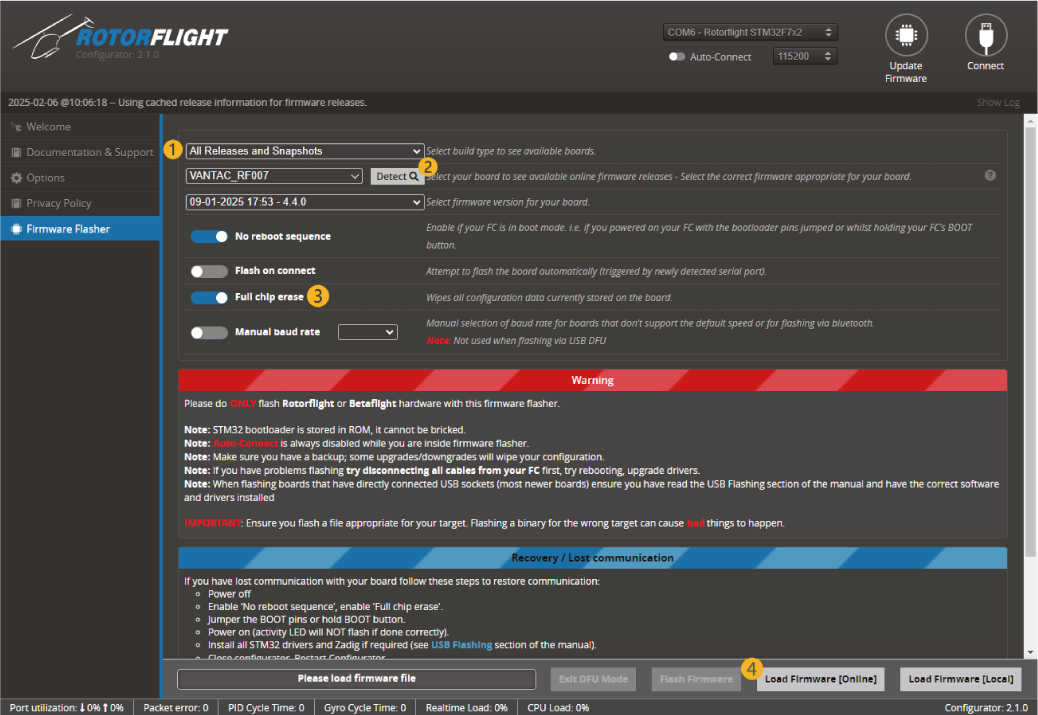
- Pour une utilisation normale, sélectionnez Releases. All releases and snapshots comprend aussi des versions de développement et de test susceptibles de contenir des erreurs.
- Utilisez Detect, puis vérifiez que la cible détectée correspond au matériel RF007. La documentation actuelle Rotorflight du RF007 indique VANTAC_RF007 ; vérifiez la cible requise pour la version choisie. Ne recopiez pas une autre cible donnée en exemple dans une capture d’écran.
- Sauvegardez la configuration actuelle, puis sélectionnez Full chip erase. Tous les anciens réglages seront effacés. Après l’installation, restaurez ou appliquez la configuration correcte de la carte selon les instructions de cette version de Rotorflight.
- Sélectionnez Load firmware [online]. (Fig. 15)
Si le téléchargement en ligne échoue, vérifiez d’abord la connexion Internet, la disponibilité de la version et la cible choisie. Le mode DFU traite les problèmes de chargeur de démarrage ou de connexion pendant l’installation : coupez l’alimentation, maintenez le bouton BOOT FC enfoncé et rebranchez le câble USB. Suivez les instructions de dépannage Rotorflight.
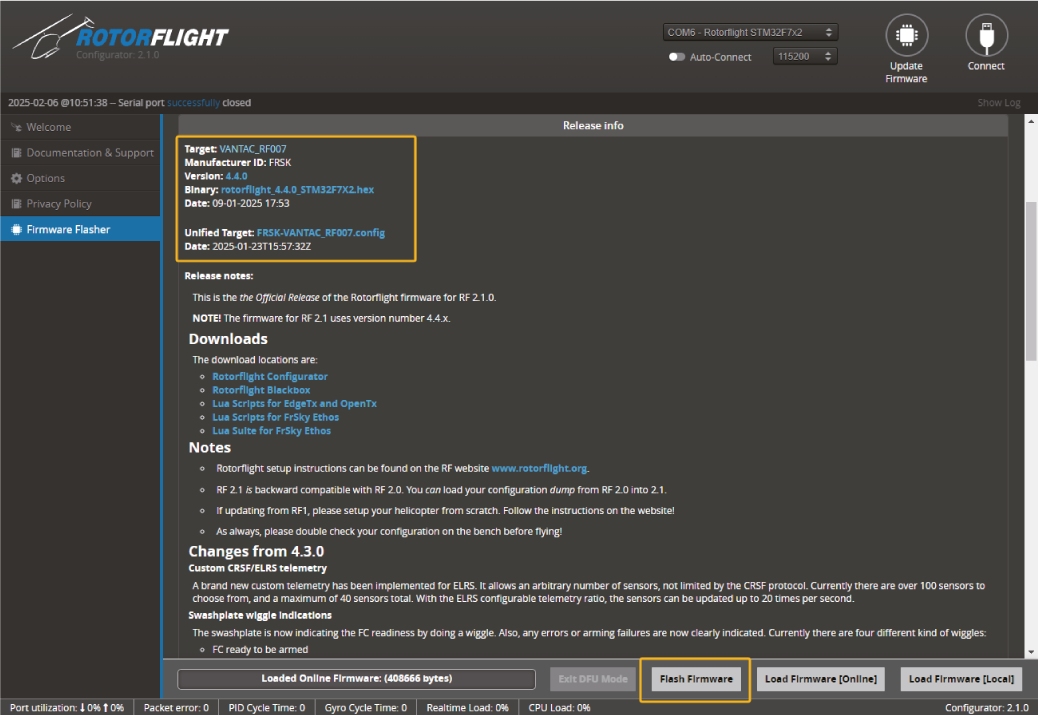
- Vérifiez et confirmez la carte cible.
- Sélectionnez Flash Firmware. (Fig. 16)
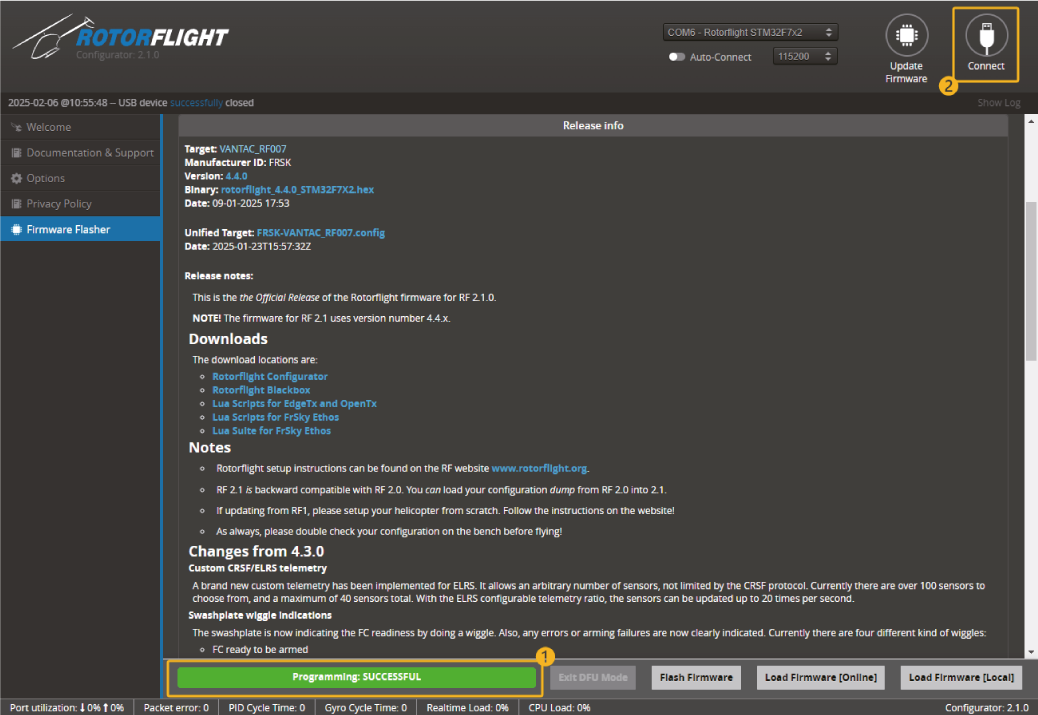
- Après la programmation, sélectionnez Connect (Fig. 17), restaurez la configuration appropriée et recommencez toutes les vérifications avant de rebrancher le moteur.
Captures d’écran de configuration
Ces illustrations d’origine montrent d’anciennes versions de Rotorflight et d’ETHOS. L’emplacement des menus peut varier. Choisissez la version et la cible adaptées à votre matériel ; ne recopiez pas la cible d’exemple d’une capture d’écran.
Annexe
Service et garantie
Pour le service, utilisez si possible l’emballage d’origine. Joignez une description datée de l’installation, de l’utilisation et du défaut, ainsi que votre adresse de retour complète et votre numéro de téléphone. Les sources tchèque et allemande indiquent 24 mois pour les produits fournis par KAVAN Europe s.r.o. ; vérifiez auprès du revendeur les conditions applicables à votre achat.
Les produits KAVAN Europe s.r.o. bénéficient d’une garantie conforme aux exigences légales en vigueur dans votre pays. Pour la faire valoir, contactez le revendeur auprès duquel vous avez acheté l’appareil. La garantie exclut les défauts causés par les accidents, une utilisation inappropriée, un branchement incorrect, une inversion de polarité, un entretien tardif, incorrect, absent ou réalisé par une personne non autorisée, l’utilisation d’accessoires autres que ceux d’origine KAVAN Europe s.r.o., des modifications ou réparations non effectuées par KAVAN Europe s.r.o. ou son service agréé, des dommages accidentels ou volontaires, l’usure normale, un fonctionnement hors spécifications ou l’emploi avec des appareils d’autres fabricants. Lisez les fiches d’information correspondantes dans la documentation du produit.
Recyclage (Union européenne)
Les équipements électriques portant le symbole de la poubelle barrée ne doivent pas être jetés avec les ordures ménagères. Ils doivent être remis à un centre spécialisé de collecte et de recyclage. Dans les pays de l’UE (Union européenne), les appareils électriques ne doivent pas suivre la filière des déchets ménagers ordinaires (DEEE – déchets d’équipements électriques et électroniques, directive 2012/19/UE). Vous pouvez déposer les appareils inutilisés au centre de collecte ou de recyclage le plus proche, où ils seront éliminés ou recyclés gratuitement et en sécurité. Vous contribuez ainsi à la protection de l’environnement.
Déclaration UE de conformité
FrSky Electronic Co., Ltd déclare que le Vantac RF007 respecte les exigences essentielles des directives de l’UE relatives à la compatibilité électromagnétique. Le texte intégral de la déclaration UE de conformité est disponible sur www.kavanrc.com/doc.