RadioLink R8FG - Manuel d’utilisation

Récepteur RadioLink R8FG
Introduction
Le RadioLink R8FG est un récepteur 8 voies à deux antennes fonctionnant en 2,4 GHz, doté d’un gyroscope de direction réglable, de sorties PWM/SBUS et de la télémétrie de puissance du signal, de tension du récepteur et de tension de la batterie de propulsion. Son gyroscope utilise un filtre logiciel et une régulation PID pour corriger les changements de direction indésirables. Il accepte les servos haute tension compatibles, dans les limites de tension de tous les composants raccordés.
Pour l’utilisation avec l’émetteur de poche fourni dans les ensembles RC8P, consultez le manuel RadioLink RC8P. Les captures ci-dessous montrent les menus du RC8X, comme dans le manuel d’origine du récepteur. Les noms de menus et les liens propres au RC8P sont indiqués séparément ; les fonctions disponibles dépendent du micrologiciel de l’émetteur et de la version du récepteur.
Consignes de sécurité
Ce produit n’est pas un jouet et ne convient pas aux enfants de moins de 14 ans. Tenez-le hors de portée des jeunes enfants. Une installation ou une utilisation incorrecte peut entraîner une perte de contrôle et des blessures. Lisez les notices de l’émetteur, du modèle, des servos, du variateur et des batteries avant utilisation. Neutralisez la propulsion pendant l’installation, l’appairage et les réglages ; éloignez les personnes et les objets des roues, hélices et mécanismes.
- Gardez le modèle bien en vue, loin des foules et des routes, et respectez les restrictions locales. Ne l’utilisez pas par mauvais temps ou lorsque la visibilité est insuffisante.
- Chargez les batteries, placez les trims sur 0 lors de la configuration initiale et vérifiez tous les servos et branchements avant chaque utilisation.
- Allumez d’abord l’émetteur, puis le récepteur/modèle. Après l’arrêt du moteur, éteignez le récepteur/modèle avant l’émetteur.
- Maintenez le récepteur immobile pendant l’autotest du gyroscope à la mise sous tension. Vérifiez le sens de direction, la correction gyroscopique, la portée et le fail-safe avant d’activer la propulsion.
- Protégez l’émetteur contre les entrées d’eau par les ouvertures de l’antenne ou des commandes. Une housse de protection ne rend pas des conditions météorologiques dangereuses acceptables. L’indice IPX4 du récepteur désigne une protection contre les projections d’eau, pas contre l’immersion, et ne rend pas l’ensemble du modèle étanche.
Caractéristiques techniques
| Paramètre | R8FG |
|---|---|
| Voies / système radio | 8 / 2,4 GHz FHSS |
| Dimensions (L×l×H) | 35×24×13,5 mm (1,38×0,94×0,53″) |
| Masse | 10,5 g (0,37 oz) |
| Longueur des antennes | 205 mm (8,07″) |
| Alimentation du récepteur | 3–12 V |
| Consommation du récepteur | 35 mA sous 5 V ; la consommation des servos s’ajoute |
| Sorties | PWM sur CH1–CH7 ; PWM ou SBUS sur CH8 |
| Résolution | FHSS V1 : 2048 ; FHSS V2 : 4096 |
| Période du signal des servos | 14 ms par défaut ; 4 ms / 3 ms avec du matériel compatible |
| Télémétrie | RSSI, tension d’alimentation du récepteur, tension externe de la batterie de propulsion |
| Mesure de tension externe | Batteries 2–8S, maximum 33,6 V ; entrée de mesure uniquement |
| Gyroscope | Gyroscope de direction intégré à gain réglable |
| Protection | IPX4, résistant aux projections d’eau |
| Portée au sol* | Jusqu’à 600 m (1968,5 ft), mesurée sans obstacle ni interférence |
* La portée réelle dépend de l’installation et de l’environnement. La période du signal des servos ne constitue pas un temps de réponse garanti pour l’ensemble du système.
Compatibilité des émetteurs
Le manuel d’origine cite les RC8X, RC6GS V3, RC4GS V3, RC6GS V2, RC4GS V2, le RC6GS avec interrupteur à trois positions, les RC4GS fabriqués après le 2018-01-01 (marquage P.D AFTER 180101) et les T8FB/T8S en versions BT ou OTG. Le catalogue KAVAN actuel ajoute les RC8P, T16D et T12D dans les versions prises en charge. Avant l’appairage, vérifiez la liste des récepteurs, le micrologiciel et le protocole de l’émetteur. La compatibilité ne signifie pas que chaque émetteur donne accès aux huit voies ou à toutes les fonctions de télémétrie et de gyroscope.
Partie principale
Installation et raccordements
- Débranchez la batterie de propulsion et neutralisez la propulsion. Fixez solidement le récepteur avec une protection antivibratoire en mousse ou en caoutchouc adaptée aux modèles RC. Évitez les fortes vibrations et les températures élevées.
- Gardez les antennes droites et leurs extrémités actives à 90° l’une de l’autre. Maintenez une distance d’au moins 12,7 mm (0,5″) du métal et de la fibre de carbone ; ne les pliez pas fortement. Sur les grands modèles comportant des éléments conducteurs, placez les antennes sur des côtés opposés. Éloignez-les du moteur, du variateur et des autres sources d’interférences. (Fig. 2)
- Branchez le servo de direction sur CH1, le signal des gaz/du variateur sur CH2 et les accessoires selon le tableau ci-dessous. Respectez les repères de signal, de positif et de négatif du récepteur. (Fig. 1)
- Alimentez le récepteur par les broches d’alimentation normales des voies, depuis un BEC, un régulateur ou une batterie de réception adaptés. Respectez la plage 3–12 V et les limites de chaque servo et accessoire raccordé. Protégez le récepteur contre la poussière et l’humidité ; le fabricant recommande un sac plastique bien fermé si une protection supplémentaire est nécessaire. Cela n’autorise pas l’immersion.
| Raccordement | Fonction |
|---|---|
| CH1 | Direction, PWM |
| CH2 | Gaz, PWM |
| CH3–CH7 | Sorties auxiliaires PWM |
| CH8 / SBUS | PWM auxiliaire ou SBUS, selon le mode de sortie |
| TELEMETRY (+/−) | Mesure externe de la tension de la batterie de propulsion uniquement |


N’utilisez jamais le port TELEMETRY pour alimenter le récepteur. Sa tension maximale de mesure de 33,6 V est distincte de la plage d’alimentation 3–12 V du récepteur. Le fabricant indique une protection contre l’inversion de polarité sur les huit connecteurs de voies ; vérifiez néanmoins tout le câblage. N’inversez pas la polarité du connecteur JST de télémétrie : cela fausse les mesures et cette entrée ne doit pas être considérée comme une alimentation protégée.
Choix du protocole du récepteur
- Identifiez la version du récepteur et sa date de fabrication.
- Sur RC8X, ouvrez Basic Menu → Receiver setting. Sélectionnez le bon protocole et vérifiez la compatibilité avec Receivers List. Sur RC8P, utilisez RF SETTING → PROTOCOL ; voir RF SETTING.
- Sélectionnez si nécessaire l’identifiant secondaire avant l’appairage, puis appairez le récepteur.
| Version du récepteur | Protocoles pris en charge |
|---|---|
| V1.0 ; fabrication avant le 2023-02-06 | FHSS V1 uniquement, résolution 2048 |
| V2.0 et suivantes ; fabrication à partir du 2023-02-06 | FHSS V1 et FHSS V2, résolution jusqu’à 4096 |
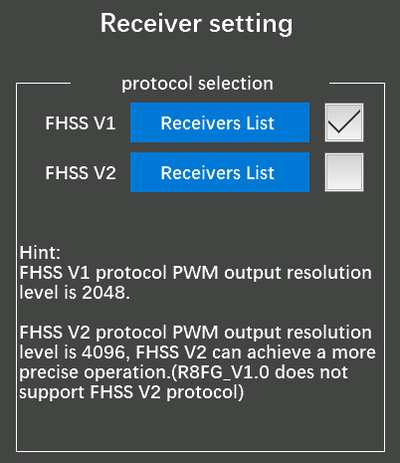
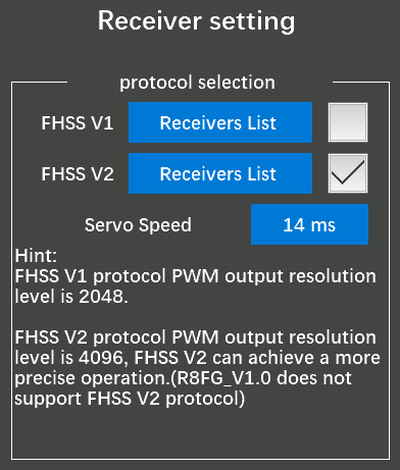
Le tableau de compatibilité du RC8P exige un R8FG V2.1 ou ultérieur pour FHSS V2. Respectez cette exigence propre au RC8P ; la prise en charge du protocole par la V2.0, mentionnée dans l’ancien manuel du récepteur, ne confirme pas toutes les fonctions RC8P sur du matériel V2.0.
Réglage de la période du signal des servos
Le réglage Servo Speed modifie la période du signal de sortie, pas la vitesse mécanique du servo. Sur RC8X, il exige le micrologiciel V1.1.5 ou ultérieur et FHSS V2.
- Conservez 14 ms pour les servos analogiques ou lorsque leur compatibilité est inconnue.
- Ne sélectionnez 4 ms ou 3 ms que si tous les servos concernés acceptent cette période et si le récepteur est un R8FG V2.1, ou porte une date de fabrication du 2023-04-26 ou ultérieure. La seule mention « servo numérique » ne garantit pas la compatibilité.
- Observez la LED verte du récepteur : deux clignotements confirment le changement. Sans clignotement, le changement n’a pas été accepté ou n’est pas pris en charge. Les anciens récepteurs restent à 14 ms, même si une période plus courte est sélectionnée.
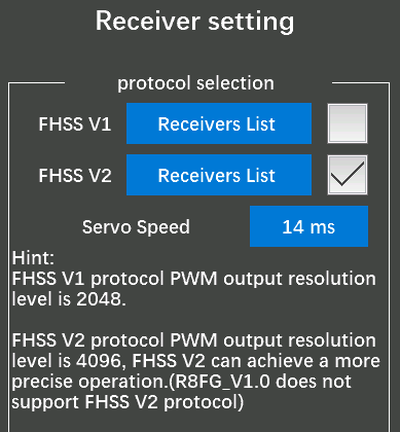
Sur RC8P, utilisez le réglage de période du récepteur dans RF SETTING. CH SPEED est une autre fonction, qui ralentit le mouvement commandé.
Une période de signal trop courte et inadaptée peut surchauffer ou endommager un servo. Conservez 14 ms tant que la compatibilité du récepteur et des servos avec la période choisie n’est pas confirmée. Un ancien récepteur peut toujours commander des servos numériques qui acceptent son signal de 14 ms.
Appairage du récepteur
Chaque récepteur possède un identifiant individuel. Appairez un récepteur neuf avant utilisation ; l’appairage est mémorisé et ne doit pas être répété après une simple extinction et remise sous tension.
- Sélectionnez le bon protocole et, si utilisé, l’identifiant secondaire. Gardez la propulsion neutralisée et placez l’émetteur et le récepteur à environ 60 cm l’un de l’autre.
- Allumez l’émetteur, puis le récepteur. La LED d’un récepteur non appairé clignote lentement.
- Maintenez le bouton noir ID SET du récepteur pendant plus de 1 s, puis relâchez-le. La LED clignote rapidement pendant l’appairage.
- Une LED allumée en continu et l’indicateur de signal de l’émetteur confirment l’appairage. Si la LED continue à clignoter lentement, recommencez et vérifiez le protocole.
- Vérifiez le sens des commandes, les débattements, la télémétrie et le fail-safe avant d’activer la propulsion.
Une distance trop courte peut saturer le récepteur et empêcher l’appairage ou provoquer une perte de signal, notamment à moins d’environ 60 cm. Éloignez l’émetteur et le récepteur. Une LED clignotant lentement indique un appairage non réussi ou une perte de signal.
Choix du mode de sortie
| Mode | Couleur de la LED allumée en continu | CH1–CH7 | CH8 |
|---|---|---|---|
| PWM | Vert | PWM | PWM |
| PWM + gyroscope | Rouge | PWM | PWM |
| PWM + SBUS | Bleu | PWM | SBUS |
| PWM + SBUS + gyroscope | Rouge et bleu simultanément, donnant du violet | PWM | SBUS |
- Appuyez brièvement une fois sur ID SET pour activer/désactiver SBUS sur CH8.
- Appuyez brièvement trois fois en 2 s, avec moins de 1 s entre les pressions, sur ID SET pour activer/désactiver le gyroscope. La LED rouge confirme la commande du gyroscope par trois clignotements.
- Appuyez brièvement deux fois en 2 s sur ID SET pour inverser le sens de correction gyroscopique. La LED rouge clignote deux fois.
Branchez les servos PWM ordinaires uniquement sur des sorties PWM. Lorsque SBUS est activé, CH8 exige un équipement compatible SBUS ; CH1–CH7 restent en PWM.
Réglage du gyroscope de direction
Le gyroscope est désactivé par défaut. Maintenez le récepteur immobile pendant son autotest à la mise sous tension.
- Avec la propulsion neutralisée, vérifiez d’abord le fonctionnement normal de la direction, puis activez le gyroscope si nécessaire.
- Tournez physiquement l’avant du modèle vers la droite : le gyroscope doit orienter les roues vers la gauche. Tournez l’avant vers la gauche : les roues doivent s’orienter vers la droite.
- Si la correction est inversée, appuyez brièvement deux fois sur ID SET en 2 s et répétez le test. Le sens de correction gyroscopique est indépendant de l’inversion normale du servo de direction.
- Commencez avec un gain faible, puis ajustez-le progressivement. Une correction lorsque le modèle bouge est normale. Si le servo oscille alors que le modèle est immobile, vérifiez qu’il est raccordé à une sortie PWM et réduisez le gain. Utilisez CH1 pour le servo de direction.
Sur RC8X, la configuration d’origine affecte le gain du gyroscope à CH8, commandé par DL1/PS3. Tournez la commande affectée dans le sens horaire pour augmenter le gain et dans le sens antihoraire pour le réduire. Une fenêtre jaune affiche la valeur de la voie : plus elle approche de +100, plus le gain est élevé ; 0 signifie aucune correction gyroscopique. L’affectation de la commande peut être modifiée dans l’émetteur.
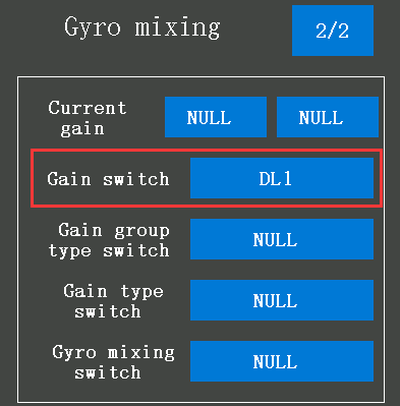
Sur RC8P, utilisez GYRO : SOURCE choisit la commande et RATE règle 0–100 %. Cette fonction dédiée exige FHSS V2 et un matériel gyroscopique compatible, notamment un R8FG V2.1 ou une date de fabrication du 2023-04-26 ou ultérieure. Pour les anciens récepteurs FHSS V1, suivez la procédure CH8 du manuel RC8P sans supposer que l’affectation du RC8X s’applique telle quelle.
Une correction gyroscopique inversée peut rendre le modèle incontrôlable. Vérifiez son sens après l’installation et après toute modification de l’inversion de direction, du mode de sortie ou des réglages du gyroscope. Le gain ne doit pas provoquer d’oscillations persistantes de la direction.
Configuration de la télémétrie
La tension du récepteur et la puissance du signal sont disponibles après appairage avec un émetteur compatible. La tension externe de la batterie de propulsion nécessite en plus le câble de mesure. Les RC8X, RC6GS V3/V2 et RC4GS V3/V2 prennent en charge la télémétrie avec leur micrologiciel standard. Les anciens émetteurs compatibles nécessitent les micrologiciels suivants du fabricant :
| Émetteur | Micrologiciel cité dans le manuel R8FG |
|---|---|
| RC6GS avec interrupteur à trois positions | RC6GS_RadioLink_bin_1d15_V_6_1_2 ; téléchargements RC6GS |
| RC4GS fabriqués après le 2018-01-01 | RC4GS_RX_RadioLink_bin_2f50_V_6_0_1 ; téléchargements RC4GS |
Utilisez le micrologiciel destiné à la version exacte de l’émetteur et suivez sa procédure de mise à jour. Les réglages de télémétrie du RC8P sont décrits dans ALARM : RX VOLT, EXT VOLT et RSSI.
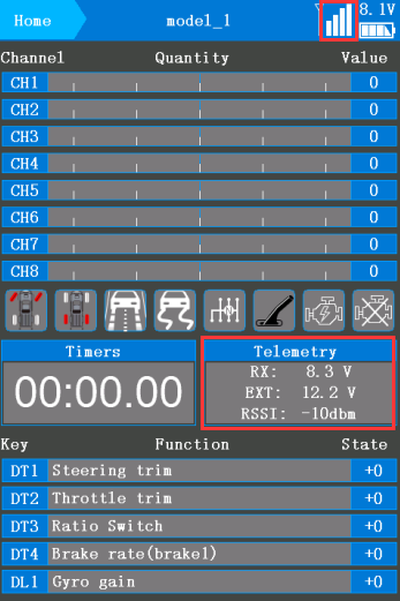
Puissance du signal et alarme RSSI
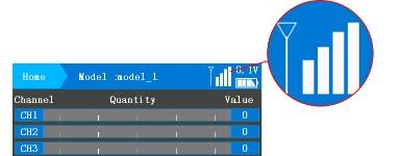
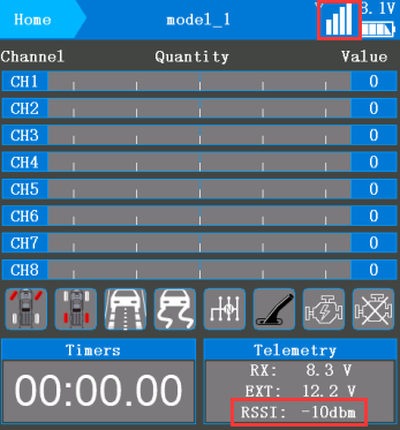
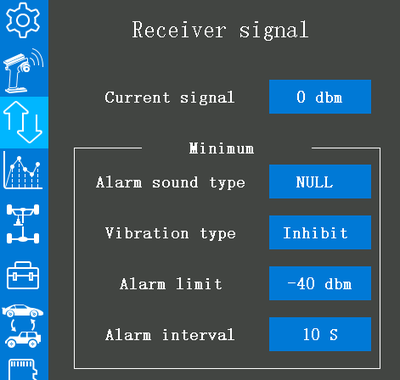
Sur RC8X, ouvrez Telemetry setting → Receiver signal pour régler le seuil d’alerte, le son et les autres options. RadioLink affiche le RSSI de −99 à 0 dBm ; une valeur plus proche de 0 indique une meilleure réception. Par exemple, −90 dBm est plus faible que −75 dBm.
À environ 60 cm entre l’émetteur et le récepteur, le fabricant considère −30 à 0 dBm comme normal. Si la liaison se coupe à très courte distance, augmentez l’écartement. Vérifiez la puissance du signal et le fonctionnement de l’alarme en augmentant la distance lors d’un essai de portée contrôlé ; une bonne mesure sur l’établi ne garantit pas la portée en utilisation.
Tension externe de la batterie et alarme
- Débranchez la batterie de propulsion. Utilisez un câble de mesure adapté aux connecteurs de la batterie et du variateur. Raccordez son extrémité mâle au variateur et son extrémité femelle au raccordement de la batterie, en vérifiant la polarité réelle des connecteurs.
- Branchez la fiche JST de mesure sur le port TELEMETRY (+/−) du récepteur en respectant la polarité. Aucun module de télémétrie supplémentaire n’est nécessaire. Surveillez uniquement des batteries 2–8S, jusqu’à 33,6 V. (Fig. 11)
- Mettez le système sous tension en sécurité et vérifiez que la tension externe affichée est plausible. La tension du récepteur et celle de la batterie de propulsion sont deux mesures distinctes.
- Sur RC8X, ouvrez Telemetry setting → Engine battery voltage pour régler la tension d’alarme, le son et les autres options. Sur RC8P, utilisez ALARM → EXT VOLT.

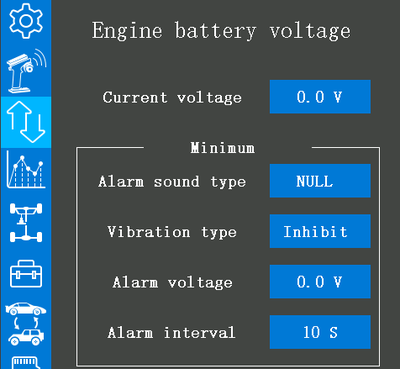
L’exemple du fabricant utilise 3,7 V par élément × 3S = 11,1 V comme seuil d’alerte pour une batterie lithium 3S. Choisissez un seuil adapté à la batterie, à la charge et aux instructions de son fabricant. Il s’agit d’une alerte de télémétrie, pas d’une coupure basse tension du variateur.
Utilisation de l’identifiant secondaire
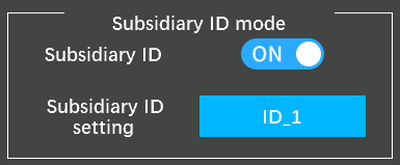
Lorsque l’identifiant secondaire est désactivé, plusieurs récepteurs appairés et sous tension peuvent répondre simultanément. Lorsqu’il est activé, 16 identifiants (0–15) permettent de sélectionner un récepteur tandis que les autres restent en attente. Par exemple, faites monter une voiture sur un camion, puis sélectionnez l’identifiant du camion pour la transporter.
- Sur RC8X, passez Subsidiary ID mode de OFF à ON.
- Choisissez l’identifiant souhaité avant l’appairage, puis appairez et configurez chaque récepteur avec son identifiant prévu.
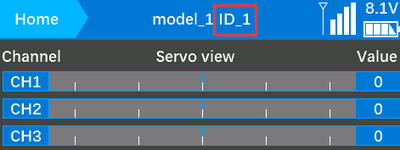
- Vérifiez l’identifiant sélectionné sur l’écran principal, par exemple ID_1. Utilisez les commandes − / + de l’écran pour le modifier ; Reset rétablit ID_0.
- Vérifiez que seul le modèle voulu répond. Le mode d’attente ne coupe pas physiquement l’alimentation ; éteignez les modèles avant de les manipuler.
Pour le RC8P, suivez Sub ID dans le manuel de l’émetteur.
Fail-safe et vérifications avant utilisation
- Immobilisez le modèle et neutralisez sa propulsion. Sélectionnez la bonne mémoire de modèle et le bon identifiant secondaire. Vérifiez l’état des batteries, les raccordements, le sens et la course de la direction/des gaz, le mode de sortie et la correction gyroscopique.
- Réglez le fail-safe selon les instructions de l’émetteur. Pour le RC8P, voir FAIL SAFE. Ses manuels indiquent des valeurs par défaut de 0 pour CH1 direction et CH2 gaz, tout en décrivant le maintien de la dernière position de direction et l’arrêt de la propulsion.
- Avec la propulsion neutralisée en sécurité, simulez une perte de signal et observez les sorties réelles de direction, de gaz et des auxiliaires. Vérifiez un comportement sûr à la perte comme au rétablissement du signal. Ne supposez pas que 0 garantit le neutre ou l’absence d’impulsions, notamment avec des équipements SBUS.
- Effectuez le contrôle de portée prescrit par le fabricant de l’émetteur et vérifiez les alertes de télémétrie. N’activez la propulsion qu’après réussite de toutes les vérifications. Arrêtez immédiatement si la commande ou la qualité du signal se dégrade.
Annexe
Dépannage
| Symptôme | Vérification / action |
|---|---|
| LED clignotant lentement ou échec d’appairage | Alimentation et polarité ; protocole et version du récepteur ; Sub ID sélectionné ; recommencer l’appairage. Éloigner l’émetteur s’il est trop proche. |
| RSSI faible ou commande intermittente | État, orientation et dégagement des antennes ; câbles moteur/variateur proches ; alimentation et interférences. Cesser l’utilisation jusqu’à résolution. |
| Direction oscillant à l’arrêt | Servo raccordé à une sortie PWM ; gain gyroscopique trop élevé ; fixation et vibrations. |
| Correction gyroscopique dans le mauvais sens | Inverser la correction et répéter le test en tournant physiquement le modèle, propulsion neutralisée. |
| Réglage 3/4 ms non accepté | Version/date du récepteur, micrologiciel RC8X et FHSS V2 ; deux clignotements verts. Conserver 14 ms si le réglage n’est pas pris en charge. |
| Tension externe absente ou incorrecte | Câble de mesure séparé, polarité JST et raccordement TELEMETRY ; tension de batterie dans les limites. |
| Mauvais modèle ou plusieurs modèles répondent | Mémoire de modèle sélectionnée, identifiant secondaire activé/désactivé, attribution des identifiants et appairage de chaque récepteur. |
Entretien et stockage
Débranchez la batterie de propulsion après utilisation. Vérifiez le récepteur, l’isolant des antennes, les fiches et les câbles ; remplacez les composants endommagés avant utilisation. Gardez le récepteur propre et sec, évitez les solvants et la chaleur excessive et stockez-le au sec. N’utilisez pas d’électronique mouillée ou endommagée. IPX4 n’autorise pas l’immersion.
Assistance et documentation
Pour l’assistance et les conditions de garantie applicables, contactez le revendeur ou KAVAN. L’assistance technique RadioLink est joignable à after_service@radiolink.com.cn. Le manuel R8FG et le site du fabricant proposent documentation, micrologiciels et tutoriels supplémentaires. Indiquez la version du récepteur, sa date de fabrication, l’émetteur et son micrologiciel lors de votre demande.