KAVAN Smart PRO GPS2 Logger - Notice d’utilisation
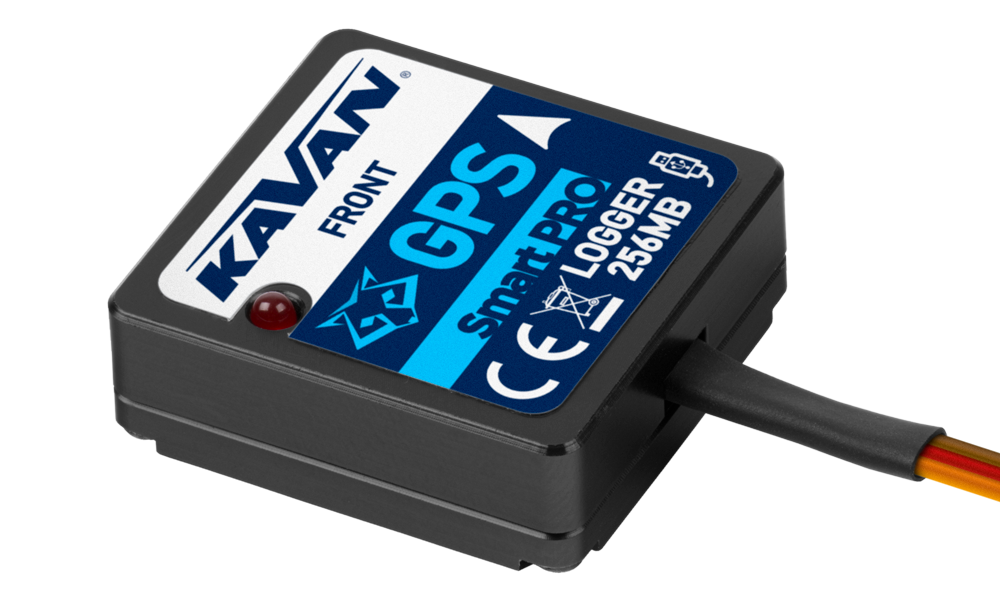
KAVAN Smart PRO GPS2 Logger
Introduction
Le KAVAN Smart PRO GPS2 Logger est un appareil télémétrique permettant une détermination et une transmission rapides et précises de la position en temps réel. Il utilise plusieurs systèmes de navigation par satellite pour obtenir une précision et une résolution maximales. Sa grande mémoire Flash intégrée permet d’enregistrer toutes les données. Celles-ci peuvent être téléchargées et analysées sur ordinateur à l’aide du logiciel gratuit MAV Manager.
Caractéristiques
- Dimensions réduites, grande précision de mesure
- Grande mémoire industrielle pour l’enregistrement des données
- Jeu de puces GPS de dernière génération prenant en charge plusieurs systèmes satellitaires
- Magnétomètre et compas à 3 axes pour la navigation externe
- Supercondensateur de secours pour une réacquisition rapide de la position après une coupure d’alimentation
- Mesure et enregistrement de la tension
- Détection automatique de la télémétrie : KAVAN/FrSky FPort, Duplex EX, HoTT, MSB, S.Bus2, P²Bus.
- Détection automatique du fuseau horaire.
- Configuration depuis l’émetteur ou MAV Manager
- Mises à jour du firmware.
Caractéristiques techniques
| Paramètre | Caractéristiques techniques |
|---|---|
| Dimensions | 28×30×9 mm |
| Masse | 14 g |
| Mémoire | 256 MB |
| Systèmes de positionnement pris en charge | GPS, GALILEO, GLONASS |
| Durée d’enregistrement à 5 échantillons/s | 66 heures |
| Fréquence d’échantillonnage | 10 Hz, 5 Hz, 2 Hz, 1 Hz |
| Endurance de la mémoire Flash | 100 000 cycles d’effacement |
| Courant de fonctionnement | 50 mA |
| Température de fonctionnement | −20–85 °C |
| Tension d’alimentation | 3,5–8,4 V |
| Télémétrie | KAVAN/FrSky FPort, Duplex EX, Multiplex MSB, Graupner HoTT, Futaba S.Bus2, PowerBox P²Bus |
| LED d’état | Oui |
| Sensibilité du récepteur GNSS | −167 dBm |
| Accélération maximale du GNSS | 4 g |
Télémétrie disponible
Les possibilités télémétriques dépendent du système de radiocommande utilisé. Toutes les données sont automatiquement enregistrées dans la mémoire Flash interne.
| Paramètre | Description |
|---|---|
| Horodatage | Heure GPS précise actuelle. |
| Latitude | Coordonnée nord/sud. |
| Longitude | Coordonnée est/ouest. |
| État | Indication d’activité (1 = position acquise) ou d’un état de défaut. |
| Satellites | Nombre de satellites détectés. |
| Altitude absolue | Altitude au-dessus du niveau moyen de la mer. |
| Distance | Distance par rapport à la position d’origine. |
| Vitesse | Vitesse 2D/3D par rapport au sol. Le type de mesure de vitesse se sélectionne dans la configuration. |
| Altitude relative | Altitude par rapport à la position d’origine. |
| Cap | Direction du vol, de 0–359° : 0° = nord, 90° = est, 180° = sud, 270° = ouest. À vitesse nulle, le cap du compas est utilisé. |
| Azimut | Position du modèle par rapport à la position d’origine, de 0–359° : 0° = nord, 90° = est, 180° = sud, 270° = ouest. |
| Température | Température interne. |
| Magnétomètre X/Y/Z | Valeurs du magnétomètre à 3 axes, utilisables pour d’autres calculs. |
| Tension | Tension du récepteur (enregistrement uniquement). |
| Parcours | Distance parcourue pendant le vol (enregistrement uniquement). |
Partie principale
Installation

Branchez le Smart PRO GPS2 Logger sur le port télémétrique du récepteur. Placez-le sur le dessus de l’avion pour que son antenne patch interne ne soit masquée dans aucune direction. Les matériaux faisant écran, tels que le métal, le carbone ou tout matériau conducteur, peuvent dégrader la détermination de position. Placez les antennes 2,4 GHz à au moins 20 cm du GPS Logger. Évitez toute contrainte mécanique sur le capteur et tout contact étroit avec des composants dégageant de la chaleur, tels que le moteur ou le contrôleur. Fixez-le avec un ruban adhésif double face souple ou une bande autoagrippante.
Pour assurer le bon fonctionnement du magnétomètre intégré, placez l’appareil à au moins 20 cm des objets aimantés et des câbles d’alimentation des servos ou moteurs. Respectez aussi son orientation par rapport au sens de vol, comme indiqué sur (Fig. 1), en observant la flèche sur l’appareil.
Allumez le récepteur avec le GPS Logger branché. La LED rouge clignote une fois pour confirmer l’initialisation correcte. Après quelques secondes, ou quelques minutes si l’appareil est resté hors tension pendant un jour ou plus, il signale « 3D position fix », c’est-à-dire l’acquisition de la position en trois dimensions. L’enregistrement peut alors commencer selon la condition définie dans la configuration. Il est signalé par le clignotement de la LED à la fréquence d’échantillonnage.
Chaque démarrage de l’enregistrement crée un nouveau fichier dans la mémoire Flash interne. Son nom correspond à la date et à l’heure actuelles, au format suivant :
« GYYYYMMDD HHhNN.log », où YYYY = année, MM = mois, DD = jour, HH = heure et NN = minute. Exemple : G20210605 20h47.log
Il n’est pas nécessaire d’effacer manuellement les anciens journaux. Lorsque l’espace libre devient insuffisant, les fichiers les plus anciens sont automatiquement supprimés. Le système de fichiers interne résiste aux coupures d’alimentation ; l’accu peut donc être débranché à tout moment.
Télémétrie et réglages
L’appareil se configure avec la JETIBOX, la HoTT SMART-BOX ou le menu correspondant de l’émetteur. Le menu JETIBOX comprend trois sections :
- Valeurs actuelles – affiche les dernières valeurs télémétriques (altitude, distance, position et température), ainsi que leurs minima et maxima.
- Reset Min/Max – Appuyez simultanément sur ⮜ + ⮞ pour réinitialiser tous les minima et maxima.
- Réglages – Réglages de base du capteur
- Langue – Permet de choisir la langue d’affichage de la JETIBOX.
- Fuseau horaire – appuyez sur ⮜ + ⮞ pour passer de la détection automatique au réglage manuel. En mode « Auto », le fuseau détecté apparaît lorsque le capteur a acquis sa position. Si la détection est incorrecte, sélectionnez « Manual » et réglez le fuseau avec ⮜ ou ⮞. Par exemple, l’Europe centrale utilise GMT+1 et l’heure de l’Est des États-Unis GMT−5.
- Heure d’été – choisissez Oui pour utiliser l’heure d’été. La fonction ajoute ou retranche une heure selon votre position actuelle.
- Mesure de vitesse – choisissez « 2D » pour mesurer uniquement la vitesse au sol, par exemple en marchant, en bateau ou en voiture. Pour un modèle volant, utilisez « 3D » afin d’inclure la composante verticale. Ce paramètre agit sur les mesures de vitesse, de distance et de parcours total.
- Profil GPS – choisissez le profil selon l’utilisation prévue. Ce paramètre influence la précision et la vitesse de réponse de la détermination de position.
- Vol 1G – appareils ne changeant pas rapidement de direction, tels que grandes maquettes, planeurs ou drones de prise de vues.
- Vol 2G – appareils plus rapides effectuant des manœuvres de base, tels que modèles d’entraînement ou en EPP.
- Vol 4G – appareils rapides capables de voltige, tels que modèles de voltige 3D, F3A ou jets. Option par défaut.
- Marche/2D – déplacement lent au sol.
- Voiture/2D – mode adapté aux voitures.
- Période d’enregistrement – choisissez la fréquence d’enregistrement souhaitée. La valeur maximale de 10 Hz stocke les données 10 fois par seconde pour saisir tous les détails du vol. Une fréquence plus élevée augmente toutefois plus rapidement la taille des fichiers.
- Enregistrement – définissez la condition de démarrage de l’enregistrement :
- Auto/Fix – l’enregistrement commence automatiquement après l’acquisition de la position (fix 3D).
- Auto/10kmh – l’enregistrement commence automatiquement après l’acquisition d’un fix 3D lorsque la vitesse dépasse 10 km/h.
- Start/Stop – l’enregistrement commence après l’acquisition d’un fix 3D lorsque la vitesse dépasse 10 km/h. Il s’arrête après 10 s à moins de 5 km/h.
- Position d’origine – en mode « Automatic », la position d’origine est définie après chaque mise sous tension au point de la première acquisition de position. L’altitude relative, la distance et l’azimut sont calculés par rapport à ce point. Le mode « Manual » conserve la dernière position d’origine connue, qui ne peut être modifiée que manuellement.
- Définir la position d’origine – appuyez sur ⮜ + ⮞ pour utiliser les coordonnées GPS actuelles comme point de référence. La position d’origine peut aussi être actualisée avec ⮜ + ⮞ sur l’écran télémétrique principal de la JETIBOX, indépendamment du réglage Auto/Manual.
- Nombre minimal de satellites – réglez le nombre minimal de satellites détectés avant la confirmation du fix 3D.
- HDOP initial – réglez la dilution horizontale de précision requise avant la confirmation du fix 3D. Le HDOP indique la confiance que l’on peut accorder à la mesure de position ; une valeur plus faible est préférable. Il est sans dimension : une valeur de 2,0 ne correspond pas à une limite d’erreur de 2 m. Des valeurs plus faibles indiquent une meilleure géométrie des satellites.
- Service – Affiche la version de l’appareil et permet de rétablir la configuration d’usine.
- Mémoire/Libre – affiche l’espace disponible dans la mémoire Flash interne.
- Formater – en cas d’erreur du système de fichiers, vous pouvez formater la mémoire Flash. Cette opération efface toutes les données enregistrées et la configuration.
- Effacer les journaux – supprime tous les fichiers journaux.
- Compas, Compas (Origine) – affiche la mesure actuelle du magnétomètre par rapport à la mesure idéale calculée à partir de la position GPS.
Structure du menu Graupner HoTT

Le GPS Logger fournit la télémétrie comme un module télémétrique GPS standard.
Branchement aux systèmes Futaba et Multiplex
Les systèmes Futaba et Multiplex ne permettent pas de configurer l’appareil sans fil. La transmission de télémétrie utilise les adresses de capteur fixes suivantes :
| Paramètre | Futaba S.Bus2 | Multiplex MSB |
|---|---|---|
| Vitesse | 8 | 9 |
| Altitude | 9 | 10 |
| Heure | 10 | — |
| Vario | 11 | — |
| Latitude | 12–13 | — |
| Longitude | 14–15 | — |
| Distance | — | 11 |
| Satellites | — | 12 |
| Cap | — | 13 |
| Remarque | Détection manuelle dans le menu Linkage – Sensor. Choisissez F1675 GPS sur le slot 8. | Détection automatique par l’émetteur. |
Branchement à la JETIBOX ou à la SMART-BOX

Branchez le GPS Logger sur la prise pour capteur de la JETIBOX ou de la SMART-BOX. Alimentez-le avec un accu de tension appropriée, de 4,5–8,4 V. Vous pouvez alors configurer l’appareil avec ⮝, ⮟, ⮜ et ⮞ sur la JETIBOX ou la SMART-BOX. Voir (Fig. 3).
Structure complète du menu JETIBOX

Sauvegardez les journaux et la configuration avant d’utiliser Format. Le formatage efface les deux. Clear logs supprime tous les journaux de vol.
Analyse des fichiers journaux
Le logiciel gratuit MAV Manager permet de télécharger et d’analyser les données GPS après le vol. Téléchargez-le sur le site du fabricant.
- Branchez l’interface USB à l’ordinateur, puis raccordez-y le GPS Logger.
- Lancez MAV Manager et sélectionnez le bon port série en bas de l’écran (COMxx). Le GPS Logger est détecté automatiquement.
- Appuyez sur View files dans la liste des appareils.

- Sélectionnez le fichier journal et appuyez sur Download. Indiquez le nom du fichier de destination lorsque le logiciel vous le demande. À la fin du transfert, il vous propose d’ouvrir le fichier téléchargé. Appuyez sur Yes.

- Affichez les données enregistrées sous forme de graphique ou sur une carte. Enregistrez le fichier journal ou exportez les coordonnées au format KML.

Consignes de sécurité
- Protégez l’appareil de l’humidité, de la poussière et d’une exposition prolongée au soleil direct.
- Utilisez toujours le GPS Logger dans un environnement sec et dans les limites indiquées dans cette notice. Ne l’exposez jamais à une chaleur ou à un froid excessifs.
- Ne soumettez jamais le GPS Logger à des contraintes mécaniques ou à une force excessive. Une force appliquée au capteur peut fausser les mesures ou endommager l’élément sensible.
- Ne retirez pas la gaine thermorétractable et n’effectuez aucune modification de l’appareil. Cela peut entraîner sa destruction et le refus de prise en charge au titre de la garantie.
- Vérifiez toujours la polarité du branchement. Ne l’inversez jamais : cela peut entraîner la destruction totale de l’appareil.
Mise à jour du firmware

Le firmware du GPS Logger se met à jour depuis un PC via l’interface USB. Les logiciels et fichiers nécessaires sont disponibles sur www.mavsense.com.
Installez MAV Manager et les pilotes USB sur votre ordinateur. Vérifiez la configuration système requise.
- Branchez l’interface USB au PC, lancez MAV Manager, ouvrez Tools → Device Updater et sélectionnez le bon port COM.
- Branchez le GPS Logger comme indiqué sur (Fig. 8).
- Sélectionnez le fichier
*.BINadapté à l’appareil connecté et cliquez sur Update. - Attendez la fin de la mise à jour, puis débranchez l’appareil.
MAV Manager détecte automatiquement le GPS Logger.
Configuration sur PC
Le logiciel MAV Manager version 1.6.0 ou ultérieure permet de configurer facilement tous les réglages, d’afficher la télémétrie en temps réel et de sauvegarder la configuration. La barre d’outils de configuration comporte les boutons suivants, présentés sur (Fig. 9) :
- Refresh – Recharge la configuration depuis l’appareil.
- Import – Importe les réglages depuis un fichier. Si plusieurs appareils doivent être configurés à l’identique, importez les mêmes réglages dans chacun d’eux.
- Export – Exporte les réglages de l’appareil dans un fichier afin de sauvegarder la configuration sur votre PC. Après cette sauvegarde, vous pouvez essayer différents réglages puis rétablir la configuration initiale en cliquant sur Import et en sélectionnant le fichier exporté d’origine.
- Reset default – Rétablit les réglages d’usine de l’appareil et recharge tous les paramètres.

Branchez le GPS Logger au PC via l’interface USB. MAV Manager détecte automatiquement l’appareil. Ouvrez les propriétés de l’appareil avec Configure.

Télémétrie en temps réel avec valeurs minimales et maximales. MAV Manager permet aussi de créer un fichier journal à partir des données télémétriques en temps réel, puis de le consulter, l’analyser, l’importer et l’exporter.

Réglages du GPS Logger. Chaque modification de configuration est immédiatement transmise à l’appareil et enregistrée en mémoire. Aucune confirmation supplémentaire n’est nécessaire.

Vous pouvez modifier les réglages télémétriques, effacer les journaux ou formater la mémoire Flash interne. Sauvegardez les journaux et les réglages avant le formatage.
Annexe
Fabricant
Le KAVAN Smart PRO GPS2 Logger est fabriqué en Tchéquie par MAV Sense s.r.o.
E-mail : info@mavsense.com | Site : www.mavsense.com
Recyclage (Union européenne)
Les équipements électriques portant le symbole de la poubelle barrée ne doivent pas être jetés avec les ordures ménagères. Ils doivent être remis à un centre spécialisé de collecte et de recyclage. Dans les pays de l’UE (Union européenne), les appareils électriques ne doivent pas suivre la filière des déchets ménagers ordinaires (DEEE – déchets d’équipements électriques et électroniques, directive 2012/19/UE). Vous pouvez déposer les appareils inutilisés au centre de collecte ou de recyclage le plus proche, où ils seront éliminés ou recyclés gratuitement et en sécurité. Vous contribuez ainsi à la protection de l’environnement.
Déclaration UE de conformité
KAVAN Europe s.r.o. déclare que le KAVAN Smart PRO GPS2 Logger est conforme aux exigences essentielles des directives européennes applicables en matière de compatibilité électromagnétique. Le texte intégral de la déclaration UE de conformité est disponible sur www.kavanrc.com/doc.
Garantie
Les produits KAVAN Europe s.r.o. bénéficient d’une garantie conforme aux exigences légales en vigueur dans votre pays. Pour la faire valoir, contactez le revendeur auprès duquel vous avez acheté l’appareil. La garantie exclut les défauts causés par les accidents, une utilisation inappropriée, un branchement incorrect, une inversion de polarité, un entretien tardif, incorrect, absent ou réalisé par une personne non autorisée, l’utilisation d’accessoires autres que ceux d’origine KAVAN Europe s.r.o., des modifications ou réparations non effectuées par KAVAN Europe s.r.o. ou son service agréé, des dommages accidentels ou volontaires, l’usure normale, un fonctionnement hors spécifications ou l’emploi avec des appareils d’autres fabricants. Lisez les fiches d’information correspondantes dans la documentation du produit.
Pour toute réparation, contactez le revendeur auprès duquel vous avez acheté le produit. Utilisez si possible l’emballage d’origine. Joignez une description datée de l’utilisation du produit et du défaut, ainsi que votre adresse complète et votre numéro de téléphone.
Une installation incorrecte, une fixation ou un refroidissement insuffisant, des contraintes sur les câbles, une inversion de polarité et un fonctionnement hors limites ne sont pas couverts. Protégez l’appareil de la chaleur excessive, de l’humidité et de la poussière, et ne le laissez pas longtemps en plein soleil.